 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Kollaborative Roboter müssen genaue, wiederholbare Bewegungen ausführen und dabei enge Platz- und Gewichtsgrenzen einhalten. Unabhängig davon, ob ein Roboter kleine Komponenten handhabt, bei Laboraufgaben hilft oder heikle Montagearbeiten durchführt, muss sein Gelenkaktuator genügend Drehmoment bereitstellen, um die Last zu bewegen, ohne die Positionierungsgenauigkeit oder Reaktionsgeschwindigkeit zu beeinträchtigen. Die Auswahl eines Aktuators allein auf der Grundlage des Drehmoments kann jedoch zu Problemen mit der Stabilität, dem Stromverbrauch und der mechanischen Integration führen.
Für Ingenieure, die kompakte Robotergelenke entwickeln, sollte die Drehmomentauswahl anhand der tatsächlichen Lastbedingungen und des beabsichtigten Bewegungsprofils beginnen. Das Verhältnis zwischen Nutzlast, Gelenkgeometrie, Beschleunigung und Untersetzungsverhältnis bestimmt, wie viel Drehmoment das Antriebssystem liefern muss. Ein richtig abgestimmter Φ25-mm-Mikrogelenkaktuator kann dazu beitragen, diese Anforderungen in kollaborativen Robotern und biomimetischen Roboterstrukturen auszugleichen, bei denen der Installationsraum begrenzt ist.
Warum Drehmomentanpassung bei kollaborativen Robotern wichtig ist
Bei einem kollaborativen Roboter trägt jedes Gelenk zur Bewegung des gesamten Mechanismus bei. An ein Schultergelenk, das einen ausgestreckten Arm trägt, werden andere Anforderungen gestellt als an ein Handgelenk, das einen leichten Greifer dreht. Selbst wenn beide Gelenke kompakte Aktuatoren verwenden, können sich ihre Drehmomentanforderungen erheblich unterscheiden.
Drei Betriebsbedingungen verdienen besondere Aufmerksamkeit.
Erstens muss der Aktuator die statische Last tragen. Wenn ein Roboterarm ein Objekt hält, ohne sich zu bewegen, kann die Schwerkraft einen kontinuierlichen Drehmomentbedarf am Gelenk erzeugen. Dieser Bedarf steigt, wenn die Nutzlast schwerer ist oder weiter von der Gelenkachse entfernt ist.
Zweitens muss der Aktuator Beschleunigung und Verzögerung bewältigen. Das Starten, Stoppen und Umkehren der Richtung erfordert ein zusätzliches Drehmoment, das über den Betrag hinausgeht, der zum Aufrechterhalten einer stationären Position erforderlich ist. Bei häufigen Bewegungsänderungen kann die Fähigkeit zum Spitzendrehmoment besonders wichtig sein.
Drittens muss der Aktuator eine akzeptable Bewegungsqualität aufrechterhalten. Ein Aktuator, der eine Last bewegen kann, aber Schwierigkeiten hat, sie genau zu steuern, kann zu Vibrationen, Positionierungsfehlern oder inkonsistenter Handhabung führen. Ingenieure müssen daher neben dem Encoder-Feedback, der Kommunikationsleistung und den mechanischen Eigenschaften der gesamten Verbindung auch das Drehmoment bewerten.
Diese Faktoren erklären, warum es nicht ausreicht, einen Mikroaktuator zu wählen, nur weil seine Abmessungen zum Roboter passen. Der Antrieb muss den tatsächlichen mechanischen Anforderungen der Anwendung genügen.
Berechnen Sie das für die Gelenklast erforderliche Drehmoment
Ein praktischer Ausgangspunkt ist die Schätzung des Drehmoments, das von der Nutzlast und anderen vom Gelenk getragenen Komponenten erzeugt wird. Für eine im Abstand von der Rotationsachse wirkende Last kann das Gravitationsdrehmoment angenähert werden durch:
Drehmoment = Masse × Erdbeschleunigung × senkrechter Abstand
Stellen Sie sich beispielsweise ein Gelenk vor, das eine Last von 0,5 kg trägt und dessen Massenschwerpunkt 0,1 m von der Gelenkachse entfernt liegt. Wenn der Arm horizontal ist, beträgt das ungefähre Gravitationsdrehmoment dieser Last:
0,5 × 9,81 × 0,1 = 0,4905 N·m
Dies entspricht etwa 491 mN·m. Bei der Berechnung wird nur die angegebene Last berücksichtigt, nicht das Gewicht der Roboterglieder, Greifer, Kabel oder anderer Komponenten. Diese Beiträge müssen auch dort berücksichtigt werden, wo sie ein Drehmoment um das Gelenk herum erzeugen.
Der dynamische Betrieb bringt zusätzliche Anforderungen mit sich. Ein vereinfachtes Rotationsmodell ist:
Erforderliches Drehmoment = Trägheitsdrehmoment + Gravitationsdrehmoment + Reibungsdrehmoment
Die Trägheitskomponente hängt von der Rotationsträgheit der beweglichen Baugruppe und ihrer Winkelbeschleunigung ab. Die Gravitationskomponente ändert sich mit der Gelenkausrichtung, während Reibung und Übertragungsverluste das am Abtrieb verfügbare Drehmoment beeinflussen.
In der Praxis sollten Ingenieure die anspruchsvollsten Betriebspositionen und Bewegungsprofile bewerten, anstatt sich auf eine einzige statische Berechnung zu verlassen. Der resultierende Drehmomentbedarf kann dann mit den kontinuierlichen und anfänglichen Drehmomentspezifikationen des Aktuators verglichen werden.
Dauerdrehmoment und Anfangsdrehmoment verstehen
Dauerdrehmoment und Anfangsdrehmoment beschreiben verschiedene Aspekte der Aktuatorleistung. Sie als austauschbar zu behandeln, kann zu einer ungeeigneten Auswahl führen.
Das Dauerdrehmoment gibt das Drehmoment an, das ein Aktuator unter bestimmten Betriebsbedingungen aushalten kann. Dies ist besonders relevant, wenn ein Gelenk über längere Zeiträume eine Last halten oder bewegen muss. Die zulässige Dauerleistung hängt von Faktoren wie thermischen Bedingungen, Betriebsgeschwindigkeit, Einschaltdauer und der Bewertungsmethode des Herstellers ab.
Das anfängliche Drehmoment beschreibt eine kurzzeitige Drehmomentfähigkeit, die mit dem Starten oder Überwinden einer anspruchsvollen Last gemäß der geltenden Produktspezifikation verbunden ist. Es kann bei der Beurteilung kurzfristiger Betriebsanforderungen hilfreich sein, sollte jedoch nicht als ständig verfügbares Drehmomentniveau betrachtet werden.
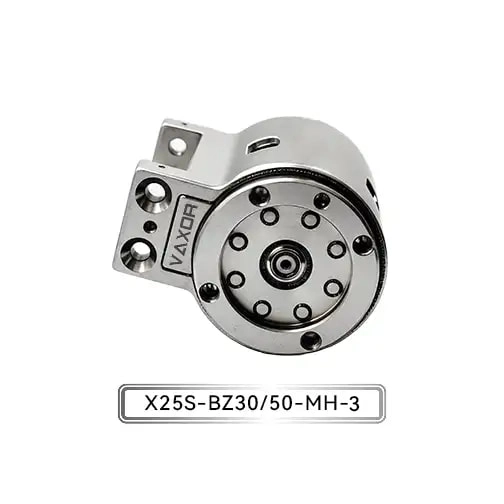
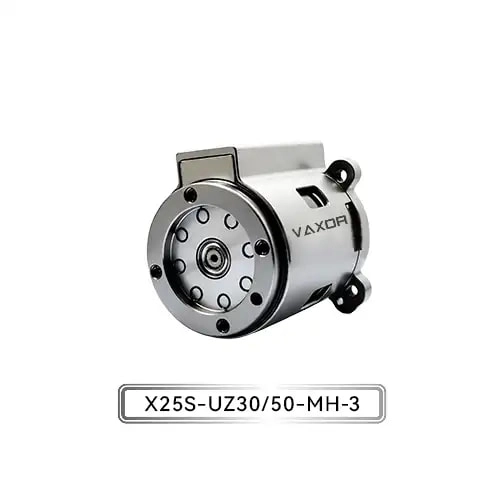
Der Φ25-mm-Mikrogelenkaktuator von VAXOR bietet ein spezifiziertes Dauerdrehmoment von bis zu 1150 mN·m und ein Anfangsdrehmoment von bis zu 1800 mN·m. Diese Zahlen geben Ingenieuren nützliche Anhaltspunkte bei der Beurteilung kompakter Verbindungsanwendungen. Sie allein begründen nicht die Eignung für jede Nutzlast oder jeden Arbeitszyklus; Auch die Betriebsbedingungen und detaillierten Leistungskurven müssen berücksichtigt werden.
Ein fundierter Auswahlprozess hält den anhaltenden Drehmomentbedarf innerhalb der geltenden Dauerbetriebsgrenzen und stellt sicher, dass kurzfristige Anforderungen innerhalb der zulässigen Spitzen- oder Anfangsbetriebsbedingungen bleiben.
Wählen Sie das Übersetzungsverhältnis für die erforderliche Bewegung aus
Das Übersetzungsverhältnis beeinflusst das Verhältnis zwischen Motordrehzahl und Ausgangsdrehmoment. Ein höheres Untersetzungsverhältnis erhöht im Allgemeinen das am Abtrieb verfügbare Drehmoment und verringert gleichzeitig die Abtriebsgeschwindigkeit, abhängig von der Getriebeeffizienz und den Eigenschaften des Motors und des Untersetzungsgetriebes.
Für kollaborative Roboter ergibt sich daraus ein praktischer Kompromiss. Ein Gelenk, das für eine kontrollierte Positionierung unter relativ schwerer Last ausgelegt ist, kann von einem anderen Untersetzungsverhältnis profitieren als ein Gelenk, das für schnelle Bewegungen mit einem leichten Endeffektor ausgelegt ist.
Der VAXOR Φ25-mm-Antrieb ist mit Übersetzungsverhältnissen von 30 und 50 erhältlich. Diese Optionen bieten einen Ausgangspunkt für die Bewertung verschiedener Kombinationen von Abtriebsgeschwindigkeits- und Drehmomentanforderungen.
Beim Vergleich der beiden Verhältnisse sollten Ingenieure das vollständige Bewegungsprofil berücksichtigen. Wichtige Fragen sind:
Welche Abtriebsgeschwindigkeit wird im Normalbetrieb benötigt?
Wie viel Drehmoment ist beim Beschleunigen und Abbremsen erforderlich?
Muss das Gelenk häufig die Richtung ändern?
Wie viel mechanische Trägheit fügt das Getriebe hinzu?
Kann der Aktuator unter der erwarteten Last die erforderliche Positionierungsgenauigkeit beibehalten?
Ein höheres Verhältnis sollte nicht automatisch als die bessere Option angesehen werden. Die endgültige Wahl hängt vom Gleichgewicht zwischen Drehmoment, Geschwindigkeit, Ansprechverhalten und Steuerungsanforderungen ab. Ingenieure sollten die verfügbare Ausgangsleistung für jede Konfiguration bestätigen, bevor sie den Entwurf abschließen.
Bewerten Sie Feedback- und Kommunikationsanforderungen
Die Drehmomentkapazität bestimmt, ob ein Gelenk ausreichend mechanische Kraft erzeugen kann, aber Feedback und Kommunikation bestimmen, wie effektiv der Roboter diese Bewegung koordinieren kann.
Ein Absolutwertgeber liefert Positionsinformationen bezogen auf eine absolute Position innerhalb seines angegebenen Messbereichs. Abhängig vom Encoder-Design und der Systemarchitektur kann dies die Positionsinitialisierung vereinfachen und eine konsistente Rückmeldung der Gelenkposition unterstützen. Ingenieure sollten dennoch Auflösung, Genauigkeit, Schnittstellenanforderungen und Startverhalten für die beabsichtigte Anwendung überprüfen.
Der VAXOR-Mikrogelenkaktuator verwendet einen absoluten magnetischen Encoder und unterstützt CAN-FD-Kommunikation. Diese Funktionen sind für Robotersysteme relevant, die eine Positionsrückmeldung und Integration in ein kompatibles Steuerungsnetzwerk benötigen.
CAN FD unterstützt flexible Datenraten und größere Nutzlasten als klassisches CAN und eignet sich daher für Steuerungsarchitekturen, die eine Vielzahl von Bewegungs- und Statusinformationen austauschen. Aktor und Controller müssen jedoch für kompatible Kommunikationseinstellungen, Nachrichtenstrukturen, Timing und Netzwerkanforderungen konfiguriert werden.
Während der Integration sollten Ingenieure Positionsrückmeldung, Befehlsreaktion, Fehlerbehandlung und Verhalten bei wechselnden Lasten testen. Mithilfe dieser Prüfungen lässt sich feststellen, ob das gesamte Gelenksystem die Steuerungsanforderungen der Anwendung erfüllt, anstatt davon auszugehen, dass ein bestimmter Encoder oder eine bestimmte Kommunikationsschnittstelle allein die Leistung garantiert.
Berücksichtigen Sie Größen- und Gewichtsbeschränkungen
Die Auswahl eines kompakten Aktuators ist auch ein mechanisches Verpackungsproblem. Jedes zusätzliche Gramm in einer beweglichen Roboterverbindung kann das von den vorgelagerten Gelenken benötigte Drehmoment erhöhen. Eine schwerere Handgelenksgruppe kann beispielsweise die von Ellenbogen und Schulter getragene Last erhöhen, selbst wenn die Nutzlast selbst unverändert bleibt.
Der Φ25-mm-Mikrogelenkaktuator, Modell
Der aufgeführte Gewichtsbereich sollte mit der genauen zu bewertenden Konfiguration verglichen werden. Ingenieure sollten auch Montagestrukturen, Verkabelung, Anschlüsse, Kühlvorrichtungen (sofern zutreffend) und alle zusätzlichen mechanischen Komponenten berücksichtigen, die für die Installation erforderlich sind.
Bei batteriebetriebenen Robotern und mobilen Geräten verdienen Spannungskompatibilität und Leistungsbedarf besondere Aufmerksamkeit. Die verfügbare Versorgung muss unter realistischen Lastbedingungen innerhalb des angegebenen Betriebsbereichs bleiben. Das elektrische Design sollte auch den Strombedarf während Beschleunigung, Start und anderen Hochlastereignissen berücksichtigen.
Die Reduzierung der Aktuatormasse kann dem gesamten Roboter zugute kommen, das Gewicht sollte jedoch niemals unabhängig von der Drehmomentkapazität, der thermischen Leistung und den strukturellen Anforderungen des Gelenks bewertet werden.
Passen Sie den Aktuator an reale Betriebsszenarien an
Verschiedene Roboteranwendungen erzeugen unterschiedliche Kombinationen von Last-, Geschwindigkeits- und Präzisionsanforderungen.
Bei einem kollaborativen Montageroboter kann ein Gelenk wiederholt kleine Bauteile entlang einer definierten Bahn positionieren. Ingenieure müssen die Masse des Werkzeugs, die zu handhabende Komponente, den Abstand von der Gelenkachse und die Häufigkeit wiederholter Bewegungen berücksichtigen.
Bei einem kompakten Robotergreifer muss der Aktuator möglicherweise eine kontrollierte Bewegung innerhalb eines begrenzten Installationsbereichs liefern. Bei der Auswahl sollten das erforderliche Ausgangsdrehmoment, der verfügbare Weg oder die verfügbare Drehung, die Reaktionseigenschaften und die mechanische Konstruktion des Greifmechanismus berücksichtigt werden.
Biomimetische Roboter bringen weitere Anforderungen mit sich. Ihre Gelenke müssen möglicherweise mehrere Bewegungen koordinieren und gleichzeitig den Mechanismus leicht halten. Abhängig von der Konstruktion müssen Ingenieure möglicherweise die Drehmomentabgabe im Verhältnis zur Geschwindigkeit, wiederholten Bewegungen und dem Verhalten des gesamten Gestänges abwägen.
Bei medizinischen Geräten und Präzisionsinstrumenten kann bei der Bewertung ein größerer Schwerpunkt auf Kontrollierbarkeit, Wiederholbarkeit, Rauschen und Integrationsbeschränkungen gelegt werden. Die Eignung hängt von den spezifischen Geräteanforderungen ab, einschließlich aller geltenden Sicherheits-, Sauberkeits-, Zuverlässigkeits- oder behördlichen Standards. Die Spezifikation eines kompakten Aktors allein stellt nicht sicher, dass ein komplettes System für eine bestimmte medizinische Anwendung geeignet ist.
In diesen Szenarien besteht der zuverlässigste Ansatz darin, zunächst messbare Betriebsanforderungen zu definieren und dann die Aktuatorkonfigurationen damit zu vergleichen.
Betrachten Sie das integrierte Antriebsdesign
Ein Mikrogelenkaktuator kombiniert mehrere Komponenten, deren Zusammenwirken das Endergebnis beeinflusst. Das elektromagnetische Design des Motors beeinflusst die Drehmomenterzeugung und den Wirkungsgrad. Der Untersetzungsmechanismus verändert das Verhältnis zwischen Motorleistung und Gelenkbewegung. Encoder-Feedback und Steuerelektronik unterstützen die Positionierung und den koordinierten Betrieb.
VAXOR entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte. Das 2024 gegründete Unternehmen mit Hauptsitz in Suzhou, China, vereint Fachwissen in den Bereichen Motordesign, Präzisionsfertigung, Bautechnik und Robotiksteuerung.
Sein Entwicklungsansatz für Mikroantriebe integriert Axialflussmotortechnologie, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design und Miniaturuntersetzungsmechanismen. Ziel ist es, praktische technische Anforderungen wie kompakte Abmessungen, hohe Drehmomentdichte, schnelle Reaktion und konsistente Produktion zu erfüllen.
Für Ingenieure, die einen integrierten Aktor evaluieren, ist diese Perspektive auf Systemebene wichtig. Anstatt den Motor, das Untersetzungsgetriebe und den Encoder isoliert zu bewerten, sollte die gesamte Baugruppe anhand des Lastprofils der Verbindung, der Installationsbeschränkungen, der Controller-Architektur und der Produktionsanforderungen überprüft werden. Durch die Validierung und Prüfung von Prototypen unter repräsentativen Betriebsbedingungen können dann Probleme identifiziert werden, bevor das Design in einen größeren Maßstab übergeht.
Eine praktische Checkliste vor der endgültigen Auswahl
Bevor Sie einen Mikroaktuator in einen kollaborativen Roboter integrieren, prüfen Sie die folgenden Punkte:
Berechnen Sie die Last: Berücksichtigen Sie die Nutzlast, die Verbindungen, den Greifer und andere Komponenten, die zum Gelenkdrehmoment beitragen.
Definieren Sie das Bewegungsprofil: Identifizieren Sie die erforderliche Geschwindigkeit, Beschleunigung, Verzögerung, Bewegungsfrequenz und Haltebedingungen.
Trennen Sie kontinuierliche und kurzzeitige Anforderungen: Vergleichen Sie das Dauerdrehmoment mit den kontinuierlichen Nennwerten und überprüfen Sie die transienten Anforderungen anhand der geltenden Grenzwerte.
Wählen Sie das Untersetzungsverhältnis: Bewerten Sie das Gleichgewicht zwischen Ausgangsdrehmoment, Geschwindigkeit und dynamischer Reaktion.
Bestätigen Sie die elektrische und Steuerungskompatibilität: Überprüfen Sie die Betriebsspannung, die Encoder-Anforderungen, die Kommunikationsschnittstelle und die Controller-Konfiguration.
Überprüfen Sie die mechanische Integration: Überprüfen Sie Abmessungen, Montage, gesamte bewegte Masse und Kabelführung.
Testen Sie die komplette Baugruppe: Validieren Sie die Leistung unter realistischen Belastungen, Arbeitszyklen, Temperaturen und Bewegungsabläufen.
Dieser Prozess verwandelt die Aktuatorauswahl von einem Spezifikationsvergleich in eine technische Entscheidung auf der Grundlage messbarer Betriebsbedingungen.
Abschluss
Die Anpassung des Antriebsdrehmoments an die Lasten kollaborierender Roboter erfordert mehr als nur die Suche nach einer Einheit mit einem ausreichend hohen Drehmoment. Ingenieure müssen Schwerkraft, Trägheit, Beschleunigung, Übersetzungsverhältnis, Rückkopplung, Stromversorgung und den Einfluss der Aktuatormasse auf den Gesamtmechanismus berücksichtigen.
Der Φ25-mm-Mikrogelenkaktuator bietet eine kompakte Antriebsoption mit einem Dauerdrehmoment von bis zu 1150 mN·m, einem Anfangsdrehmoment von bis zu 1800 mN·m, Übersetzungsverhältnissen von 30 und 50, einem absoluten magnetischen Encoder und CAN-FD-Kommunikation. Diese Spezifikationen bilden eine Grundlage für die Bewertung seiner Rolle in kompakten Robotergelenken, vorbehaltlich der Bestätigung der erforderlichen Betriebsbedingungen und detaillierter Leistungsdaten.
Indem Ingenieure zunächst das Lastprofil definieren und den integrierten Antrieb unter realistischen Bedingungen validieren, können sie fundiertere Entscheidungen über Drehmomentkapazität, Bewegungsleistung und mechanische Integration treffen. Mit seinem Fokus auf integrierte Mikroantriebstechnologie unterstützt VAXOR Ingenieurteams bei der Entwicklung kompakter und reaktionsfähiger Robotersysteme.