 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Das Ellenbogengelenk eines humanoiden Roboters muss mehr als nur einen Gegenstand heben. Es muss das Gewicht des Unterarms tragen, die Kontrolle behalten, wenn der Arm ausgestreckt wird, während der Bewegung sanft beschleunigen und gleichmäßig reagieren, wenn sich die Nutzlast ändert. Aufgrund dieser Anforderungen ist die Dimensionierung des Aktuators ein wichtiger Bestandteil der Roboterarmkonstruktion, insbesondere wenn der verfügbare Einbauraum und das Gesamtgewicht des Arms begrenzt sind.
Die Auswahl eines Aktuators nur auf der Grundlage seines maximalen Nenndrehmoments kann zu einem unterdimensionierten Antrieb, unnötigem Gewicht oder schlechter Bewegungsleistung führen. Ingenieure müssen die Geometrie des Arms, die Massenverteilung, die beabsichtigte Bewegungsgeschwindigkeit und die Dauer jedes Vorgangs berücksichtigen, bevor sie eine geeignete Antriebskonfiguration auswählen.
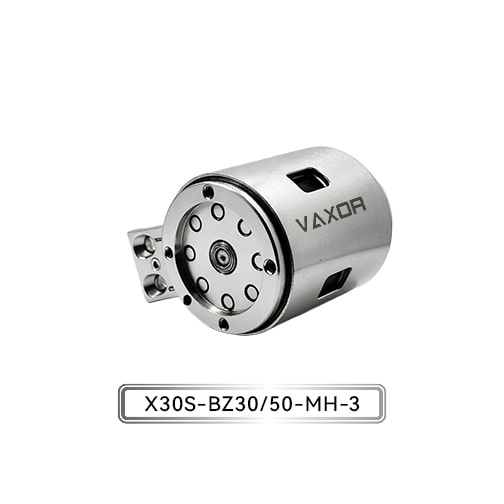
Der Φ30-mm-Mikrogelenkaktuator ist für Anwendungen mit mittlerer bis hoher Last konzipiert und verfügt über eine Ausgangsleistung im Newtonmeterbereich und eine hohe strukturelle Steifigkeit. Für Entwickler humanoider Roboter beginnt die Bewertung dieses Aktuators mit einer praktischen Frage: Wie viel Drehmoment muss der Ellenbogen unter seinen anspruchsvollsten Betriebsbedingungen tatsächlich liefern?
Identifizieren Sie die Belastungen, die auf den Ellbogen eines humanoiden Roboters wirken
Ein Ellenbogengelenk trägt in der Regel mehrere Komponenten, darunter die Unterarmstruktur, das Handgelenk, den Endeffektor und alle zu handhabenden Gegenstände. Jede Komponente trägt zur Gesamtbelastung bei, ihre Wirkung auf den Ellenbogen hängt jedoch von seiner Masse und seinem Abstand von der Gelenkachse ab.
In die Erstberechnung sollten drei Belastungskategorien einbezogen werden.
Der erste ist die strukturelle Belastung. Der Unterarm, das Handgelenk, motorisierte Werkzeuge, die Verkabelung und andere Komponenten tragen alle zur Masse bei, die der Ellenbogen bewegen muss. Selbst wenn der Roboter kein externes Objekt trägt, kann das Gewicht seines eigenen Arms einen erheblichen Drehmomentbedarf verursachen.
Der zweite ist die Nutzlast. Ein humanoider Roboter, der kleine Bauteile aufnehmen soll, kann mit einem relativ leichten Greifer arbeiten, während ein Roboter, der größere Objekte handhabt, ein anderes Lastprofil bewältigen muss. Ingenieure sollten die maximal vorgesehene Nutzlast definieren, anstatt sich ausschließlich auf das durchschnittliche Objektgewicht zu verlassen.
Der dritte ist die dynamische Belastung. Wenn der Arm beschleunigt, abbremst oder die Richtung ändert, muss der Ellenbogen zusätzlich zum Gravitationsdrehmoment und der mechanischen Reibung auch die Rotationsträgheit überwinden. Eine schnelle Bewegung kann daher erheblich mehr Drehmoment erfordern als eine langsame, kontrollierte Positionierung.
Diese Belastungen sollten gemeinsam bewertet werden. Ein Gelenk, das bei einer unbelasteten Demonstration eine ausreichende Leistung erbringt, kann möglicherweise keine ausreichende Leistung erbringen, wenn der Unterarm ausgestreckt ist und die maximal angegebene Nutzlast trägt.
Berechnen Sie das Gravitationsdrehmoment des Ellenbogengelenks
Ein nützlicher erster Schritt besteht darin, das durch die Schwerkraft erzeugte Drehmoment abzuschätzen. Für eine Komponente, deren Massenschwerpunkt von der Gelenkachse versetzt ist, kann das Gravitationsdrehmoment ausgedrückt werden als:
Drehmoment = Masse × Erdbeschleunigung × senkrechter Abstand
Hier wird die Masse in Kilogramm gemessen, die Erdbeschleunigung beträgt etwa 9,81 m/s² und der senkrechte Abstand wird in Metern gemessen. Das resultierende Drehmoment wird in Newtonmetern (N·m) ausgedrückt.
Betrachten Sie ein vereinfachtes Beispiel, in dem die kombinierte Unterarmbaugruppe und die Nutzlast eine Masse von 1,2 kg haben und deren kombinierter Massenschwerpunkt 0,15 m von der Ellbogenachse entfernt liegt. Wenn der Arm horizontal ist, beträgt das ungefähre Gravitationsdrehmoment:
1,2 × 9,81 × 0,15 = 1,77 N·m
Dieses Ergebnis stellt das Gravitationsdrehmoment für die angenommene Kombination aus Masse und Schwerpunkt dar. Beschleunigung, Reibung, Übertragungsverluste oder zusätzliche Designspielräume sind darin nicht enthalten.
Das Beispiel verdeutlicht auch, warum die Nutzlastmasse allein nicht ausreicht, um die Aktuatorgröße zu bestimmen. Ein leichterer Gegenstand, der weiter vom Ellenbogen entfernt positioniert ist, kann ein ähnliches Drehmoment erzeugen wie ein schwererer Gegenstand, der näher am Gelenk gehalten wird.
Auch die gemeinsame Orientierung ist wichtig. Bei der Drehung des Unterarms verändert sich der senkrechte Abstand zwischen der Gelenkachse und der Schwerkraft. Das maximale Gravitationsdrehmoment kann je nach Massenverteilung und Bewegungsbereich auftreten, wenn der Arm annähernd horizontal ist.
Für eine erste Größenschätzung sollten Ingenieure das Drehmoment über die relevanten Gelenkwinkel berechnen und die Position ermitteln, die den höchsten Bedarf erzeugt.
Berücksichtigen Sie Beschleunigung und Rotationsträgheit
Das Gravitationsdrehmoment ist nur ein Teil der Betriebsanforderungen des Ellenbogens. Ein humanoider Roboter muss außerdem den Unterarm und seine Nutzlast während der Bewegung beschleunigen.
Für eine Rotationsbewegung kann das Trägheitsdrehmoment angenähert werden durch:
Trägheitsdrehmoment = Trägheitsmoment × Winkelbeschleunigung
Das Trägheitsmoment beschreibt, wie sich die Masse um die Rotationsachse verteilt, während die Winkelbeschleunigung beschreibt, wie schnell sich die Rotationsgeschwindigkeit des Gelenks ändert.
Das insgesamt erforderliche Ausgangsdrehmoment kann wie folgt geschätzt werden:
Erforderliches Drehmoment = Gravitationsdrehmoment + Trägheitsdrehmoment + Reibungsdrehmoment
Diese vereinfachte Beziehung ist für die vorläufige Dimensionierung nützlich, obwohl ein vollständiges Modell möglicherweise auch die Kopplung zwischen Gelenken, die Übertragungseffizienz, die Nachgiebigkeit und andere dynamische Effekte berücksichtigen muss.
Beispielsweise kann ein Ellenbogen, der sich langsam zwischen zwei Positionen bewegt, durch die Schwerkraftbelastung dominiert werden. Bei einem Gelenk, das ein Objekt wiederholt anhebt, anhält, die Richtung umkehrt und absenkt, kann es zu höheren vorübergehenden Drehmomentanforderungen kommen.
Ingenieure sollten daher vor der Auswahl eines Aktors ein repräsentatives Bewegungsprofil definieren. Relevante Parameter sind Winkelbereich, Spitzengeschwindigkeit, Beschleunigung, Verzögerung, Taktfrequenz und die Dauer stationärer Haltezeiten.
Ein realistisches Bewegungsprofil hilft auch dabei, kurzzeitige Drehmomentspitzen von dem während des normalen Betriebs erforderlichen Drehmoments zu unterscheiden.
Vergleichen Sie das Dauerdrehmoment mit dem Kurzzeitdrehmoment
Sobald die Lastberechnung abgeschlossen ist, besteht der nächste Schritt darin, das Ergebnis mit den Leistungsspezifikationen des Aktuators zu vergleichen. Zwei Werte verdienen besondere Aufmerksamkeit: Dauerdrehmoment und Anfangsdrehmoment.
Das kontinuierliche Drehmoment ist relevant, wenn ein Aktuator unter anhaltender mechanischer Belastung betrieben werden muss. Der zulässige Wert hängt von den vom Hersteller angegebenen Bedingungen ab, einschließlich Betriebsgeschwindigkeit, thermischer Umgebung und Arbeitszyklus. Ein Gelenk, das wiederholt eine Last hält oder sich über längere Zeiträume bewegt, muss anhand der geltenden Grenzwerte für den Dauerbetrieb bewertet werden.
Das anfängliche Drehmoment beschreibt gemäß der Produktspezifikation eine kurzzeitige Fähigkeit, die mit dem Starten oder Überwinden einer anspruchsvollen Last verbunden ist. Es sollte nicht als ein Niveau betrachtet werden, das der Aktuator unbegrenzt liefern kann.
Der Φ30-mm-Mikrogelenkaktuator hat ein spezifiziertes Dauerdrehmoment von bis zu 1500 mN·m und ein Anfangsdrehmoment von bis zu 2200 mN·m. Diese Zahlen bieten einen nützlichen Ausgangspunkt für den Vergleich des Aktuators mit der berechneten Ellenbogenlast.
Als Referenz: 1500 mN·m entsprechen 1,5 N·m, während 2200 mN·m 2,2 N·m entsprechen. Im obigen vereinfachten Beispiel von 1,77 N·m übersteigt allein das Gravitationsdrehmoment das angegebene maximale Dauerdrehmoment. Das Beispiel würde daher eine detailliertere Beurteilung erfordern und nicht die Annahme, dass der Aktuator geeignet ist.
Dieser Vergleich ist wichtig, da ein maximales Anfangsdrehmoment über der berechneten Last nicht beweist, dass das Gelenk dieser Last standhalten kann. Ingenieure müssen feststellen, ob der tatsächliche Drehmomentbedarf innerhalb der angemessenen Dauernennleistung bleibt und ob vorübergehende Spitzen unter den angegebenen Betriebsbedingungen zulässig sind.
Wenn der Bedarf zu hoch ist, können mögliche konstruktive Reaktionen darin bestehen, die Nutzlast zu reduzieren, den Massenschwerpunkt näher an das Gelenk zu verlagern, die Armgeometrie zu ändern, das Bewegungsprofil anzupassen oder eine andere Aktuatorkonfiguration zu evaluieren.
Bewerten Sie das Übersetzungsverhältnis und die Abtriebsgeschwindigkeit
Das Übersetzungsverhältnis beeinflusst das Verhältnis zwischen Motordrehzahl und Ausgangsdrehmoment. Ein höheres Untersetzungsverhältnis sorgt im Allgemeinen für ein größeres Ausgangsdrehmoment bei gegebenem Motordrehmoment und verringert gleichzeitig die Ausgangsdrehzahl. Die tatsächliche Leistung hängt auch von der Getriebeeffizienz, den Motoreigenschaften und den Betriebsbedingungen ab.
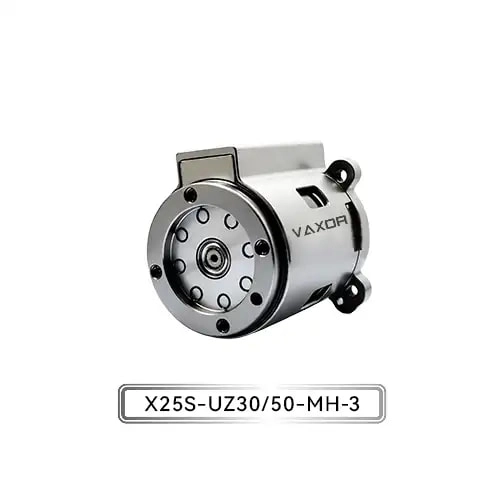
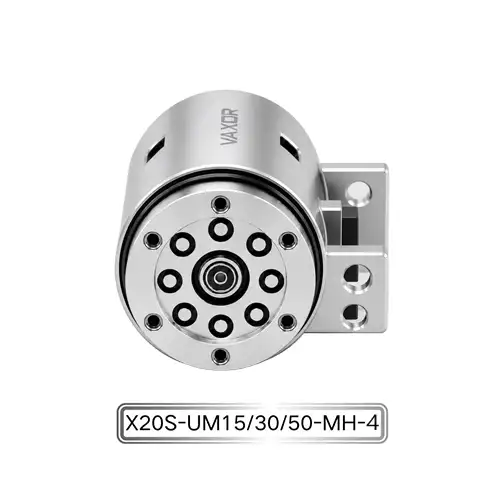
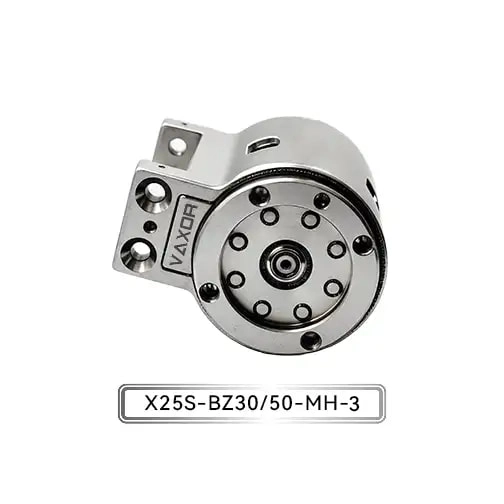
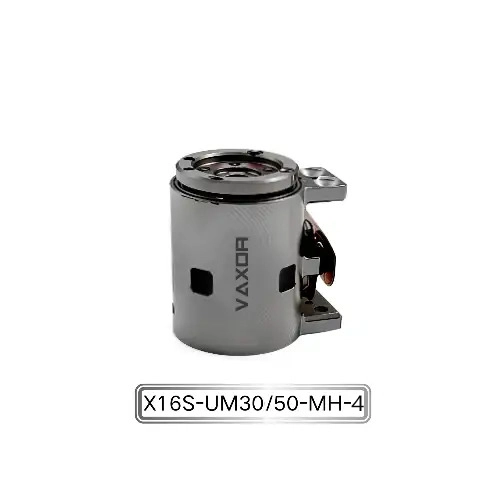
Das VAXOR-Antriebsmodell X30S-UZ/BZ30/50-MH-3 ist mit den Übersetzungsverhältnissen 30 und 50 erhältlich. Diese Konfigurationen bieten unterschiedliche Ansatzpunkte für den Ausgleich von Abtriebsdrehmoment und Gelenkgeschwindigkeit.
Bei einem humanoiden Ellenbogen hängt das richtige Verhältnis davon ab, wie der Roboter eingesetzt wird. Bei einem Arm, der für kontrollierte Manipulationen konzipiert ist, stehen möglicherweise ein ausreichendes Drehmoment und eine stabile Positionierung im Vordergrund, während bei einem Arm, der für schnellere Gesten oder häufige Bewegungen gedacht ist, möglicherweise mehr auf Geschwindigkeit und dynamische Reaktion geachtet werden muss.
Ingenieure sollten die Ausgangsdrehzahl und das verfügbare Drehmoment an den erforderlichen Betriebspunkten vergleichen, anstatt davon auszugehen, dass das höhere Übersetzungsverhältnis immer vorzuziehen ist. Der Einfluss des Untersetzungsgetriebes auf die Trägheit, die mechanische Reaktion und das gesamte Bewegungsverhalten sollte ebenfalls berücksichtigt werden.
Wenn sich mehrere Gelenke gemeinsam bewegen, sollte der Ellenbogen als Teil des gesamten Arms beurteilt werden. Eine Änderung der Geschwindigkeit oder Beschleunigung des Ellenbogens kann sich auf die Bewegungsanforderungen von Schulter und Handgelenk auswirken, insbesondere wenn der Roboter einer koordinierten Flugbahn folgt.
Berücksichtigen Sie die Integration von Gewicht, Spannung und Steuerung
Die Drehmomentfähigkeit eines Aktuators ist nur ein Teil der mechanischen Konstruktion. Sein Gewicht beeinflusst die von vorgelagerten Verbindungen getragene Last, während seine elektrischen und Kommunikationsanforderungen die Systemintegration beeinflussen.
Der Φ30-mm-Aktuator hat ein spezifiziertes Gewicht von 123–133 g und einen Betriebsspannungsbereich von 12–18 V. Bei der Bewertung der Einheit sollten Ingenieure das Gewicht der relevanten Konfiguration verwenden und Montageteile, Kabel, Anschlüsse und andere Komponenten in die Berechnung der gesamten bewegten Masse einbeziehen.
Dies ist besonders wichtig für humanoide Arme mit mehreren betätigten Gelenken. Zusätzliche Masse in der Nähe des Ellenbogens kann das von der Schulter benötigte Drehmoment erhöhen und einen Kaskadeneffekt über den Arm erzeugen.
Gleichzeitig sollte die elektrische Verträglichkeit überprüft werden. Die Stromversorgung muss unter realistischen Betriebsbedingungen innerhalb des angegebenen Spannungsbereichs bleiben und ihre Stromkapazität muss den tatsächlichen Bedarf des Aktuators bei Beschleunigung und anderen Hochlastereignissen decken. Spannungskompatibilität allein beweist nicht, dass ein Stromversorgungssystem ausreichend ist.
Der Aktuator verwendet außerdem einen absoluten magnetischen Encoder und unterstützt CAN-FD-Kommunikation. Der Encoder liefert eine Positionsrückmeldung, während CAN FD die Kommunikation mit einem kompatiblen Steuerungssystem unterstützt. Ingenieure sollten während der Integration die Schnittstellenkonfiguration, das Nachrichten-Timing, die Feedback-Anforderungen, die Fehlerbehandlung und die Controller-Kompatibilität überprüfen.
Diese Prüfungen tragen dazu bei, sicherzustellen, dass der ausgewählte Aktuator in die vorgesehene Roboterarchitektur integriert werden kann, ohne dass seine mechanischen Spezifikationen als vollständige Leistungsgarantie auf Systemebene betrachtet werden.
Validieren Sie die Auswahl durch repräsentative Tests
Analytische Berechnungen bieten einen Ausgangspunkt, aber ein funktionierender humanoider Roboter führt reale Variablen ein, die von einem vereinfachten Modell möglicherweise nicht vollständig erfasst werden.
Bevor Ingenieure sich auf eine endgültige Konstruktion festlegen, sollten sie den Aktuator in einer repräsentativen Verbindungsbaugruppe testen. Der Test sollte die vorgesehene Armgeometrie, Nutzlastreichweite, Bewegungsgeschwindigkeit, Beschleunigung und Betriebszyklus widerspiegeln.
Mehrere Messungen können zur Validierung der Auswahl beitragen:
Abtriebsdrehmoment: Stellen Sie sicher, dass die Verbindung die erforderlichen Lastbedingungen erfüllen kann, ohne die geltenden Betriebsgrenzen zu überschreiten.
Temperaturverhalten: Überwachen Sie die Temperatur während repräsentativer Zyklen, um mögliche thermische Einschränkungen zu erkennen.
Positionskontrolle: Bewerten Sie die Positionierungswiederholbarkeit und Reaktion bei belasteten Bewegungen.
Dynamische Reaktion: Beschleunigung, Verzögerung, Umkehr und Stoppverhalten prüfen.
Kommunikationsstabilität: Stellen Sie sicher, dass der Befehls- und Feedbackaustausch unter den vorgesehenen Steuerungsbedingungen zuverlässig bleibt.
Mechanische Stabilität: Überprüfen Sie die Montagesteifigkeit, Vibrationen und unerwünschte Bewegungen unter Last.
Die Tests sollten die anspruchsvollsten vorgesehenen Betriebsbedingungen umfassen und nicht nur kurze unbelastete Bewegungen. Wenn der Ellenbogen über längere Zeiträume einer Belastung standhalten muss, sollte ein Dauerbetrieb in den Validierungsplan einbezogen werden.
Die Ergebnisse können dann als Leitfaden für Anpassungen der Nutzlastgrenze, des Bewegungsprofils, des Übersetzungsverhältnisses, des mechanischen Layouts oder der Aktuatorkonfiguration dienen, bevor das Design zu einer umfassenderen Integration übergeht.
Arbeiten mit einer integrierten Mikroantriebslösung
Bei der Auswahl eines Aktuators für einen humanoiden Ellenbogen geht es um Motorleistung, Untersetzungsmechanik, Positionsrückmeldung, Strukturdesign und Fertigungsaspekte. Die gemeinsame Bewertung dieser Elemente kann es einfacher machen, Integrationsprobleme frühzeitig im Entwicklungsprozess zu erkennen.
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, Präzisionsinstrumente, medizinische Geräte und intelligente Geräte. Sein Technologieansatz kombiniert Axialflussmotordesign, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design und Miniaturuntersetzungsmechanismen.
Das multidisziplinäre Team des Unternehmens arbeitet in den Bereichen Motordesign, Präzisionsfertigung, Robotersteuerung und Bautechnik und verfügt über Erfahrung in der Prototypenvalidierung, Pilotproduktion und Serienlieferung. Dieser technische Schwerpunkt ist für Entwicklungsteams relevant, die eine Mikroantriebslösung nicht nur im Hinblick auf ein Drehmomentziel, sondern auch im Hinblick auf mechanische Verpackung, Steuerungsintegration und Produktionsanforderungen bewerten müssen.
Für Entwickler humanoider Roboter besteht das praktische Ziel darin, eine klare Beziehung zwischen der berechneten Belastung des Gelenks, der überprüften Betriebsfähigkeit des Aktuators und dem beabsichtigten Bewegungsprofil des Roboters herzustellen.
Abschluss
Die Dimensionierung eines Aktuators für den Ellbogen eines humanoiden Roboters erfordert eine systematische Bewertung des Gravitationsdrehmoments, der Rotationsträgheit, der Beschleunigung, des kontinuierlichen Betriebsbedarfs und der Auswirkungen der Aktuatormasse auf den Rest des Arms. Übersetzungsverhältnis, Encoder-Feedback, elektrische Kompatibilität und Kommunikationsanforderungen müssen ebenfalls zum Gesamtdesign passen.
Der Φ30-mm-Mikrogelenk-Aktuator , Modell Diese Spezifikationen bilden eine Grundlage für die Bewertung des Aktuators in Robotergelenken mit mittlerer bis hoher Belastung. Die endgültige Eignung hängt jedoch von der erforderlichen Ausgangsleistung und den Betriebsbedingungen ab.
Durch die Berechnung der Last vor der Auswahl des Antriebs und die Validierung des gesamten Gelenks unter repräsentativen Bedingungen können Ingenieure zuverlässigere Entscheidungen über die Größe des Aktuators und die Integration des humanoiden Arms treffen. VAXOR bietet Mikroantriebslösungen für Entwicklungsteams, die an kompakten, gesteuerten und mechanisch integrierten Robotersystemen arbeiten.