 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Bei einem geschickten Roboter kann eine kleine Bewegung am Gelenk einen spürbaren Unterschied in der Position des Endeffektors bewirken. Dies wird umso wichtiger, wenn eine Roboterhand kleine Objekte manipulieren, mehrere Finger koordinieren oder kontrollierte Bewegungen auf begrenztem Raum ausführen muss. Bei diesen Anwendungen reicht die Gelenkgröße allein nicht aus. Der Aktuator benötigt außerdem eine genaue Positionsrückmeldung, eine stabile Übertragung und eine kompakte mechanische und elektronische Struktur.
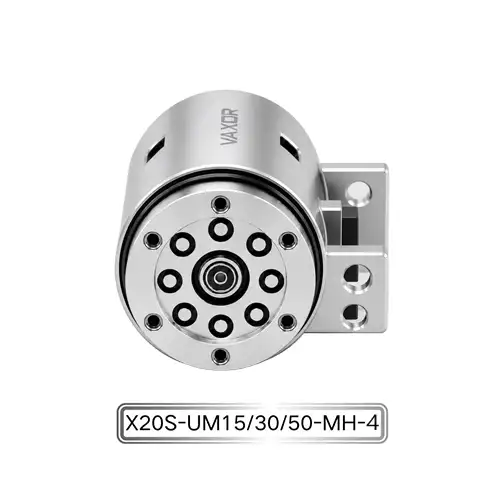
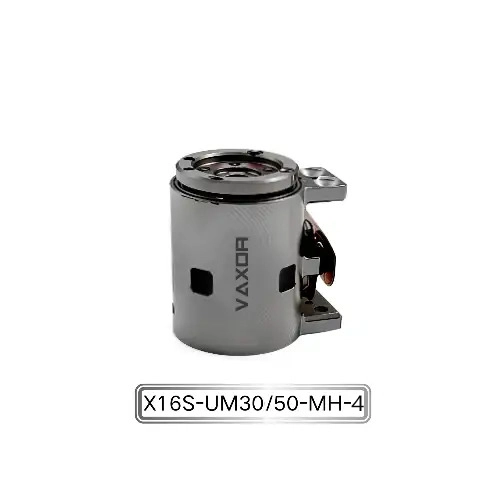
Der Φ16-mm-Mikrogelenkaktuator ist für diese Art von hochintegriertem Bewegungssystem konzipiert. Mit einem Durchmesser von nur 16 mm vereint das Gelenkmodul eine Miniatur-Antriebsstruktur, hochdichte HDI-Leiterplatten-Wicklungstechnologie und einen hochpräzisen absoluten magnetischen Encoder. Seine Winkelgenauigkeit kann bis zu 0,02° erreichen, wodurch sich der Aktuator für geschickte Hände und andere kompakte Robotersysteme eignet, bei denen präzise Gelenkbewegungen erforderlich sind.
Was bestimmt die Winkelgenauigkeit in einem Mikrogelenk?
Die Winkelgenauigkeit kommt nicht allein vom Encoder. Die tatsächliche Bewegung eines Robotergelenks hängt von der Zusammenarbeit mehrerer Teile ab, darunter Motor, Untersetzungsmechanismus, Positionsrückmeldungssystem, Leiterplatte oder Wicklungsstruktur, mechanische Baugruppe und Steueralgorithmus.
Wenn der Aktuator sehr klein ist, werden diese Beziehungen anspruchsvoller. Es steht weniger Innenraum für die Motor- und Getriebekomponenten zur Verfügung, während das System dennoch ein nützliches Drehmoment erzeugen und zuverlässige Positionsinformationen liefern muss.
Ein hochpräziser Encoder kann der Steuerung detaillierte Informationen über die Gelenkposition liefern. Gleichzeitig muss das mechanische Getriebe die Motorbewegung mit ausreichender Konsistenz in eine kontrollierte Ausgangsbewegung umwandeln.
Um bei einem Gelenkmodul der 16-mm-Klasse eine bestimmte Winkelgenauigkeit zu erreichen, müssen daher die elektronischen, mechanischen und Steuerungselemente als integriertes System betrachtet werden.
Die Rolle des absoluten magnetischen Encoders
Der Φ16-mm-Mikrogelenkaktuator verwendet einen absoluten magnetischen Encoder für die Positionsrückmeldung.
Im Gegensatz zu einem System, das nur auf der Motordrehung ohne direkte Positionsinformationen basiert, ermöglicht ein Encoder der Steuerung, die Winkelposition des Gelenks zu überwachen. Die „absolute“ Eigenschaft ist besonders relevant, wenn das System die tatsächliche Position des Gelenks kennen muss und nicht nur die inkrementelle Bewegung zählen muss.
Für geschickte Hände können diese Informationen wichtig sein, da oft mehrere Gelenke zusammenarbeiten. Ein kleiner Positionsfehler an einem Gelenk kann die endgültige Position eines Fingers oder Endeffektors beeinflussen.
Der Encoder muss außerdem in den stark eingeschränkten Innenraum des Aktuators passen. Dies ist einer der Gründe, warum es bei der Konstruktion von Miniaturaktuatoren nicht einfach darum geht, die Abmessungen eines herkömmlichen Motors zu reduzieren.
Wie HDI-Leiterplattenwicklung die Miniaturisierung unterstützt
Eine der charakteristischen Technologien, die im Aktuator zum Einsatz kommen, ist die hochdichte HDI-PCB-Wicklungstechnologie.
Herkömmliche Motorstrukturen können erheblichen Innenraum für Wicklungen und elektrische Anschlüsse erfordern. PCB-basierte Wickelansätze bieten eine weitere Möglichkeit, die elektromagnetischen Komponenten in einer kompakten Struktur zu organisieren.
Bei einem Φ16-mm-Verbindungsmodul ist der Innenraum eine entscheidende technische Einschränkung. Der Motor, der Untersetzungsmechanismus, der Encoder, die Leiterplattenstruktur, das Gehäuse und die elektrischen Anschlüsse müssen alle in ein sehr kleines Volumen passen.
Die HDI-Technologie kann eine Schaltkreisintegration mit hoher Dichte unterstützen und dazu beitragen, den verfügbaren internen Raum besser zu nutzen. In Kombination mit einem optimierten elektromagnetischen Design und Miniatur-Mechanikkomponenten kann dieser Ansatz zu einer kompakten Aktuatorarchitektur beitragen.
Das Ziel besteht nicht nur darin, den Aktuator kleiner zu machen. Die wichtigere Anforderung besteht darin, das nutzbare Drehmoment, die Rückmeldungsgenauigkeit, das Ansprechverhalten und die Zuverlässigkeit beizubehalten und gleichzeitig die Gesamtgröße des Gelenks zu reduzieren.
Übersetzungsverhältnis und kontrollierte Gelenkbewegung
Das Modell X16S/L-UM30/50-MH-4 ist mit den Übersetzungsoptionen 30:1 und 50:1 erhältlich.
Das Übersetzungsverhältnis beeinflusst das Verhältnis zwischen Motordrehzahl und Abtriebsbewegung. Ein höheres Untersetzungsverhältnis kann ein höheres Ausgangsdrehmoment und eine kontrolliertere Ausgangsbewegung ermöglichen, wobei die geeignete Wahl von den Anforderungen des Robotergelenks abhängt.
Beispielsweise kann eine geschickte Hand andere Anforderungen an Fingergelenke, Handgelenksmechanismen oder andere kompakte Gelenkstrukturen stellen. Der Aktor sollte daher entsprechend der erforderlichen Kombination aus Abtriebsdrehmoment, Bewegungsgeschwindigkeit, Regelverhalten und verfügbarem Bauraum ausgewählt werden.
Durch die Bereitstellung von zwei Übersetzungsoptionen erhalten Roboterkonstrukteure mehr Flexibilität bei der Anpassung des Aktuators an die mechanischen Eigenschaften eines bestimmten Gelenks.
200 mNm Dauerdrehmoment in einem Modul der 16-mm-Klasse
Die Größenreduzierung sollte nicht auf Kosten der nutzbaren Ausgabekapazität gehen.
Der Aktuator bietet ein Dauerdrehmoment von bis zu 200 mNm und ein Anfangsdrehmoment von bis zu 400 mNm. Diese Zahlen geben Ingenieuren einen Ausgangspunkt für die Beurteilung, ob das Modul für ein bestimmtes Gelenklast- und Bewegungsprofil geeignet ist.
Kontinuierliches Drehmoment ist besonders relevant, wenn ein Gelenk über einen längeren Zeitraum hinweg Kraft aufrechterhalten oder wiederholt betätigt werden muss. Das Anfangsdrehmoment kann hingegen wichtig sein, wenn der Aktuator bei bestimmten Bewegungsbedingungen ein höheres Drehmoment erzeugen muss.
Die tatsächliche Anwendungsleistung hängt von Faktoren wie Arbeitszyklus, Betriebsspannung, Untersetzungsverhältnis, mechanischer Belastung, Steuerstrategie und thermischen Bedingungen ab. Ingenieure sollten daher den Aktuator auf der Grundlage des vollständigen Betriebsprofils bewerten, anstatt einen einzelnen Drehmomentwert isoliert zu verwenden.
Warum geringes Gewicht bei geschickten Robotern wichtig ist
Der Aktuator wiegt ca. 24,3–26,1 g.
Diese relativ geringe Masse kann von Bedeutung sein, wenn mehrere Aktuatoren in denselben Robotermechanismus integriert sind. Eine geschickte Hand kann über mehrere unabhängig gesteuerte Gelenke verfügen, was bedeutet, dass sich das Gewicht einzelner Aktuatoren auf das gesamte System verteilen kann.
Die Reduzierung der Gelenkmasse kann sich auch auf das mechanische Design des Roboters auswirken. Ein geringeres Aktuatorgewicht kann dazu beitragen, die von vorgelagerten Gelenken getragene Last zu reduzieren und die Konstruktion von Stützstrukturen zu vereinfachen.
Dies ist besonders relevant für kompakte Roboterhände und hochintegrierte Robotersysteme, bei denen sowohl der verfügbare Platz als auch die Gesamtmasse begrenzt sind.
Die Kombination aus kleinem Durchmesser und geringem Gewicht ist daher ein wichtiger Teil des Wertversprechens des Φ16-mm-Mikrogelenkaktuators und keine Spezifikation, die getrennt von seinem Drehmoment und seiner Steuerleistung betrachtet werden sollte.
12V oder 24V: Auswahl der passenden Konfiguration
Der Aktor unterstützt 12-V- und 24-V-Konfigurationen.
Die geeignete Spannung sollte durch die vorhandene Stromversorgungsarchitektur und den Motortreiber des Roboters bestimmt werden. Designer sollten auch die Verkabelung, die Stromverteilung, die Controller-Kompatibilität und die Betriebsbedingungen des gesamten Robotersystems berücksichtigen.
Bei einem Mehrgelenkroboter müssen die Leistungsanforderungen mehrerer Aktoren gemeinsam berücksichtigt werden. Die ausgewählte Spannungskonfiguration sollte daher mit dem elektrischen Design auf Systemebene kompatibel sein und nicht nur entsprechend dem einzelnen Aktor ausgewählt werden.
Diese Art der Kompatibilitätsprüfung im Frühstadium kann dazu beitragen, eine Neugestaltung des Stromversorgungs- und Steuerungssystems zu vermeiden, nachdem die mechanische Struktur bereits fertiggestellt ist.
SPI-Kommunikation für kompakte Bewegungssteuerung
Der Aktor nutzt SPI-Kommunikation.
Bei hochintegrierten Robotersystemen ist die Kommunikationsschnittstelle ein wichtiger Bestandteil der Aktuatorauswahl, da das Gelenkmodul mit der Steuerungs- und Feedback-Architektur des Roboters zusammenarbeiten muss.
SPI bietet einen direkten digitalen Kommunikationsansatz, der in kompakte elektronische Steuerungssysteme integriert werden kann. Bei einer Anwendung mit mehreren Gelenken müssen Ingenieure überlegen, wie die Kommunikationsarchitektur einzelne Aktoren, Controller, Sensoren und andere elektronische Komponenten verbindet.
Die genaue Kommunikationsimplementierung hängt von der Systemarchitektur ab, aber die Bestätigung der SPI-Kompatibilität zu Beginn des Designprozesses kann dabei helfen, sicherzustellen, dass der Aktuator zur vorgesehenen Steuerungsplattform passt.
Wo ein 16 mm Gelenkmodul verwendet werden kann
Ein kompakter Aktuator ist besonders nützlich, wenn herkömmliche Motor- und Untersetzungsbaugruppen zu viel Platz beanspruchen.
Mögliche Anwendungen umfassen geschickte Roboterhände, kompakte Robotergelenke, hochintegrierte Robotermechanismen, Präzisionsinstrumente, intelligente Geräte und andere Systeme, bei denen das Aktorvolumen begrenzt ist.
Bei einer geschickten Hand können mehrere kleine Gelenke in den Fingern und der Handfläche angeordnet sein. Bei anderen Robotermechanismen kann ein kompakter Aktuator Ingenieuren dabei helfen, mehr Bewegungsachsen in einem begrenzten mechanischen Bereich unterzubringen.
Die Anwendung sollte dennoch nach dem erforderlichen Drehmoment, der Gelenkgeschwindigkeit, der Genauigkeit, dem Arbeitszyklus, der Spannung, der Kommunikationsschnittstelle und den mechanischen Montagebedingungen bewertet werden.
VAXORs Ansatz zur Mikroantriebstechnologie
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte.
Sein technischer Ansatz kombiniert Axialflussmotortechnologie, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design, Miniaturuntersetzungsmechanismen und Präzisionsfertigung. Ziel ist es, die Kernanforderungen kompakter Antriebssysteme zu erfüllen: geringe Größe, hohe Leistung, schnelle Reaktion und skalierbare Produktion.
Das multidisziplinäre F&E-Team des Unternehmens deckt Motordesign, Präzisionsfertigung, Strukturdesign, Robotersteuerung und intelligente Fertigung ab. Seine technischen Fähigkeiten reichen von der Prototypenvalidierung und der Pilotproduktion bis hin zur Serienlieferung, was für Kunden wichtig ist, die ein Mikroantriebsdesign von der Forschung und Entwicklung in den praktischen Einsatz überführen.
Was Ingenieure vor der Auswahl eines Mikrogelenk-Aktuators prüfen sollten
Bevor ein Miniaturaktuator in ein Robotergelenk integriert wird, sollten Ingenieure mehr als nur den Außendurchmesser bewerten.
Zu den wichtigsten Überlegungen gehören:
Erforderliche Winkelgenauigkeit und Positionsrückmeldungsmethode
Dauer- und Spitzendrehmomentanforderungen
Erforderliches Übersetzungsverhältnis
Gemeinsame Betriebsgeschwindigkeit
Verfügbarer Installationsraum
Gesamtgewicht des Aktuators
Versorgungsspannung
Kommunikationsschnittstelle
Einschaltdauer und thermische Bedingungen
Mechanische Montage- und Integrationsanforderungen
Diese Faktoren sollten gemeinsam bewertet werden, da sich die Änderung eines Parameters auf die Anforderungen der anderen auswirken kann.
Wenn beispielsweise die Anzahl der Gelenke erhöht wird, können Gewicht und Gesamtvolumen an Bedeutung gewinnen. Eine hochpräzise Roboterhand legt möglicherweise mehr Wert auf Encoder-Feedback und Winkelgenauigkeit, während ein anderer Mechanismus möglicherweise die Drehmomentdichte oder die Reaktionsgeschwindigkeit priorisiert.
Aufbau kompakterer Roboterbewegungssysteme
Die Entwicklung hochintegrierter Roboter treibt das Design von Aktuatoren in Richtung kleinerer Abmessungen voran, ohne dabei auf Leistung und Steuerungsleistung zu verzichten. Ein 16-mm-Gelenkmodul muss Motortechnik, Getriebe, Positionserkennung, Elektronik und mechanische Verpackung auf engstem Raum vereinen.
Mit seiner Winkelgenauigkeit von 0,02°, dem absoluten magnetischen Encoder, der HDI-Leiterplattenwicklungstechnologie, dem Übersetzungsverhältnis 30:1 oder 50:1, einem Dauerdrehmoment von bis zu 200 mNm und einem Gewicht von 24,3–26,1 g eignet sich der 16-mm-Mikrogelenkaktuator für Anwendungen, bei denen kompakte Größe und präzise Gelenksteuerung zusammen berücksichtigt werden müssen.
Für Roboterentwickler, die an geschickten Händen und hochintegrierten Robotermechanismen arbeiten, kann die Bewertung dieser Spezifikationen in der Systementwurfsphase dabei helfen, festzustellen, ob ein Miniaturgelenkmodul für die erforderliche Bewegungsarchitektur geeignet ist.