 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Da Roboter immer kleiner und stärker integriert werden, schrumpft der für jede Bewegungskomponente verfügbare Platz immer weiter. Dadurch entsteht ein praktisches technisches Problem: Wie kann ein Roboter ein ausreichendes Gelenkdrehmoment erzeugen, wenn der Aktuator in einen sehr begrenzten mechanischen Bereich passen muss?
Bei kompakten Robotergelenken ist die Reduzierung der Motorgröße nur ein Teil der Lösung. Der Aktuator benötigt außerdem eine effiziente elektromagnetische Struktur, einen geeigneten Untersetzungsmechanismus, eine Positionsrückmeldung sowie ausreichende thermische und mechanische Fähigkeiten für den vorgesehenen Arbeitszyklus.
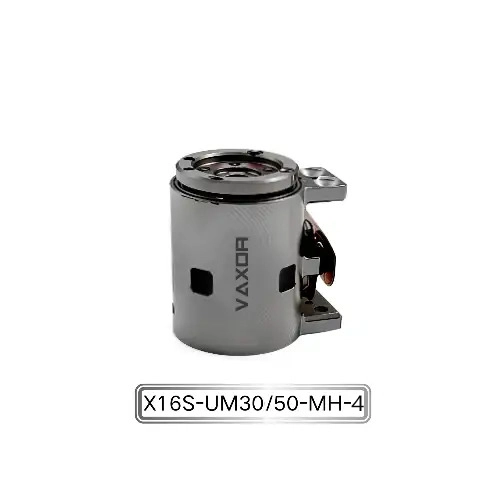
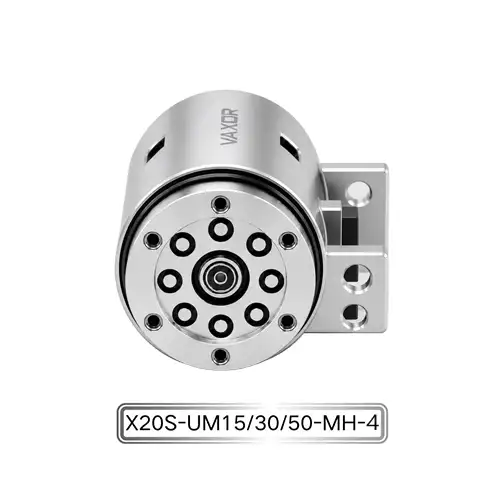
Der Φ20-mm-Mikrogelenkaktuator begegnet dieser Herausforderung mit einem kompakten Formfaktor von Φ20 mm × 20 mm und einer Axialflussmotorarchitektur. Das Flaggschiff X20 kann bis zu 450 mNm Dauerdrehmoment und bis zu 800 mNm Anfangsdrehmoment liefern und dabei ein Gewicht von ca. 37,2–41,6 g beibehalten.
Warum 20 mm eine signifikante Größe für ein Gelenkmodul sind
Eine Hülle von Φ20 mm × 20 mm lässt nur sehr wenig Platz für die Komponenten, die normalerweise in einem kompletten Gelenkantrieb erforderlich sind.
Ein praktisches Verbindungsmodul muss möglicherweise einen Motor, einen Untersetzungsmechanismus, einen Encoder, eine Leiterplatte oder Wicklungsstruktur, Lager, Gehäuse, elektrische Verbindungen und andere mechanische Elemente aufnehmen. Die Vergrößerung einer einzelnen Komponente kann sich auf die gesamte gemeinsame Architektur auswirken.
Dies wird besonders bei mehrachsigen Robotern wichtig. Wenn mehrere Aktuatoren nahe beieinander installiert sind, wirkt sich der Platzbedarf jedes Gelenks direkt auf die Größe der Finger, Arme oder anderer Gelenkstrukturen aus.
Der X20 ist daher als integriertes Gelenkmodul und nicht nur als kleiner eigenständiger Motor konzipiert. Seine kompakte Architektur vereint das Antriebssystem und den Untersetzungsmechanismus auf einer Grundfläche von Φ20 mm × 20 mm.
Das Ziel besteht darin, ein nutzbares Ausgangsdrehmoment bereitzustellen, ohne dass ein viel größeres Gelenkgehäuse erforderlich ist.
Wie die Axialflussmotorarchitektur die Drehmomentdichte unterstützt
Eine der Schlüsseltechnologien des X20 ist seine Axialflussmotorarchitektur.
Bei einem herkömmlichen Motordesign sind der magnetische Fluss und die aktiven Komponenten gemäß einer radialen Geometrie angeordnet. Ein Axialflussmotor verwendet eine andere elektromagnetische Konfiguration, die für bestimmte Anwendungen einen kompakteren Formfaktor bieten kann.
Bei einem Miniatur-Gelenkaktuator liegt der Vorteil nicht nur in der physikalischen Form des Motors. Die Motorarchitektur muss mit dem Getriebe und dem mechanischen Gehäuse zusammenarbeiten, um das verfügbare Volumen effizient zu nutzen.
Der X20 ist so konzipiert, dass er eine um mehr als 30 % höhere Drehmomentdichte als herkömmliche Konstruktionen liefert und gleichzeitig eine ultrakompakte Stellfläche beibehält.
Die Drehmomentdichte ist besonders relevant, wenn für den Aktuator eine strenge Größenbeschränkung gilt. Anstatt nur zu fragen, wie viel Drehmoment ein Motor erzeugen kann, müssen Ingenieure berücksichtigen, wie viel Drehmoment innerhalb eines bestimmten Volumens oder Gewichts erzeugt werden kann.
Bei kompakten Robotern kann dies ein nützlicherer Konstruktionsparameter sein als die absolute Motorleistung allein.
Wie 450 mNm Dauerdrehmoment in ein kompaktes Paket passen
Der X20 bietet ein Dauerdrehmoment von bis zu 450 mNm.
Für ein gemeinsames Modul der Φ20-mm-Klasse muss dieser Ausgang zusammen mit dem Untersetzungsverhältnis, der Betriebsspannung, dem Arbeitszyklus und der mechanischen Belastung berücksichtigt werden.
Ein kontinuierliches Drehmoment ist besonders wichtig, wenn das Gelenk eine Last aufrechterhalten oder wiederholte Bewegungen ausführen muss, anstatt nur einen kurzen Kraftstoß zu erzeugen.
Beispielsweise muss ein Robotergelenk möglicherweise wiederholt einen Mechanismus positionieren, ein Objekt halten oder sich gegen Widerstand bewegen. In solchen Fällen bietet die kontinuierliche Drehmomentspezifikation eine nützlichere Referenz als ein kurzzeitiger Spitzenwert.
Der X20 stellt außerdem ein Anfangsdrehmoment von bis zu 800 mNm bereit. Diese höhere Anfangsleistung kann je nach Anwendung und Steuerungsstrategie für Bewegungsbedingungen relevant sein, die zu Beginn eines Vorgangs ein zusätzliches Drehmoment erfordern.
Ingenieure sollten dennoch das tatsächliche Lastprofil bewerten, anstatt die maximalen Drehmomentwerte als universelle Betriebsbedingung zu betrachten.
Die Rolle des Miniaturreduktionsmechanismus
Der Motor selbst ist nur ein Teil des Drehmomenterzeugungssystems.
Der X20 nutzt einen Miniatur-Untersetzungsmechanismus, um die Motorleistung in die erforderliche Gelenkbewegung umzuwandeln. Die verfügbaren Übersetzungsverhältnisse sind 15:1, 30:1 und 50:1.
Unterschiedliche Übersetzungsverhältnisse erzeugen unterschiedliche Kombinationen von Abtriebsdrehzahl und Drehmoment. Ein niedrigeres Übersetzungsverhältnis kann geeignet sein, wenn eine höhere Abtriebsgeschwindigkeit erforderlich ist, während ein höheres Übersetzungsverhältnis einen größeren mechanischen Vorteil und eine kontrolliertere Abtriebsbewegung bieten kann.
Daher ist die Auswahl des Übersetzungsverhältnisses ein wichtiger Bestandteil der Aktuatorintegration.
Eine Roboterhand, ein kompakter Roboterarm oder ein anderer Gelenkmechanismus können an jedem Gelenk unterschiedliche Anforderungen stellen. Konstrukteure sollten überlegen, ob für ein bestimmtes Gelenk eine schnellere Bewegung, ein höheres Ausgangsdrehmoment oder ein Gleichgewicht zwischen beiden erforderlich ist.
Die drei verfügbaren Übersetzungsoptionen bieten Systementwicklern mehr Flexibilität bei der Konfiguration des Φ20-mm-Mikrogelenkaktuators für unterschiedliche mechanische Anforderungen.
12-V-, 24-V- und 48-V-Optionen für verschiedene Systeme
Der X20 unterstützt 12-V-, 24-V- und 48-V-Konfigurationen.
Die Spannungsauswahl sollte auf der elektrischen Architektur des gesamten Roboters basieren und nicht nur auf dem Aktuator.
Bei einem Mehrgelenksystem muss der Konstrukteur die verfügbare Stromversorgung, den Motortreiber, die Verkabelung, die Controller-Kompatibilität und die Anzahl der gleichzeitig arbeitenden Aktoren berücksichtigen.
Ein System, das bereits auf einer 24-V-Stromversorgungsarchitektur ausgelegt ist, kann von der Verwendung einer kompatiblen Aktuatorkonfiguration profitieren, anstatt eine separate Spannungsebene einzuführen. In anderen Anwendungen können je nach Systemdesign 12 V oder 48 V besser geeignet sein.
Eine frühzeitige Überprüfung der Spannungskompatibilität kann unnötige Änderungen an der Stromversorgungs- und Steuerungsarchitektur in späteren Phasen der Roboterentwicklung verhindern.
Das Gewicht spielt eine Rolle, wenn mehrere Gelenke verwendet werden
Das X20 wiegt etwa 37,2–41,6 g.
Auf den ersten Blick mag ein Unterschied von mehreren Gramm gering erscheinen. Der Effekt wird jedoch deutlicher, wenn ein Roboter über mehrere betätigte Gelenke verfügt.
Beispielsweise kann eine Roboterhand mehrere Gelenkmodule an mehreren Fingern verwenden. Ein mehrachsiger Mechanismus kann auch mehrere Aktuatoren entlang derselben mechanischen Struktur platzieren.
Die gesamte Masse des Aktors wird dann Teil der bewegten Last.
Ein geringeres Gelenkgewicht kann dazu beitragen, die Belastung der vorgeschalteten Mechanismen zu verringern, und Konstrukteuren möglicherweise den Bau kompakterer Stützstrukturen ermöglichen. Dies ist einer der Gründe, warum Überlegungen zum Drehmoment-Gewicht-Verhältnis und zur Drehmomentdichte bei der Auswahl von Aktuatoren für leichte Robotersysteme wichtig sind.
Absoluter magnetischer Encoder für die Rückmeldung der Gelenkposition
Der X20 integriert einen absoluten magnetischen Encoder.
Ein Encoder liefert eine Positionsrückmeldung an das Steuerungssystem, sodass die Steuerung die Winkelposition des Gelenks überwachen kann. In einem kompakten Robotermechanismus sind zuverlässige Positionsinformationen unerlässlich, da möglicherweise mehrere Gelenke ihre Bewegung koordinieren müssen.
Ein absoluter Encoder kann direkte Positionsinformationen liefern, anstatt sich ausschließlich auf die Verfolgung der inkrementellen Bewegung von einem bekannten Referenzpunkt aus zu verlassen.
Bei Anwendungen wie Roboterhänden, kompakten Manipulatoren und anderen Mehrachsensystemen kann diese Art der Rückmeldung eine kontrolliertere Gelenkbedienung unterstützen.
Auch der Encoder muss in das gleiche kompakte mechanische Gehäuse passen. Die Integration der Sensorik in einen kleinen Aktuator erfordert daher von Anfang an die Berücksichtigung sowohl des elektrischen als auch des mechanischen Designs.
SPI-Kommunikation in einem kompakten gemeinsamen System
Der Aktor nutzt SPI-Kommunikation zur digitalen Steuerung und zum Datenaustausch.
Bei einem Mehrgelenkroboter muss die Kommunikationsschnittstelle mit der Steuerung und der gesamten elektronischen Architektur kompatibel sein. Designer sollten darüber nachdenken, wie einzelne Aktoren verbunden werden, wie Daten ausgetauscht werden und wie das Steuerungssystem mehrere Gelenke koordiniert.
SPI kann in kompakte eingebettete Steuerungssysteme integriert werden und eignet sich daher für Anwendungen, bei denen der Aktuator direkt mit einer lokalen Steuerung oder einer anderen elektronischen Architektur kommunizieren muss.
Vor der Auswahl eines Aktuators sollten Ingenieure die Kommunikationskompatibilität sowie Spannung, mechanische Abmessungen und Encoder-Anforderungen überprüfen.
Was der 20-mm-Formfaktor ermöglichen kann
Ein kompaktes Gelenkmodul kann in Anwendungen nützlich sein, in denen herkömmliche Motor-Getriebe-Kombinationen zu viel Platz beanspruchen.
Mögliche Anwendungen umfassen geschickte Roboterhände, kompakte Roboterarme, leichte Gelenkmechanismen, medizinische Geräte, Präzisionsinstrumente, intelligente Geräte und andere hochintegrierte Maschinen.
Die Größe Φ20 mm × 20 mm kann besonders relevant sein, wenn mehrere Verbindungen nahe beieinander platziert werden müssen. Anstatt ein großes externes Gehäuse um einen separaten Motor und ein separates Getriebe herum zu entwerfen, können Ingenieure mit einer stärker integrierten gemeinsamen Architektur arbeiten.
Dies kann die mechanische Unterbringung vereinfachen und die Zuweisung von Platz für mehrere Bewegungsachsen erleichtern.
Der Φ20-mm-Mikrogelenkaktuator zeichnet sich daher nicht nur durch seinen Durchmesser von 20 mm aus. Sein Wert ergibt sich aus der Kombination kompakter Abmessungen mit Drehmomentabgabe, Untersetzung, Rückmeldung, Kommunikation und integriertem mechanischem Design.
VAXORs Ansatz für kompakte Bewegungssysteme
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte.
Die Technologie-Roadmap konzentriert sich auf kompakte Größe, hohe Leistung und skalierbare Produktion. Das Unternehmen kombiniert Axialflussmotoren, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design und Miniaturuntersetzungsmechanismen, um Mikroantriebslösungen mit hoher Leistungsdichte und schneller Reaktion zu entwickeln.
Das multidisziplinäre Ingenieurteam von VAXOR deckt Motordesign, Präzisionsfertigung, Strukturdesign, Robotersteuerung und intelligente Fertigung ab. Der Entwicklungsprozess erstreckt sich von der Prototypenvalidierung über die Pilotproduktion bis zur Serienlieferung.
Dieser technische Ansatz ist wichtig für Kunden, die über Laborprototypen hinausgehen und Miniaturaktoren in wiederholbare Roboterprodukte integrieren müssen.
Wie Ingenieure einen kleinen Aktuator mit hohem Drehmoment bewerten sollten
Ein kleiner Antrieb sollte nicht allein aufgrund des Durchmessers ausgewählt werden. Ingenieure sollten die gesamten Betriebsanforderungen der Verbindung bewerten.
Wichtige Faktoren sind:
Verfügbarer Installationsraum
Erforderliches Dauer- und Anfangsdrehmoment
Gewünschtes Übersetzungsverhältnis
Gemeinsame Geschwindigkeitsanforderungen
Betriebsspannung
Encodertyp
Kommunikationsschnittstelle
Gewicht des Aktuators
Arbeitszyklus
Thermische Bedingungen
Anforderungen an die mechanische Montage
Beispielsweise kann die Wahl eines Untersetzungsverhältnisses von 50:1 zu einer anderen Ausgangscharakteristik führen als eine 15:1-Konfiguration. Ebenso erfordert die Auswahl einer 48-V-Aktuatorkonfiguration möglicherweise eine andere Stromversorgungs- und Treiberarchitektur als ein 12-V-System.
Die beste Konfiguration hängt daher davon ab, wie der Aktuator verwendet wird, und nicht von einer einzelnen Spezifikation.
Ausgleich von Größe, Drehmoment und Integration
Die Herausforderung der Miniaturrobotik besteht nicht einfach darin, jede Komponente kleiner zu machen. Ein nützlicher Gelenkaktuator muss eine ausreichende Ausgangsleistung aufrechterhalten und gleichzeitig in einen begrenzten mechanischen Raum passen.
Der X20 löst dieses Problem durch eine Axialflussmotorarchitektur, einen Miniaturuntersetzungsmechanismus, einen integrierten absoluten magnetischen Encoder und eine kompakte mechanische Verpackung.
Mit einer Grundfläche von Φ20 mm × 20 mm, einem Dauerdrehmoment von bis zu 450 mNm, einem Anfangsdrehmoment von bis zu 800 mNm, drei Übersetzungsoptionen, drei Spannungskonfigurationen und einem Gewicht von 37,2–41,6 g bietet der Φ20-mm-Mikrogelenkaktuator eine Kombination aus Abmessungen und Ausgangseigenschaften für hochintegrierte Bewegungssysteme.
Für Ingenieure, die kompakte Robotergelenke entwickeln, ist die entscheidende Frage nicht nur, ob ein Motor in 20 mm passt. Es geht darum, ob der komplette Aktuator das erforderliche Drehmoment, die Rückmeldung, die Übertragung und die Steuerfunktionen auf demselben begrenzten Raum bereitstellen kann. Hier kann ein integrierter Φ20-mm-Mikrogelenkaktuator eine praktische Option für kompakte Roboterkonstruktionen sein.