 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Mikroskala.
Kraftvolle Bewegung.
Mikroantriebslösungen für kompakte Robotik, Präzisionsgeräte und intelligente Maschinen
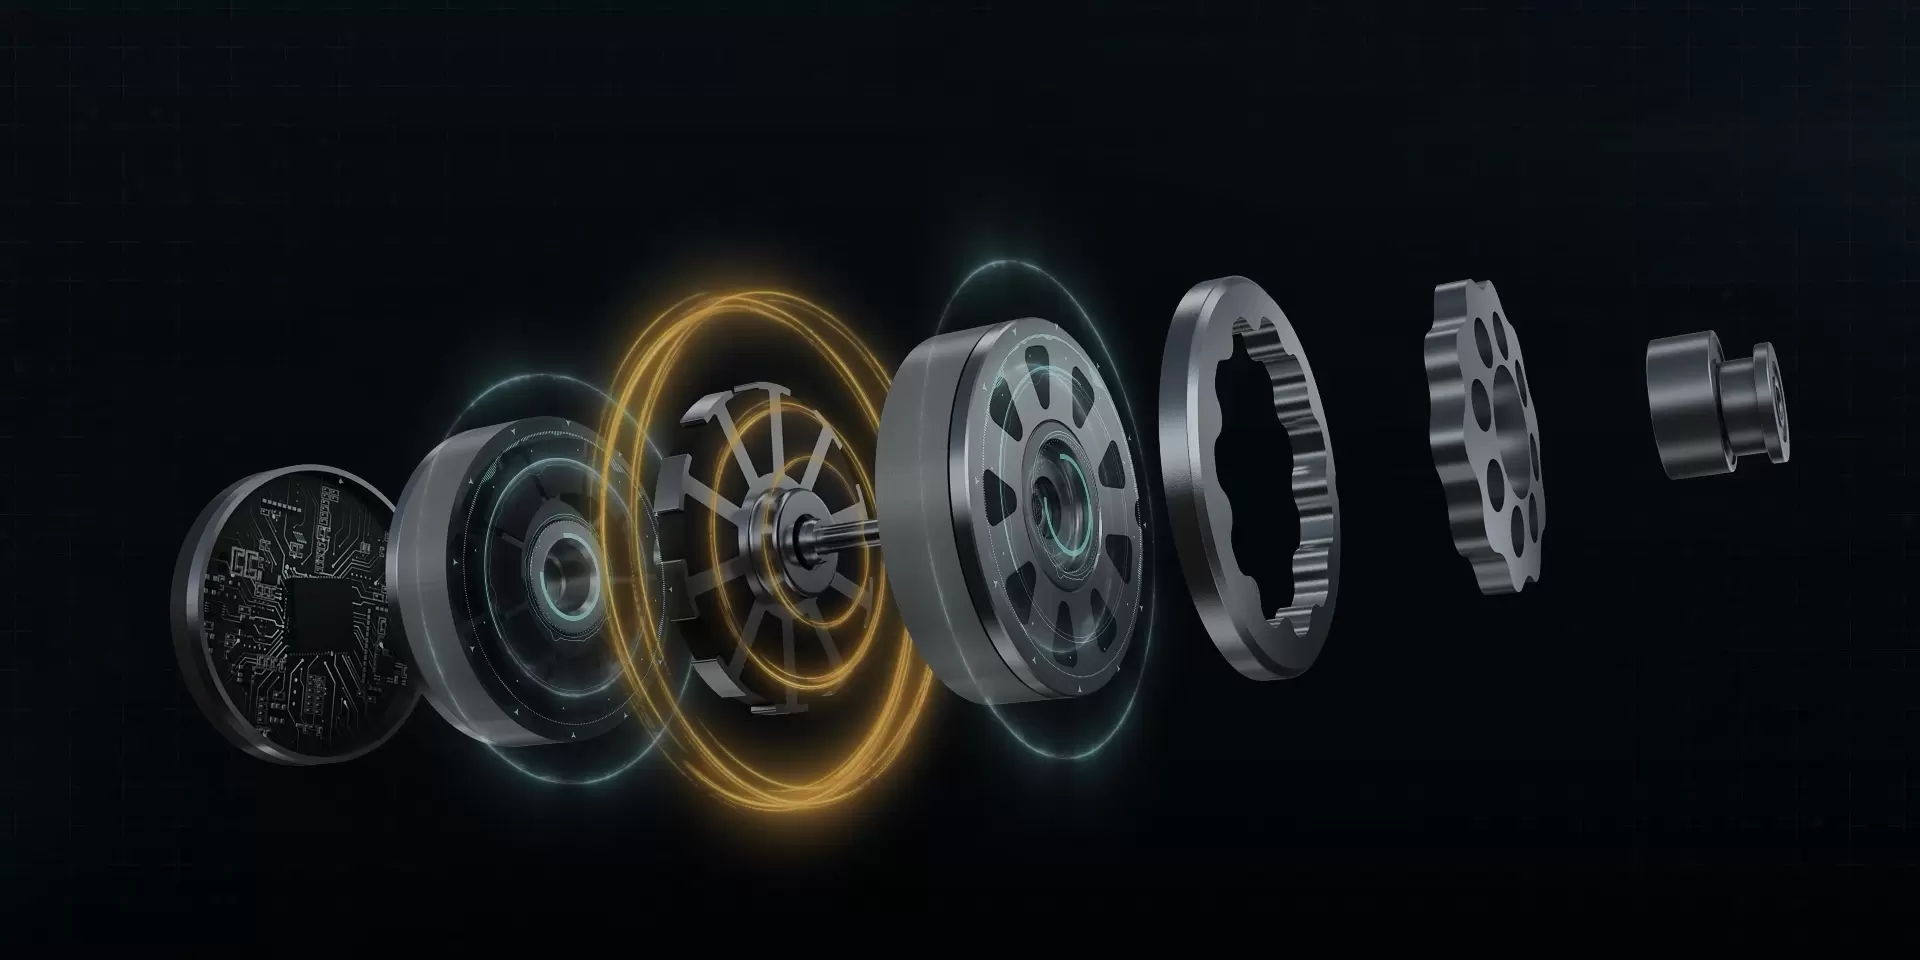
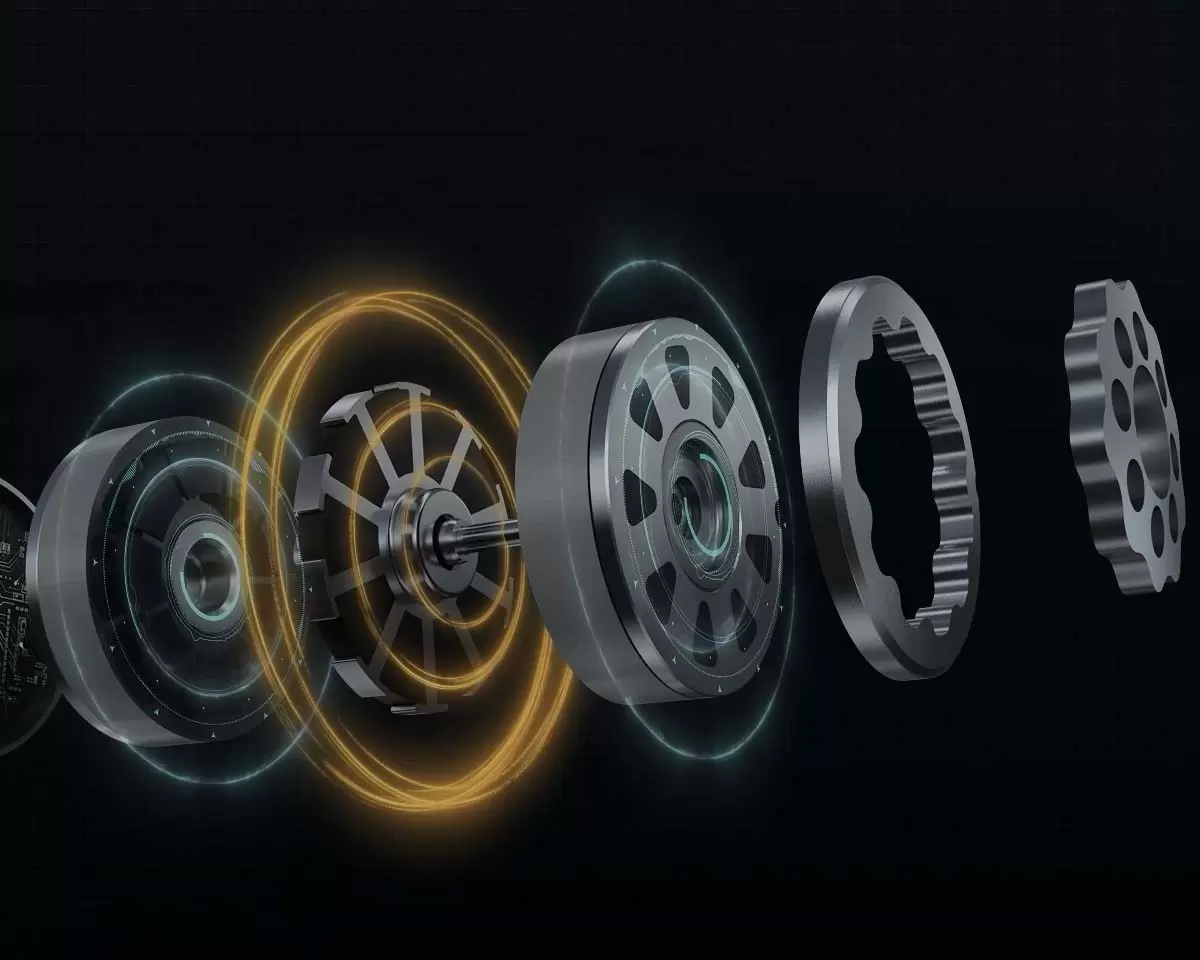
Mikroantriebslösungen für kompakte Robotik, Präzisionsgeräte und intelligente Maschinen
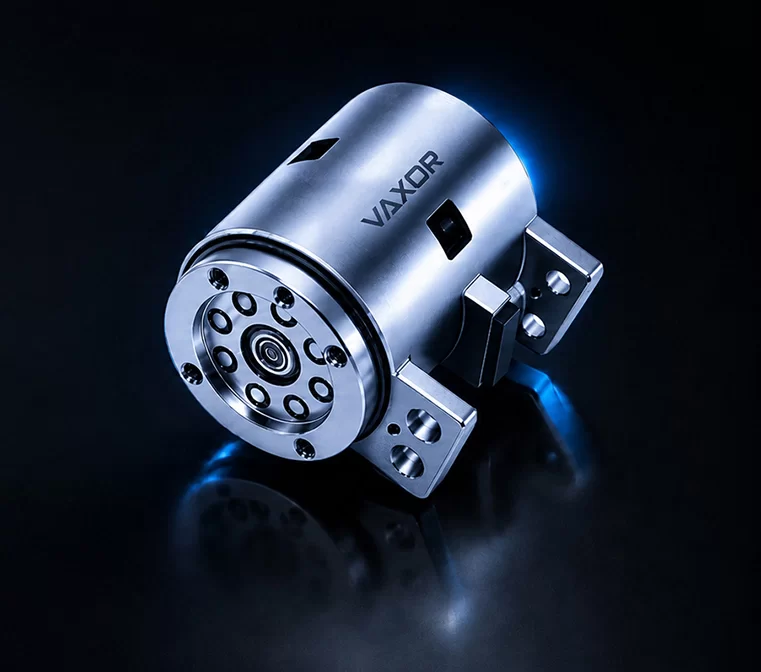
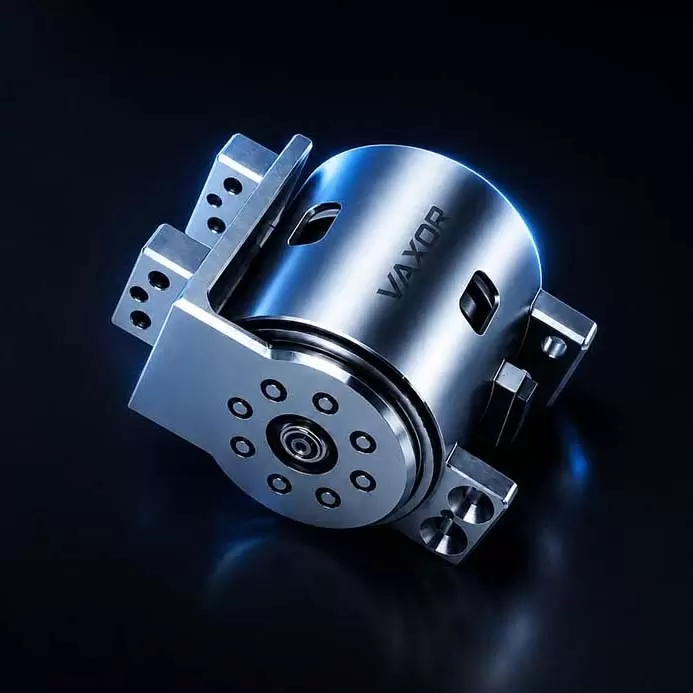
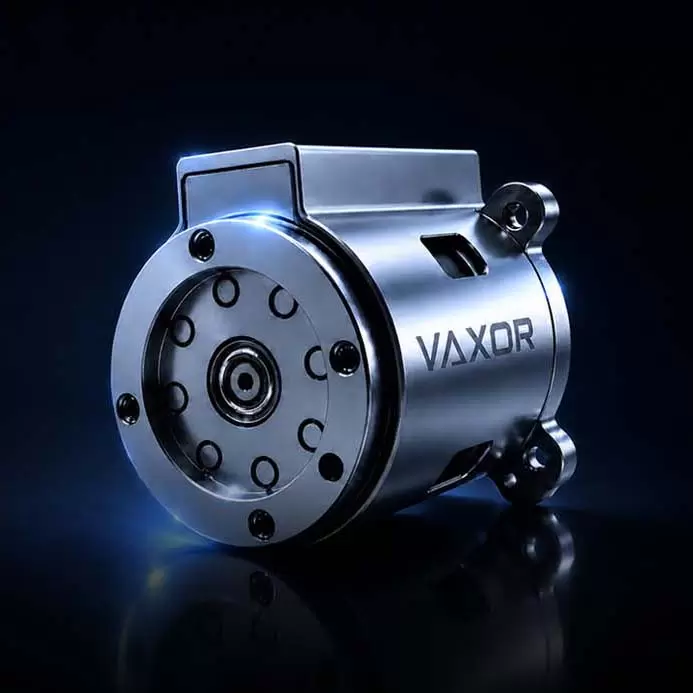
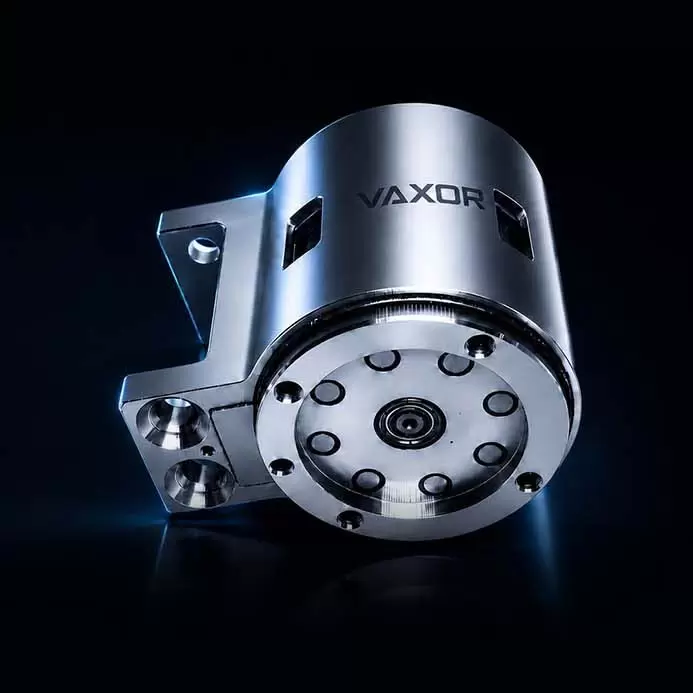
Die Mikrogelenkaktuatoren von VAXOR decken die Spezifikationen von φ16 mm bis φ30 mm ab und sind für kompakte, hochpräzise Bewegungen ausgelegt.
Das integrierte Motor-, Untersetzungs- und Encoderdesign ermöglicht eine hohe Drehmomentdichte, hohe Steifigkeit und zuverlässige Bewegungssteuerung.
Sie wurden für Robotergelenke, geschickte Hände, industrielle Automatisierung und Präzisionsgeräte entwickelt und bringen kraftvolle Bewegung in kleinere Räume.
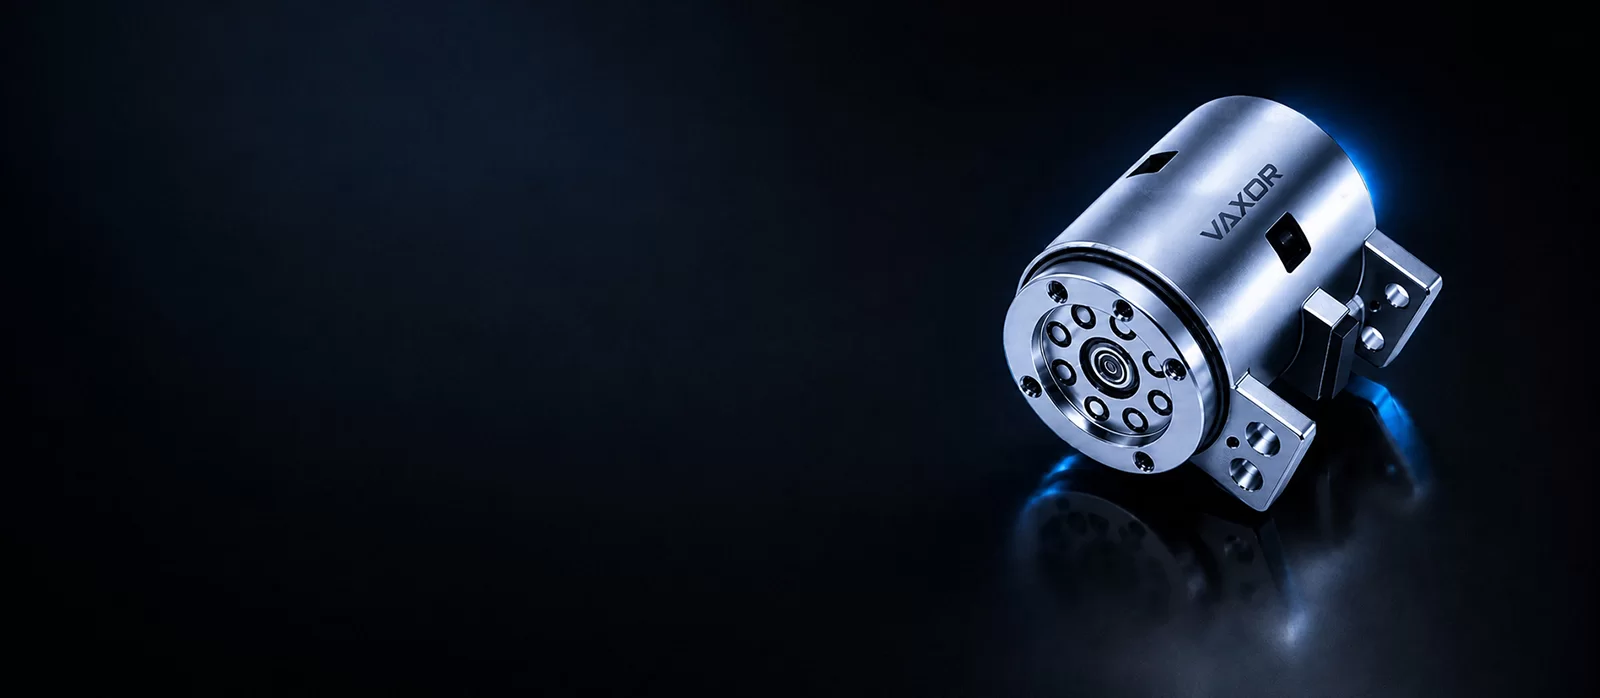
Eines der wenigen serienmäßig hergestellten Φ16-mm-Verbindungsmodule weltweit. Dank der HDI-Leiterplattenwickeltechnologie mit hoher Dichte und einem hochpräzisen Encoder erreicht es eine Winkelgenauigkeit von bis zu 0,02° und ist somit ideal für geschickte Hände und hochintegrierte Robotersysteme.
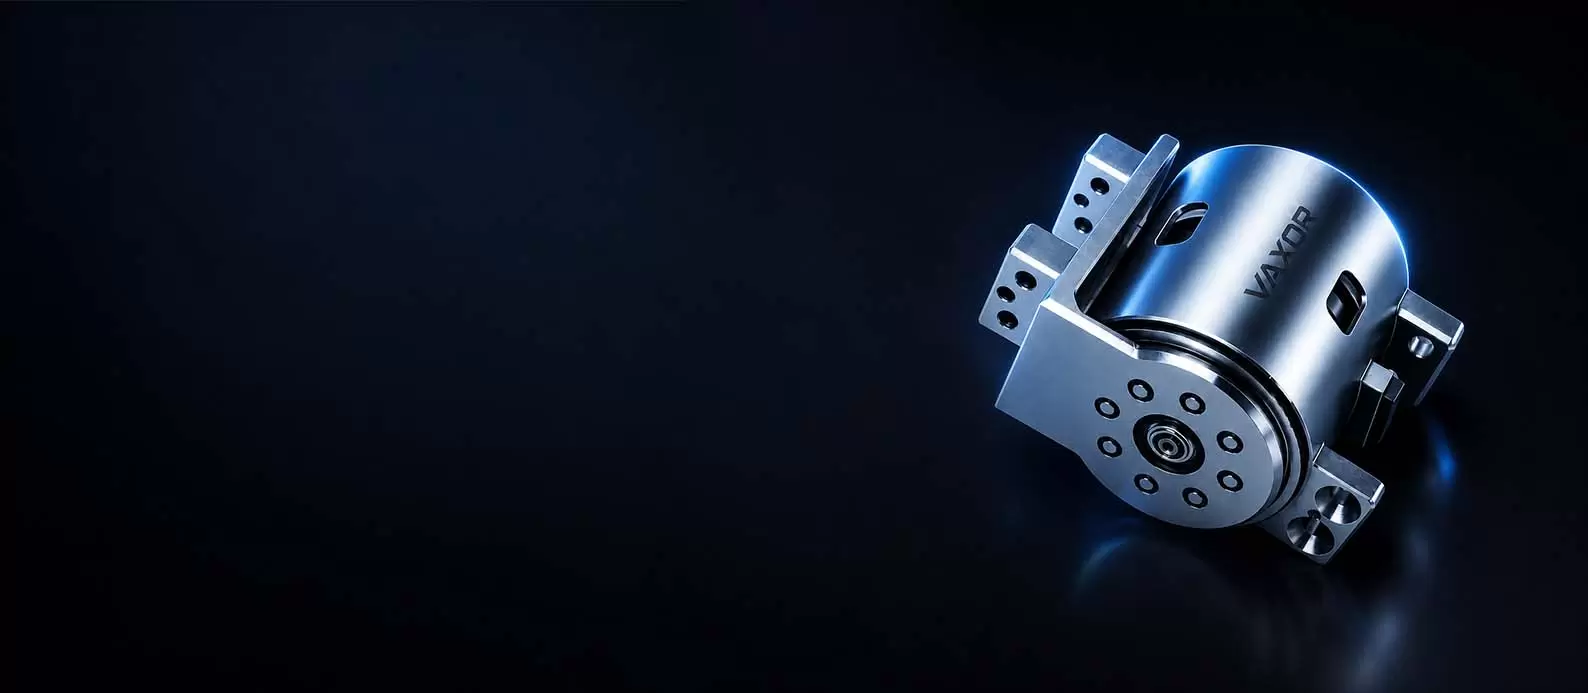
Das Flaggschiff X20 misst nur Φ20 mm × 20 mm und ist damit eines der kompaktesten Gelenkmodule der Welt. Seine innovative Axialfluss-Motorarchitektur bietet eine über 30 % höhere Drehmomentdichte als herkömmliche Konstruktionen bei gleichzeitig ultrakompakter Stellfläche.
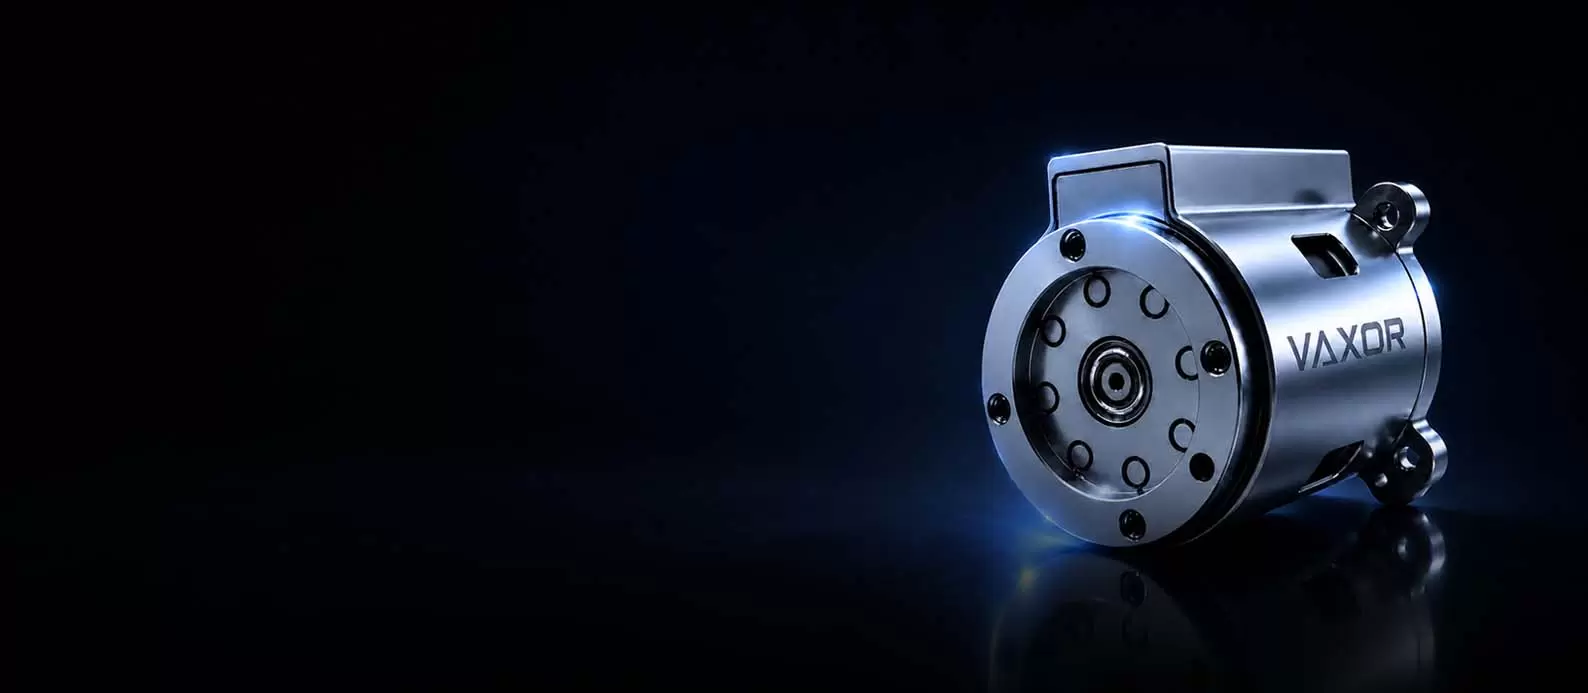
Durch die Integration von Axialflussmotoren, Miniatur-Zykloidenreduzierern und berührungslosen Encodern erreicht der Φ25-mm-Aktuator ein optimales Gleichgewicht zwischen Präzision, Belastbarkeit und Kosten und ist somit ideal für kollaborative Roboter und biomimetische Gelenke.
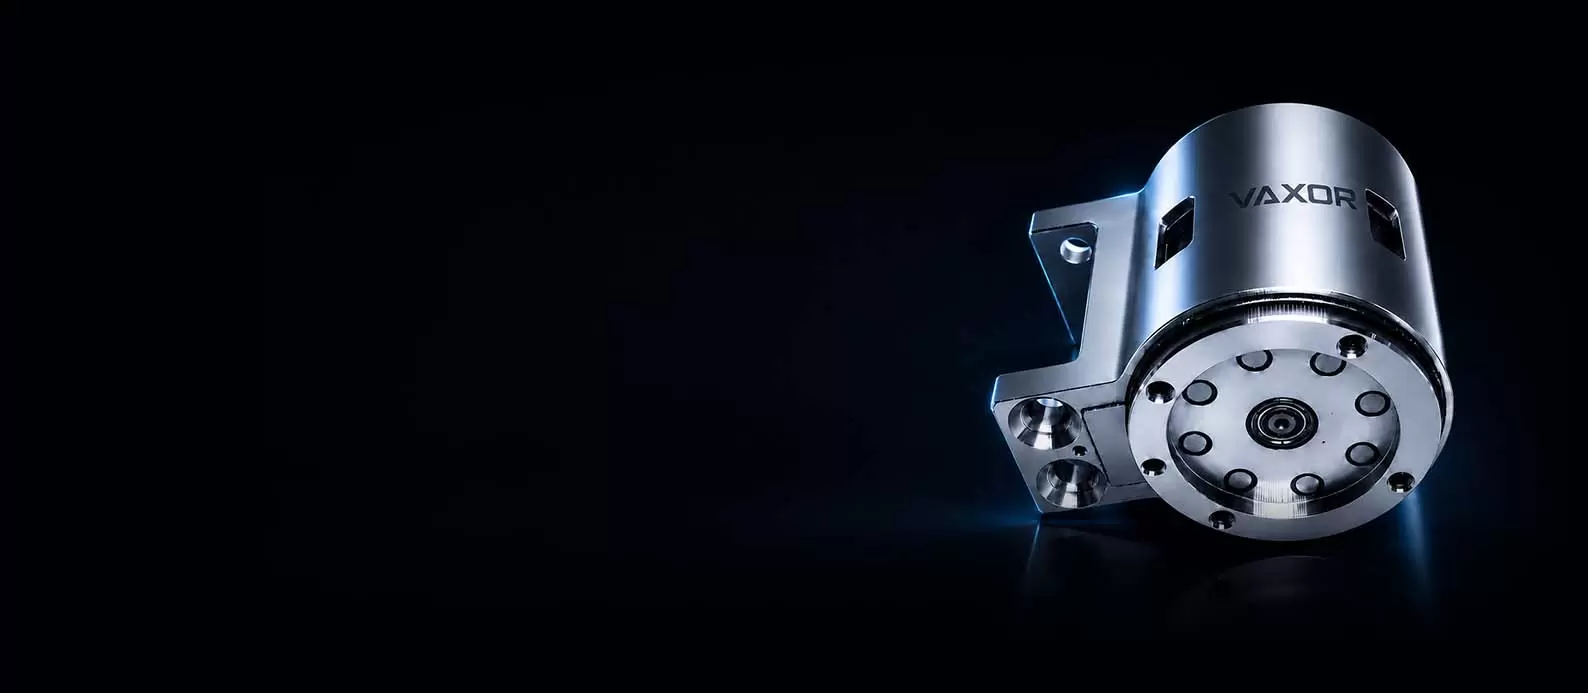
Der für Anwendungen mit mittlerer bis hoher Last konzipierte Φ30-mm-Aktuator liefert eine Leistung im Newtonmeterbereich und eine hohe strukturelle Steifigkeit und ermöglicht eine stabile und zuverlässige Bewegungssteuerung für humanoide Roboter, Exoskelette und Robotergelenke.