 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Die Entwicklung kompakter medizinischer Geräte erfordert oft einen schwierigen Kompromiss zwischen verfügbarem Platz und erforderlicher mechanischer Leistung. Ein tragbares Diagnosegerät, ein Miniatur-Probenahmemechanismus oder ein kompaktes Flüssigkeitskontrollgerät benötigen möglicherweise einen kleinen Motor, um eine bewegliche Komponente anzutreiben, ohne die Gesamtgröße oder das Gesamtgewicht der Ausrüstung zu erhöhen. Bei diesen Anwendungen können bereits wenige Millimeter zusätzlicher Platz das Gehäuse, die interne Anordnung, die Batteriekapazität und die Montagefreundlichkeit beeinträchtigen.
Die Auswahl des Motors muss daher über die äußeren Dimensionen hinausgehen. Ingenieure müssen die Betriebsgeschwindigkeit, das verfügbare Drehmoment, die Stromversorgung, das thermische Verhalten und die durch den angetriebenen Mechanismus ausgeübte Belastung berücksichtigen. Ein Motor, der in das Gehäuse passt, aber unter Last die erforderliche Drehzahl nicht halten kann, löst das Konstruktionsproblem nicht.
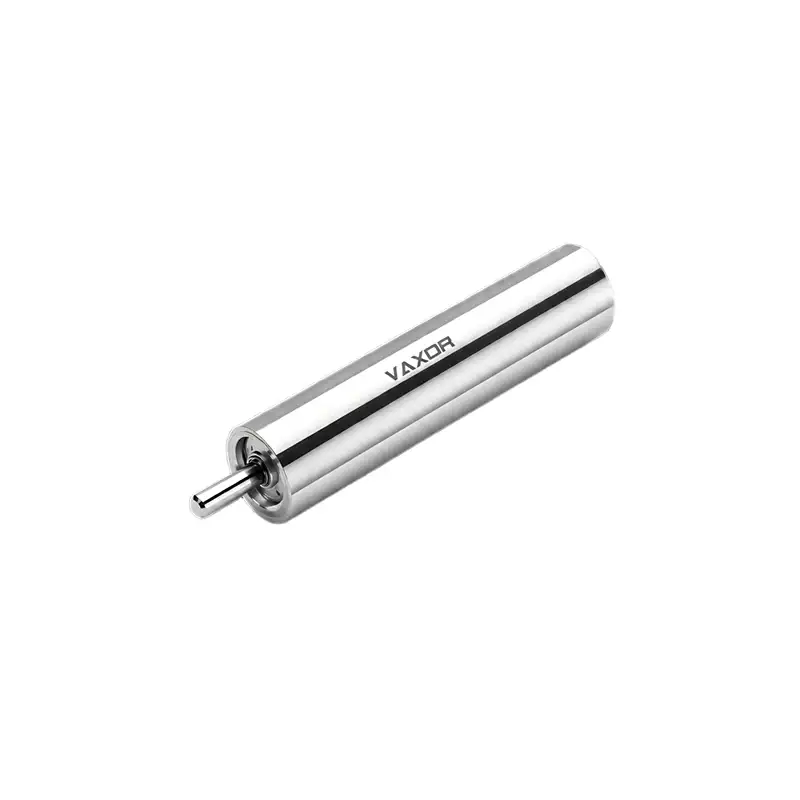
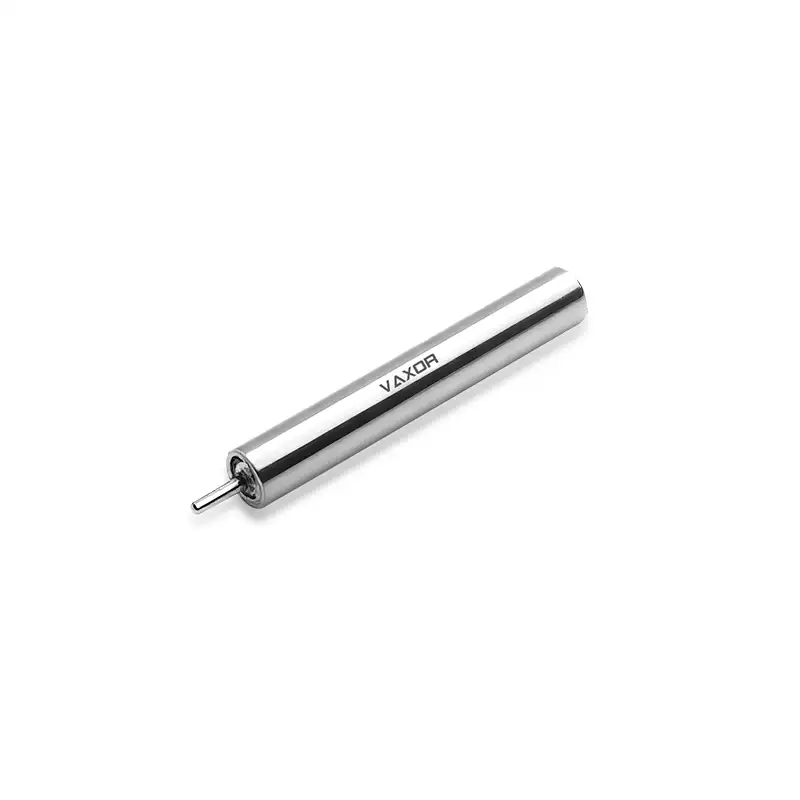
Der bürstenlose kernlose Ultra-Mikro-Motor mit einem Durchmesser von 4 mm ist für Anwendungen konzipiert, bei denen der Installationsraum äußerst begrenzt ist. Mit einem Durchmesser von nur 4 mm bietet er eine potenzielle Antriebsmöglichkeit für kompakte medizinische Geräte, Präzisionsinstrumente und andere Miniaturgeräte. Um festzustellen, ob dieser Motortyp zu einem bestimmten Design passt, sollten Ingenieure mit den tatsächlichen Betriebsanforderungen des Mechanismus beginnen und die Leistung des Motors unter realistischen Bedingungen bewerten.
Definieren Sie die mechanischen Anforderungen, bevor Sie einen Motor auswählen
Der erste Schritt besteht darin, herauszufinden, was der Motor bewegen muss. Medizinische Geräte enthalten eine Vielzahl von Mechanismen, darunter kleine rotierende Komponenten, Positionierungsbaugruppen, Miniaturpumpen und Präzisionseinstellungssysteme. Jedes erzeugt eine andere Kombination aus Geschwindigkeits-, Drehmoment- und Betriebszyklusanforderungen.
Beispielsweise kann ein Miniatur-Positionierungsmechanismus eine kontrollierte Bewegung über einen begrenzten Winkel erfordern, während eine rotierende Baugruppe möglicherweise während eines Arbeitszyklus eine relativ stabile Geschwindigkeit aufrechterhalten muss. An einen Mechanismus, der häufig startet und stoppt, können auch andere Anforderungen gestellt werden als an einen Mechanismus, der kontinuierlich läuft.
Dokumentieren Sie vor dem Vergleich der Motorspezifikationen die folgenden Parameter:
Die erforderliche Abtriebsgeschwindigkeit bei vorgesehener mechanischer Belastung.
Das Drehmoment, das erforderlich ist, um die Reibung zu überwinden und den Mechanismus zu bewegen.
Die erwartete Betriebsdauer und Häufigkeit der Start-Stopp-Zyklen.
Der verfügbare Einbaudurchmesser, die Länge und der Einbauraum.
Die zulässige Versorgungsspannung und Stromaufnahme.
Der akzeptable Temperaturanstieg und Geräuschpegel für das gesamte Gerät.
Diese Anforderungen helfen Ingenieuren dabei, einen realistischen Betriebspunkt festzulegen, anstatt einen Motor ausschließlich auf der Grundlage seiner höchsten angegebenen Drehzahl auszuwählen.
Es ist auch wichtig, zwischen der Wellenleistung des Motors und der Leistung des gesamten Mechanismus zu unterscheiden. Lager, Kupplungen, Zahnräder, Dichtungen und andere Getriebekomponenten können Reibung und Verluste verursachen. Wenn die Anwendung einen Untersetzungsmechanismus verwendet, müssen die resultierende Ausgangsgeschwindigkeit und das resultierende Drehmoment an der angetriebenen Komponente ausgewertet werden und dürfen nicht direkt aus den Wellenspezifikationen des Motors abgeleitet werden.
Warum ein 4-mm-Motor bei der Entwicklung medizinischer Geräte von Bedeutung sein kann
Die Reduzierung des Motordurchmessers kann die Integration eines Antriebs in ein schmales Gehäuse oder eine dicht gepackte Baugruppe erleichtern. Dies ist besonders relevant, wenn ein medizinisches Gerät Sensoren, elektronische Steuerplatinen, Anschlüsse, Batterien und mechanische Komponenten im selben Gehäuse unterbringen muss.
Ein kleinerer Motor kann Konstrukteuren auch mehr Flexibilität bei der Anordnung von Komponenten um einen Bewegungsmechanismus bieten. Allerdings führt eine Verkleinerung des Motors nicht automatisch zu einer Leistungssteigerung des gesamten Geräts. Der Motor muss dennoch die Last- und Geschwindigkeitsanforderungen der Anwendung erfüllen und seine Montageanordnung muss eine ausreichende mechanische Unterstützung bieten.
Der bürstenlose Ultra-Mikro-Coreless-Motor mit einem Durchmesser von 4 mm, Modell G04P-VW00-QZ-1, hat ein spezifiziertes Gewicht von 1,7 g und eine Nennversorgungsspannung von 6 V. Aufgrund dieser Eigenschaften ist er für eine vorläufige Bewertung bei gewichts- und platzbeschränkten Designs relevant.
Bei der mechanischen Integration sollten Ingenieure den gesamten Umfang des Motors berücksichtigen, einschließlich seiner Länge, Wellenabmessungen, Montageanforderungen und Freiraum um verbundene Komponenten. Der Durchmesser allein reicht nicht aus, um zu bestätigen, dass der Motor in eine bestimmte Baugruppe passt.
Designer sollten auch bewerten, wie der Motor unterstützt wird. Ein extrem kleiner Motor erfordert möglicherweise eine sorgfältig gestaltete Halterung oder Montageschnittstelle, um unerwünschte Bewegungen zu verhindern und die Übertragung übermäßiger mechanischer Belastungen auf das Gehäuse oder die Welle zu vermeiden.
Passen Sie die Betriebsgeschwindigkeit an die tatsächliche Arbeitslast an
Geschwindigkeit ist oft eine der ersten Spezifikationen, die Ingenieure bei der Auswahl eines Miniaturmotors vergleichen. Allerdings beschreiben Leerlaufdrehzahl und Nenndrehzahl unterschiedliche Betriebsbedingungen.
Die Leerlaufdrehzahl wird gemessen, wenn der Motor ohne äußere mechanische Belastung seiner Welle läuft. Sobald der Motor einen Mechanismus antreibt, ändert sich der Betriebspunkt, da ein Drehmoment erforderlich ist, um die Last und die internen Verluste zu überwinden.
Die Nenngeschwindigkeit stellt einen spezifizierten Betriebszustand gemäß der Bewertungsmethode des Herstellers dar. Sie ist im Allgemeinen nützlicher als die Leerlaufgeschwindigkeit, wenn es darum geht, die Leistung eines funktionierenden Geräts abzuschätzen, obwohl die genauen Testbedingungen noch bestätigt werden sollten.
Beim G04P-VW00-QZ-1 beträgt die angegebene Leerlaufdrehzahl 55.000 U/min, während die Nenndrehzahl 30.000 U/min beträgt. Diese Unterscheidung ist wichtig, wenn ein medizinisches Gerät eine wiederholbare Bewegung unter Last erfordert.
Angenommen, ein Miniaturmechanismus muss sich im Normalbetrieb mit einer definierten Geschwindigkeit drehen. Ingenieure sollten zunächst feststellen, ob die erforderliche Drehzahl mit dem Nennbetriebsbereich des Motors kompatibel ist. Sie sollten dann jede durch das Getriebe verursachte Geschwindigkeitsreduzierung und alle durch Laständerungen verursachten Schwankungen berücksichtigen.
Wenn ein Getriebe oder ein anderer Untersetzungsmechanismus verwendet wird, hängt die Ausgangsgeschwindigkeit vom Untersetzungsverhältnis und den Übertragungsverlusten ab. Eine hohe Motordrehzahl kann daher auch dann sinnvoll sein, wenn die angetriebene Komponente selbst deutlich langsamer arbeitet.
Der Schlüssel besteht darin, den Motor auf der Grundlage der auf der Anwendungsebene erforderlichen Geschwindigkeit auszuwählen, und nicht einfach auf der Grundlage der höchsten Zahl im Datenblatt.
Bewerten Sie das Drehmoment, bevor Sie die Auswahl abschließen
Die Fähigkeit eines Motors, eine Zielgeschwindigkeit zu erreichen, sagt nicht aus, ob er die vorgesehene Last bewegen kann. Das Drehmoment muss neben der Geschwindigkeit bewertet werden, da die mechanische Leistung von beiden abhängt.
Der φ4mm-Motor hat ein spezifiziertes Nenndrehmoment von 0,38 mN·m und ein Stillstandsdrehmoment von 0,76 mN·m. Diese Werte sollten gemäß den Bewertungsbedingungen des Herstellers interpretiert werden.
Das Nenndrehmoment ist der relevantere Ausgangspunkt für die Beurteilung des Normalbetriebs. Das Stillstandsdrehmoment beschreibt das Drehmoment, das mit einem stillstehenden Rotor unter den angegebenen Testbedingungen verbunden ist; es sollte nicht als kontinuierliche Betriebsfähigkeit betrachtet werden.
In der Praxis muss der Motor den kombinierten Widerstand des angetriebenen Mechanismus überwinden, einschließlich Reibung, mechanischem Kontakt und jeglicher durch die Anwendung verursachten Belastung. Wenn der Mechanismus mehr Drehmoment benötigt, als der Motor am gewünschten Betriebspunkt liefern kann, kann es bei der Konstruktion zu langsamen Bewegungen, Startfehlern oder einem übermäßigen Strombedarf kommen.
Ingenieure können damit beginnen, das vom Mechanismus benötigte Drehmoment abzuschätzen und es mit den Betriebsdaten des Motors zu vergleichen. Sie sollten auch die Startbedingungen berücksichtigen, da Reibung und mechanischer Widerstand bei stationärem System unterschiedlich sein können.
Wenn das erforderliche Drehmoment die verfügbare Leistungsfähigkeit des Motors übersteigt, sind mögliche Anpassungen eine Reduzierung der Reibung, eine Änderung der Mechanismusgeometrie, eine Verringerung der erforderlichen Beschleunigung oder die Einführung eines geeigneten Getriebes. Jede solche Änderung sollte anhand des verfügbaren Platzes und der Auswirkung auf das gesamte Gerät beurteilt werden.
Überprüfen Sie die elektrische Kompatibilität und den Strombedarf
Ein Miniaturmotor muss innerhalb der elektrischen Grenzen der Ausrüstung arbeiten, die ihn antreibt und steuert. Die Spannungskompatibilität ist nur die erste Prüfung; Ingenieure müssen außerdem den aktuellen Bedarf abschätzen und überprüfen, ob der Treiber und die Stromversorgung die vorgesehenen Betriebsbedingungen unterstützen können.
Der G04P-VW00-QZ-1 arbeitet mit einer spezifizierten Spannung von 6 V und hat eine Drehmomentkonstante von 0,82 mN·m/A. Die Drehmomentkonstante beschreibt den Zusammenhang zwischen Motorstrom und elektromagnetischem Drehmoment unter den geltenden Konventionen und Betriebsbedingungen.
Als vereinfachte Schätzung kann der mit einem erforderlichen elektromagnetischen Drehmoment verbundene Strom berechnet werden, indem dieses Drehmoment durch die Drehmomentkonstante dividiert wird. Beispielsweise entspricht ein theoretisches Drehmoment von 0,20 mN·m bei Verwendung der angegebenen Drehmomentkonstante etwa 0,24 A.
Diese Berechnung ist ein Ausgangspunkt und keine vollständige Vorhersage des Stromverbrauchs des Motors. Die tatsächliche Leistung hängt außerdem vom Wicklungswiderstand, den elektrischen Verlusten, der Drehzahl, dem Treiber und der mechanischen Belastung ab. Ingenieure sollten die Leistungskurven und elektrischen Daten des Herstellers nutzen, um den erwarteten Betriebspunkt zu bestätigen.
Der Treiber sollte auch auf sein Startverhalten und den Zustand blockierter Rotoren untersucht werden. Wenn sich der Motor nicht wie befohlen drehen kann, kann die Strom- und Wärmeerzeugung erheblich ansteigen. Eine geeignete Strombegrenzung und Fehlerbehandlung können zum Schutz des Motors und der umgebenden Elektronik beitragen.
Bei batteriebetriebenen medizinischen Geräten sollte die elektrische Beurteilung den erwarteten Betriebszyklus und nicht nur die Nennspannung umfassen. Wiederholte Starts, Lastwechsel und längerer Betrieb können den Energieverbrauch und den Batteriebedarf beeinflussen.
Berücksichtigen Sie das thermische Verhalten in einem kleinen Gehäuse
Wenn ein Motor in einem kompakten Gehäuse installiert wird, kann das Wärmemanagement zu einem erheblichen Designproblem werden. Kleine Geräte verfügen oft nur über eine begrenzte Oberfläche zur Wärmeableitung, während in der Nähe befindliche Sensoren, Batterien, Klebstoffe und elektronische Komponenten möglicherweise eigene Temperaturbeschränkungen haben.
Die erzeugte Wärmemenge hängt von Faktoren wie Strom, Wicklungswiderstand, Betriebsgeschwindigkeit, mechanischer Belastung und Einschaltdauer ab. Folglich kann sich ein Motor, der während eines kurzen Tests gut funktioniert, bei wiederholtem oder längerem Betrieb anders verhalten.
Die thermische Validierung sollte die beabsichtigte Anwendung widerspiegeln. Ingenieure können den Motor in einem repräsentativen Gehäuse unter Verwendung der erwarteten Last und des erwarteten Betriebszyklus testen und die Temperatur über die Zeit überwachen. Die Bewertung sollte die Auswirkungen von Montagematerialien und in der Nähe befindlichen Komponenten berücksichtigen, da das zusammengebaute Gerät die Wärme möglicherweise anders ableitet als ein freiliegender Motor.
Wenn die Temperatur über die Designgrenzen hinaus ansteigt, muss das Team möglicherweise den Arbeitszyklus reduzieren, den Betriebspunkt anpassen, den Wärmepfad verbessern oder die mechanische Belastung überdenken.
Für die Entwicklung von Medizinprodukten müssen Temperaturgrenzen entsprechend den Anforderungen des Gesamtprodukts und seines Verwendungszwecks festgelegt werden. Die kompakte Größe des Motors allein beweist nicht, dass das fertige Gerät bestimmte Sicherheits- oder Regulierungsanforderungen erfüllt.
Berücksichtigen Sie Lärm, Vibration und mechanische Integration
Medizinische Geräte und Präzisionsinstrumente erfordern möglicherweise eine reibungslose, vorhersehbare Bewegung. Abhängig von der Anwendung können unerwünschte Geräusche oder Vibrationen das Benutzererlebnis, die Messstabilität oder das Verhalten benachbarter Komponenten beeinträchtigen.
Diese Merkmale sollten auf Baugruppenebene bewertet werden. Motormontage, Wellenausrichtung, Lagerunterstützung, Kupplungsdesign und das Gleichgewicht rotierender Komponenten können das Endergebnis beeinflussen.
Eine gut gestaltete Montageschnittstelle trägt zur Aufrechterhaltung der Ausrichtung bei und verringert das Risiko unerwünschter Bewegungen. Der angetriebene Mechanismus sollte gegebenenfalls auch auf Reibung, Spiel und mechanische Resonanz überprüft werden.
Wenn der Motor in einem Präzisionspositionierungssystem verwendet wird, sollten Ingenieure zwischen der Stabilität der Motorgeschwindigkeit und der Positionierungsleistung des gesamten Mechanismus unterscheiden. Eine Motorspezifikation legt nicht unabhängig die Positionierungsgenauigkeit auf Systemebene fest.
Der 4-mm-Ultra-Micro-Brushless-Coreless-Motor kann als Teil eines solchen Systems evaluiert werden, wobei seine Leistung zusammen mit dem Treiber, dem Getriebe, der Montagestruktur und der Steuerungsstrategie bewertet wird.
Für Entwicklungsteams ist das Testen von Prototypen die praktische Möglichkeit, Integrationsprobleme zu identifizieren, bevor sie sich auf das endgültige Gehäuse- und Produktionsdesign festlegen.
Validieren Sie den Motor in einem repräsentativen Prototyp
Ein Spezifikationsblatt hilft dabei, die verfügbaren Optionen einzugrenzen, die endgültige Entscheidung sollte jedoch auf Tests unter Bedingungen basieren, die der beabsichtigten Verwendung entsprechen.
Ein nützlicher Validierungsplan sollte mehrere Bereiche abdecken:
Geschwindigkeit unter Last: Stellen Sie sicher, dass der Mechanismus die erforderliche Betriebsgeschwindigkeit erreicht und beibehält.
Drehmomentfähigkeit: Stellen Sie sicher, dass der Motor trotz des erwarteten mechanischen Widerstands zuverlässig startet und arbeitet.
Stromverbrauch: Messen Sie den Strom beim Start, im Normalbetrieb und unter anspruchsvollen Lastbedingungen.
Wärmeleistung: Überwachen Sie die Temperatur während repräsentativer Betriebszyklen.
Mechanisches Verhalten: Überprüfen Sie Vibration, Wellenausrichtung, Montagestabilität und Kupplungsleistung.
Zuverlässigkeit: Testen Sie wiederholte Starts, Stopps und Betriebszyklen entsprechend der Entwicklungsphase des Produkts.
Wenn für das Gerät strenge Größenbeschränkungen gelten, sollte zum Testen ein repräsentatives Gehäuse anstelle eines offenen Laboraufbaus verwendet werden. Dies hilft dabei, Verpackungs-, Verkabelungs-, thermische und mechanische Probleme aufzudecken, die bei der ersten Motorprüfung möglicherweise nicht auftreten.
Der Validierungsplan sollte auch die vorgesehene Betriebsumgebung des Geräts und die geltenden Produktanforderungen widerspiegeln. Medizinische Anwendungen erfordern möglicherweise zusätzliche Sicherheits-, Zuverlässigkeits- und behördliche Bewertungen auf Systemebene, die nicht allein anhand der Motorspezifikationen ermittelt werden können.
Zusammenarbeit mit einem Micro-Drive-Technologiepartner
Die Wahl eines Ultramikromotors erfordert häufig die Koordination zwischen mechanischem Design, Elektrotechnik, Fertigung und Systemintegration. Frühzeitige technische Gespräche können dazu beitragen, Maßanforderungen, Lastbedingungen, Betriebszyklen und die zur Bestätigung der Eignung erforderlichen Daten zu klären.
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte. Sein technischer Ansatz vereint Motordesign, Präzisionsfertigung, Bautechnik und Steuerungskompetenz.
Die Entwicklungsarbeit von VAXOR umfasst Axialflussmotortechnologie, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design und Miniaturuntersetzungsmechanismen. Das Unternehmen legt außerdem Wert auf die technische Umsetzung, von der Prototypenvalidierung über die Pilotproduktion bis hin zur Serienlieferung.
Für Geräteentwickler besteht der nützlichste Ausgangspunkt darin, klare Anwendungsanforderungen bereitzustellen, einschließlich des verfügbaren Platzes, der Betriebsspannung, der Zielgeschwindigkeit, des erforderlichen Drehmoments, des Arbeitszyklus und der thermischen Einschränkungen. Anhand dieser Angaben lässt sich leichter beurteilen, ob eine bestimmte Motorkonfiguration geeignet ist und welche zusätzlichen Tests möglicherweise erforderlich sind.
Abschluss
Die Auswahl eines Motors für ein kompaktes medizinisches Gerät erfordert ein Gleichgewicht zwischen Größe, Geschwindigkeit, Drehmoment, elektrischem Bedarf, thermischem Verhalten und mechanischer Integration. Ein Motor, der in den vorhandenen Bauraum passt, muss auch unter der tatsächlichen Betriebslast die erforderliche Leistung erbringen.
Der bürstenlose kernlose Ultra-Mikro-Motor mit einem Durchmesser von 4 mm , Modell G04P-VW00-QZ-1, bietet einen Durchmesser von 4 mm, eine Betriebsspannung von 6 V, eine Leerlaufdrehzahl von 55.000 U/min, eine Nenndrehzahl von 30.000 U/min, ein Nenndrehmoment von 0,38 mN·m und ein Gewicht von 1,7 g. Diese Spezifikationen bieten einen nützlichen Ausgangspunkt für die Bewertung des Motors in medizinischen Geräten und Präzisionsinstrumenten mit begrenztem Platzangebot.
Durch die frühzeitige Definition der Betriebsanforderungen, die Überprüfung der Drehzahl und des Drehmoments des Motors unter Last sowie die Validierung der elektrischen, thermischen und mechanischen Leistung anhand eines repräsentativen Prototyps können Ingenieure eine fundiertere Auswahl treffen. VAXOR bietet Ultra-Mikromotor- und Mikroantriebslösungen für Entwicklungsteams, die an kompakten Geräten arbeiten, bei denen es auf jeden Millimeter Platz ankommt.