 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Da Robotersysteme immer kompakter werden, wird erwartet, dass ihre Gelenkaktuatoren ein höheres Ausgangsdrehmoment liefern, ohne wesentlich mehr Bauraum zu benötigen. Dies stellt eine große technische Herausforderung dar: Motor und Getriebe müssen innerhalb eines begrenzten Volumens arbeiten und gleichzeitig die während der Bewegung und beim Halten der Last erzeugte Wärme bewältigen.
Das thermische Design ist besonders wichtig bei kollaborativen Robotern und biomimetischen Robotergelenken, bei denen Aktuatoren wiederholte Bewegungen ausführen, Positionen unter Last beibehalten und in relativ geschlossenen mechanischen Strukturen arbeiten können. Selbst wenn ein Aktuator die erforderliche Drehmomentspezifikation erfüllt, kann ein unzureichendes Wärmemanagement seine Betriebsstabilität, Lebensdauer und langfristige Zuverlässigkeit beeinträchtigen.
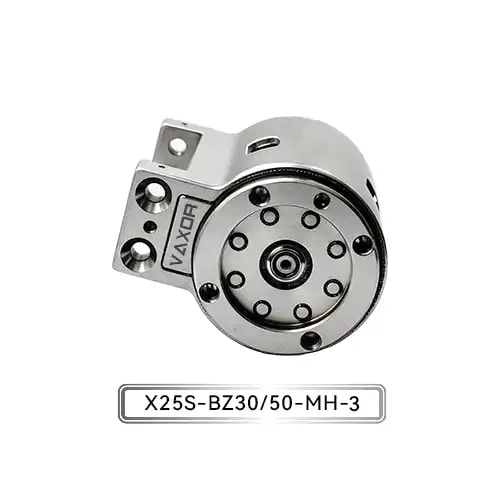
Für Ingenieure, die sich für einen Φ25-mm-Mikrogelenkaktuator entscheiden , sollte daher neben Drehmoment, Gewicht, Getriebekonfiguration und Steuerungsanforderungen auch die thermische Leistung berücksichtigt werden. Das Verständnis, woher die Wärme kommt und wie sie sich durch die gesamte Verbindungsbaugruppe bewegt, hilft Konstrukteuren, realistischere Betriebsbedingungen zu schaffen und unnötige thermische Belastungen zu vermeiden.
Warum Wärmemanagement bei Robotergelenken mit hohem Drehmoment wichtig ist
Ein elektrischer Aktuator wandelt elektrische Energie in mechanische Bewegung um, aber nicht die gesamte Eingangsenergie wird in nutzbare Ausgangsleistung umgewandelt. Ein Teil der Energie wird als Wärme durch elektrischen Widerstand, magnetische Verluste, mechanische Reibung und andere Betriebsverluste abgegeben.
In einem Robotergelenk kann die Wärmeentwicklung je nach ausgeführter Bewegung erheblich variieren. Ein Gelenk, das eine Last beschleunigt, eine feste Position beibehält oder wiederholt die Richtung ändert, kann unterschiedlichen elektrischen und mechanischen Anforderungen ausgesetzt sein.
Mehrere Faktoren machen das Wärmemanagement bei kompakten Aktoren mit hohem Drehmoment besonders wichtig.
Erstens ist der verfügbare Raum zur Wärmeableitung begrenzt. Ein kleiner Aktuator hat eine geringere äußere Oberfläche als eine größere Motorbaugruppe und die umgebende mechanische Struktur kann den Luftstrom oder die direkte Wärmeübertragung einschränken.
Zweitens können hohe Drehmomentanforderungen die elektrischen und mechanischen Anforderungen an das Antriebssystem erhöhen. Die tatsächlich erzeugte Wärme hängt von den Motoreigenschaften, dem Strom, der Betriebsgeschwindigkeit, der Getriebeeffizienz und der Steuerstrategie ab und nicht nur vom Drehmoment.
Drittens arbeiten Robotergelenke oft in sich wiederholenden Bewegungszyklen. Eine einzige kurze Bewegung führt möglicherweise nicht zu einem nennenswerten Temperaturanstieg, jedoch kann es bei häufigem Betrieb mit unzureichenden Abkühlintervallen zu einem Hitzestau kommen.
Aus diesen Gründen sollte die thermische Leistung unter realistischen Betriebsbedingungen bewertet werden und nicht aus einem einzigen Drehmomentwert abgeleitet werden.
Hauptwärmequellen in einem Roboter-Gelenkaktuator
Das Verständnis der wichtigsten Wärmequellen ist der erste Schritt zur Entwicklung eines effektiven thermischen Designs.
Motorwicklungsverluste
Der elektrische Widerstand in Motorwicklungen erzeugt Wärme, wenn Strom durch die Leiter fließt. Diese Verluste werden allgemein als Kupferverluste bezeichnet und nehmen mit der Stromstärke zu.
Vereinfacht ausgedrückt können Wicklungsverluste wie folgt ausgedrückt werden:
[P_{\mathrm{Cu}}=I^2R]
Dabei steht (I) für den Wicklungsstrom und (R) für den Wicklungswiderstand.
Dieser Zusammenhang erklärt, warum Hochstrom-Betriebsbedingungen besondere Aufmerksamkeit erfordern. Eine Erhöhung des Stroms kann zu einem unverhältnismäßigen Anstieg der Widerstandserwärmung führen.
Die tatsächliche Wicklungstemperatur hängt auch davon ab, wie effektiv die Wärme vom Motor abgeleitet wird und wie viel Zeit der Aktor unter Last verbringt.
Magnetische und elektromagnetische Verluste
Der Motorbetrieb verursacht auch Verluste, die mit sich ändernden Magnetfeldern und den elektromagnetischen Eigenschaften des Motors verbunden sind. Dazu können je nach Motorkonstruktion und Betriebsbedingungen Kernverluste und andere elektromagnetische Verluste gehören.
Eine Axialflussmotorarchitektur kann einen kompakten Ansatz zur Drehmomenterzeugung bieten, ihr thermisches Verhalten muss jedoch noch entsprechend ihrem spezifischen elektromagnetischen Design, den Materialien, der Wicklungskonfiguration und der Betriebsgeschwindigkeit beurteilt werden.
Bei einem kompakten Motor sollte nicht automatisch davon ausgegangen werden, dass er über eine bessere thermische Leistung verfügt, nur weil er über eine hohe Drehmomentdichte verfügt.
Mechanische Übertragungsverluste
Der Reduktionsmechanismus trägt auch zur Wärmeentwicklung bei. Reibung zwischen mechanischen Komponenten, Lagerverluste, Schmierbedingungen und Getriebebelastung können alle die Menge der während des Betriebs verlorenen Energie beeinflussen.
Bei einem integrierten Gelenkantrieb kann sich die Wärme von Motor und Getriebe im selben Gehäuse ansammeln. Bei der thermischen Auslegung sollte daher das komplette Antriebsmodul berücksichtigt werden, anstatt den Motor isoliert zu bewerten.
Wie sich kontinuierliches Drehmoment auf das thermische Design auswirkt
Das Dauerdrehmoment ist eine der wichtigsten Spezifikationen bei der Bewertung der thermischen Anforderungen eines Robotergelenks.
Im Gegensatz zu einer kurzzeitigen Drehmomentanforderung bezieht sich das Dauerdrehmoment auf die dauerhafte Betriebsfähigkeit unter den vom Hersteller angegebenen Bedingungen. Wenn ein Aktuator wiederholt eine Last trägt oder eine Gelenkposition beibehält, kann es zu einem längeren Stromfluss und einer kontinuierlichen Wärmeentwicklung im Motor kommen.
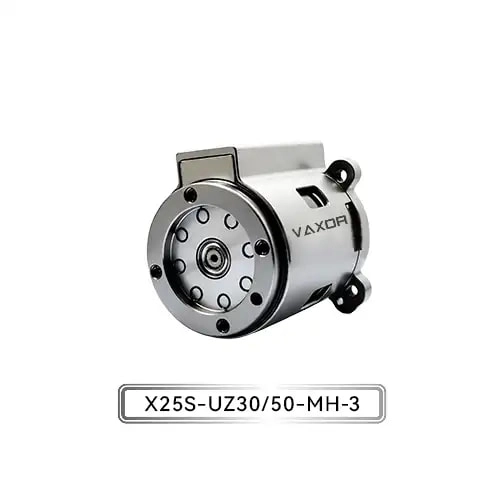
Der Φ25-mm-Mikrogelenkaktuator bietet ein Dauerdrehmoment von bis zu 1150 mNm und ein Anfangsdrehmoment von bis zu 1800 mNm. Diese beiden Spezifikationen beschreiben unterschiedliche Betriebsbedingungen und sollten bei der thermischen Bewertung getrennt berücksichtigt werden.
Die Dauerdrehmomentbewertung ist besonders relevant, wenn es darum geht, festzustellen, ob ein Aktuator die normale Arbeitslast eines Roboters über einen längeren Zeitraum unterstützen kann.
Das anfängliche Nenndrehmoment sollte nicht automatisch als Dauer- oder Spitzenbetriebsgrenze betrachtet werden. Die anwendbare Dauer, die aktuellen Anforderungen und Testbedingungen müssen mit dem Hersteller bestätigt werden, bevor sie zur Definition eines thermischen Betriebsbereichs verwendet werden.
Für Systemdesigner sollten mehrere Fragen geklärt werden:
Wie lange ist das Gelenk unter Dauerlast in Betrieb?
Wie oft beschleunigt oder bremst der Aktuator?
Muss das Gelenk eine Last halten, während der Motor unter Strom bleibt?
Wie viel Zeit steht zwischen den Betriebszyklen zur Verfügung?
Funktioniert der Antrieb innerhalb einer geschlossenen Struktur?
Wie sind die Umgebungstemperatur und Kühlbedingungen?
Anhand dieser Faktoren lässt sich feststellen, ob der ausgewählte Aktuator seine erforderliche Leistung aufrechterhalten kann, ohne seine thermischen Grenzen zu überschreiten.
Herausforderungen beim thermischen Design in kompakten Aktuatorstrukturen
Kompakte Robotergelenke vereinen oft den Motor, den Untersetzungsmechanismus, den Encoder und die zugehörigen elektrischen Komponenten auf engstem Raum. Diese Integration reduziert den Platzbedarf des gesamten Roboters, führt jedoch auch zu thermischen Designbeschränkungen.
Begrenzter Wärmeableitungsbereich
Eine kleinere Außenfläche kann die vom Aktuator an seine Umgebung übertragene Wärmemenge einschränken. Wenn der Antrieb in einem dicht geschlossenen Gelenkgehäuse eingebaut ist, kann die natürliche Konvektion ebenfalls eingeschränkt sein.
Planer sollten prüfen, ob die umgebende Struktur einen effektiven Weg für die Wärmeübertragung bieten kann. Die Montageschnittstelle, Gehäusematerialien, Kontaktflächen und benachbarte Komponenten können alle das thermische Verhalten der Baugruppe beeinflussen.
Wärmeübertragung zwischen integrierten Komponenten
Wenn Motor und Untersetzungsmechanismus nahe beieinander installiert sind, kann die in einer Komponente erzeugte Wärme die Temperatur einer anderen Komponente beeinflussen.
Beispielsweise kann die Wärme des Motors über das Gehäuse oder mechanische Verbindungen an nahegelegene Getriebekomponenten übertragen werden. Die resultierende Temperaturverteilung hängt von den Materialien, der Geometrie, dem Kontaktwiderstand und den Betriebsbedingungen ab.
Dies ist besonders relevant, wenn das Gelenkmodul in einem Roboterarm mit eingeschränkter Belüftung installiert ist.
Thermische Auswirkungen auf in der Nähe befindliche Elektronik
Auch für Encoder, Kommunikationsschaltungen und andere elektronische Komponenten gelten Anforderungen an die Betriebstemperatur. Auch wenn der Motor selbst innerhalb seines zulässigen Temperaturbereichs bleibt, kann die Wärmeansammlung um die Steuerelektronik herum die Systemzuverlässigkeit beeinträchtigen.
Eine vollständige thermische Bewertung sollte daher die Temperaturbedingungen aller integrierten Komponenten berücksichtigen, nicht nur der Motorwicklung.
Praktische thermische Designmaßnahmen für Robotergelenksysteme
Für das Wärmemanagement ist nicht immer ein separates Kühlsystem erforderlich. Bei vielen kompakten Roboteranwendungen können Verbesserungen des mechanischen Layouts und der Betriebsstrategie dazu beitragen, die Wärme effektiver zu verwalten.
1. Erstellen Sie ein realistisches Lastprofil
Ermitteln Sie zunächst den tatsächlichen Bewegungsablauf des Roboters. Notieren Sie die erwartete Belastung, Gelenkposition, Beschleunigung, Betriebsdauer und Ruheintervalle.
Ein Gelenk, das gelegentlich Bewegungen unter hoher Last ausführt, kann andere thermische Anforderungen haben als ein Gelenk, das kontinuierlich unter mäßiger Last arbeitet. Der Arbeitszyklus sollte die reale Anwendung widerspiegeln und nicht eine idealisierte Testsequenz.
2. Verbessern Sie den Wärmeübertragungspfad
Die Montagestruktur des Aktuators kann die Ableitung der Wärme vom Antriebsmodul beeinflussen. Designer sollten die Wärmeleitfähigkeit benachbarter Materialien, die Qualität des mechanischen Kontakts und die Frage bewerten, ob das Gehäuse einen nützlichen Weg zur Wärmeableitung bietet.
Gegebenenfalls können die Strukturkomponenten des Roboters als Teil des gesamten thermischen Designs berücksichtigt werden.
3. Vermeiden Sie unnötige Stromnachfrage
Das Steuerungssystem sollte entsprechend den tatsächlichen Drehmomentanforderungen des Gelenks konfiguriert werden. Ein zu hoher Strombedarf kann die Wicklungsverluste erhöhen und zu zusätzlicher thermischer Belastung führen.
Geeignete Bewegungsprofile, Beschleunigungseinstellungen und Stromgrenzen können dazu beitragen, zu verhindern, dass der Aktuator unter unnötig anspruchsvollen Bedingungen arbeitet.
4. Bewerten Sie Haltestrategien
Einige Robotergelenke müssen über längere Zeiträume ihre Position beibehalten. Abhängig vom Motor- und Steuerungsdesign kann es beim Halten einer Last weiterhin zu elektrischen Verlusten kommen.
Ingenieure sollten prüfen, ob die Anwendung ein kontinuierliches Halten unter Spannung erfordert oder ob das mechanische Design und die Steuerungsstrategie die Zeit reduzieren können, die unter Hochstrom-Haltebedingungen verbracht wird.
5. Überprüfen Sie das Design durch Tests
Wärmeberechnungen bieten nützliche Hinweise, es sind jedoch Tests erforderlich, um die Leistung in der tatsächlichen Baugruppe zu bestätigen.
Temperaturmessungen sollten unter repräsentativen Betriebsbedingungen durchgeführt werden, einschließlich wiederholter Bewegungszyklen, anhaltender Belastung und der erwarteten Umgebungsumgebung. Wenn eine direkte Messung interner Komponenten nicht praktikabel ist, sollten geeignete Testmethoden und Herstellerdaten zur Beurteilung der internen thermischen Bedingungen verwendet werden.
Bewertung des Φ25-mm-Mikrogelenkaktuators in thermischen Anwendungen
Der Φ25-mm-Mikrogelenkaktuator integriert einen Axialflussmotor, ein Miniatur-Zykloidengetriebe und einen berührungslosen Encoder. Diese Konfiguration soll Präzision, Belastbarkeit und Kosten für Anwendungen wie kollaborative Roboter und biomimetische Gelenke in Einklang bringen.
Zu den veröffentlichten Spezifikationen gehören:
| Parameter | Spezifikation |
|---|---|
| Modell | X25S-UZ/BZ30/50-MH-3 |
| Stromspannung | 12–18 V |
| Übersetzungsverhältnis | 30 / 50 |
| Kontinuierliches Drehmoment | Bis zu 1150 mNm |
| Anfangsdrehmoment | Bis zu 1800 mNm |
| Encoder | Absoluter magnetischer Encoder |
| Kommunikation | CAN FD |
| Gewicht | 93–103 g |
Für die thermische Auslegung bietet die Dauerdrehmomentspezifikation eine nützliche Referenz zur Bewertung dauerhafter mechanischer Anforderungen. Die tatsächliche Betriebstemperatur hängt jedoch auch von Strom, Geschwindigkeit, Lastprofil, Installation und Kühlbedingungen ab.
Die Untersetzungskonfigurationen 30:1 und 50:1 sollten entsprechend den Ausgangsgeschwindigkeits- und Drehmomentanforderungen der Anwendung bewertet werden. Unterschiedliche Getriebekonfigurationen können den Betriebspunkt des Motors und die Verteilung der mechanischen Verluste verändern, daher sollte das thermische Verhalten für die ausgewählte Version überprüft werden.
Der absolute magnetische Encoder liefert eine Positionsrückmeldung, während CAN FD die Kommunikation mit einem kompatiblen Robotersteuerungssystem unterstützt. Diese Funktionen tragen zur Systemintegration bei, ersetzen jedoch nicht die Notwendigkeit einer thermischen Überwachung und Überprüfung der Betriebsgrenzen.
Thermische Validierung vor der Massenproduktion
Für Hersteller, die Robotergelenke entwickeln, sollte die thermische Validierung frühzeitig in den Entwicklungsprozess einbezogen werden.
Ein nützliches Validierungsverfahren beginnt mit der Definition des erwarteten Last- und Bewegungsprofils. Der Aktuator kann dann unter repräsentativen Betriebsbedingungen getestet werden, wobei relevante Temperaturen überwacht und überprüft werden, ob seine Leistung stabil bleibt.
Bei den Tests sollten Dauerbetrieb, wiederholte Beschleunigung, Lasthaltung und realistische Abkühlintervalle berücksichtigt werden. Auch die komplette Verbindungsbaugruppe sollte bewertet werden, da ihre Montagestruktur und das Gehäuse die Wärmeableitung beeinflussen können.
Bei Anwendungen mit mehreren Aktoren sollten die Tests die kombinierten Betriebsbedingungen des Roboters widerspiegeln. Wenn sich mehrere Gelenke gleichzeitig bewegen, kann dies zu unterschiedlichen Leistungs- und Wärmeanforderungen führen, wenn jeder Aktuator einzeln getestet wird.
Die Ergebnisse können verwendet werden, um die Steuerungsstrategie, die mechanische Installation und die Betriebsgrenzen zu verfeinern, bevor das Design in die Pilotproduktion oder Serienfertigung übergeht.
Entwicklung kompakter Antriebslösungen mit VAXOR
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte.
Das multidisziplinäre Team vereint Fachwissen in den Bereichen Motordesign, Präzisionsfertigung, Strukturdesign, Robotersteuerung und intelligente Fertigung. Das Unternehmen konzentriert sich auf die technische Umsetzung und verfügt über Erfahrung in der Prototypenvalidierung, Pilotproduktion und Chargenlieferung.
Die Technologie-Roadmap von VAXOR umfasst Axialflussmotoren, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design und Miniatur-Untersetzungsmechanismen. Diese Technologien unterstützen die Entwicklung kompakter Antriebslösungen mit hoher Drehmomentdichte, schneller Reaktion und konsistenter Fertigungsleistung.
Bei Robotergelenken mit hohem Drehmoment muss neben der Drehmomentabgabe, der mechanischen Integration und den Steuerungsanforderungen auch das thermische Design berücksichtigt werden. Durch die Bewertung des gesamten Betriebszyklus und die Validierung des zusammengebauten Systems unter realistischen Bedingungen können Ingenieure fundiertere Entscheidungen über die Auswahl des Aktors und den langfristigen Betrieb treffen.
Der Φ25-mm-Mikrogelenkaktuator bietet eine kompakte Antriebsoption für kollaborative Roboter und biomimetische Gelenke. Aufgrund seiner kontinuierlichen Drehmomentfähigkeit, des integrierten Getriebes und der Positionsrückmeldung eignet es sich für Anwendungen, bei denen Tragfähigkeit und Einbauraum im Gleichgewicht sein müssen. Letztendlich hängt ein effektives Wärmemanagement nicht nur vom Aktor selbst ab, sondern auch davon, wie Motor, Getriebe, Steuerung und Roboterstruktur zusammenarbeiten.