 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Bei Miniaturantriebssystemen ist die Erzielung hoher Drehzahlen auf begrenztem Bauraum nur ein Teil der technischen Herausforderung. Der Motor muss außerdem unter Last ein ausreichendes Drehmoment liefern, konsistent auf Änderungen der Betriebsbedingungen reagieren und innerhalb der elektrischen und mechanischen Grenzen des Gesamtgeräts arbeiten. Diese Anforderungen werden besonders wichtig bei kompakten Geräten, bei denen selbst kleine Änderungen der Reibung, der Lastträgheit oder des Stromverbrauchs die Gesamtleistung beeinträchtigen können.
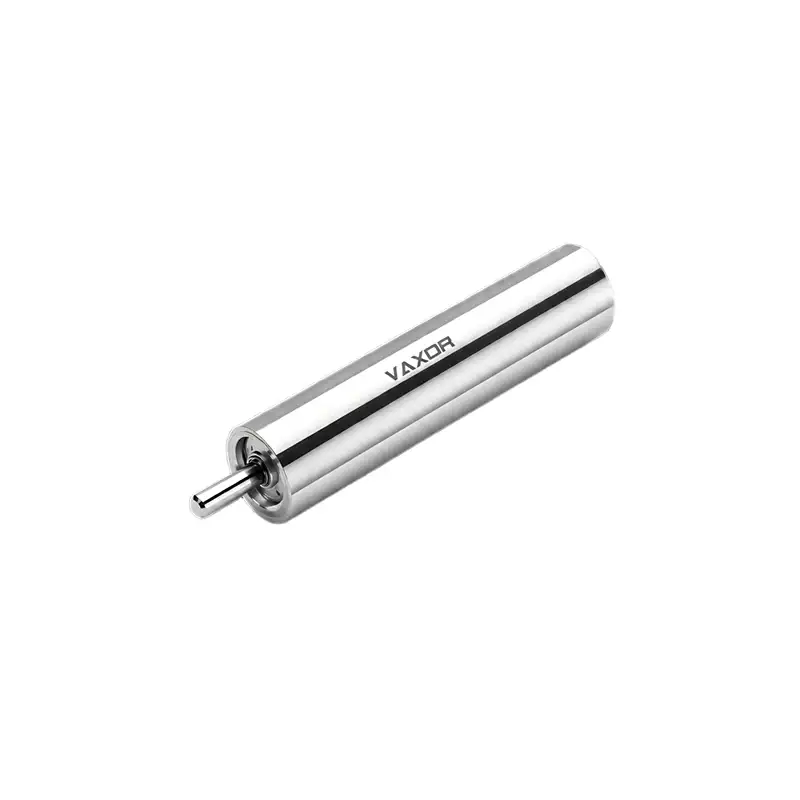
Der bürstenlose kernlose Ultra-Mikro-Motor mit einem Durchmesser von 6 mm wurde für Anwendungen entwickelt, die eine hohe Drehzahl bei kompakter Stellfläche erfordern. Das Modell G06P-VW00-QZ-1 arbeitet mit einer Nennspannung von 12 V, mit einer Leerlaufdrehzahl von 63.000 U/min und einer Nenndrehzahl von 45.000 U/min. Sein Nenndrehmoment beträgt 0,49 mNm, während das angegebene Stillstandsdrehmoment 0,98 mNm beträgt. Diese Spezifikationen bieten einen Ausgangspunkt für die Bewertung der Eignung des Motors für Miniaturmechanismen, Präzisionsinstrumente und andere platzbeschränkte Antriebsanwendungen.
Was bedeuten 63.000 U/min für einen Miniaturmotor?
Eine Drehzahl von 63.000 U/min stellt für einen Motor mit einem Durchmesser von nur 6 mm eine anspruchsvolle Einsatzfähigkeit dar. In diesem Maßstab kann der Motor für Mechanismen in Betracht gezogen werden, die eine schnelle Drehung erfordern und gleichzeitig die Antriebsbaugruppe kompakt halten.
Allerdings hängt die Bedeutung einer Geschwindigkeitsangabe von den Bedingungen ab, unter denen sie gemessen wird. Die Leerlaufdrehzahl beschreibt die Drehzahl des Motors, wenn dieser ohne äußere mechanische Belastung läuft. Es gibt nicht die Geschwindigkeit an, die der Motor beibehält, nachdem er an ein Getriebe, eine Pumpe, ein rotierendes Element oder eine andere angetriebene Komponente angeschlossen wurde.
Beim G06P-VW00-QZ-1 beträgt die angegebene Leerlaufdrehzahl 63.000 U/min, während die Nenndrehzahl 45.000 U/min beträgt. Der Unterschied ist bei der Systemkonstruktion wichtig, da der Motor ein Drehmoment liefern muss, um die Last und die mit dem Antriebsmechanismus verbundenen Verluste zu überwinden.
Ingenieure sollten daher vermeiden, einen Motor ausschließlich nach seiner Höchst- oder Leerlaufdrehzahl auszuwählen. Stattdessen sollten sie die für die Anwendung erforderliche Betriebsgeschwindigkeit ermitteln und beurteilen, ob der Motor diese Geschwindigkeit unter der erwarteten Last aufrechterhalten kann.
Beispielsweise erfordert ein Miniaturdrehmechanismus möglicherweise eine schnelle Beschleunigung, arbeitet jedoch mit einer niedrigeren Geschwindigkeit, sobald er seinen Betriebszustand erreicht hat. Ein anderes Gerät muss möglicherweise eine relativ stabile Drehzahl aufrechterhalten, während sich sein mechanischer Widerstand ändert. Diese beiden Anwendungen erfordern möglicherweise unterschiedliche Steuerungsstrategien, selbst wenn ihre Zielgeschwindigkeiten ähnlich sind.
Den Zusammenhang zwischen Geschwindigkeit und Drehmoment verstehen
Bei der Auswahl eines Motors für eine reale Anwendung hängen Drehzahl und Drehmoment eng zusammen. Ein Motor kann ohne Last sehr schnell rotieren, die Drehzahl nimmt jedoch im Allgemeinen ab, wenn der mechanische Widerstand zunimmt. Der tatsächliche Zusammenhang hängt von den Leistungsmerkmalen des Motors, der Stromversorgung, der Steuerung und den Betriebsbedingungen ab.
Der bürstenlose kernlose Ultra-Mikro-Motor mit einem Durchmesser von 6 mm hat ein Nenndrehmoment von 0,49 mNm und ein angegebenes Stillstandsdrehmoment von 0,98 mNm. Das Nenndrehmoment ist für die Beurteilung des spezifizierten Betriebszustands relevant, während das Stillstandsdrehmoment das Drehmoment beschreibt, das bei einem stillstehenden Rotor unter den jeweiligen Testbedingungen auftritt.
Diese Werte sollten nicht als austauschbar behandelt werden. Bei Stillstandsbedingungen kann es zu erheblicher Strom- und Wärmeentwicklung kommen, daher ist das Stillstandsdrehmoment kein geeigneter Zielwert für den Dauerbetrieb, es sei denn, der Hersteller gibt ausdrücklich etwas anderes an.
Bei der Anpassung des Motors an eine Miniaturantriebslast sollten Ingenieure zunächst das vom angetriebenen Mechanismus benötigte Drehmoment abschätzen. Diese Schätzung sollte Reibung, Beschleunigung, Übertragungsverluste und Änderungen des mechanischen Widerstands während des Betriebs berücksichtigen.
Es ist auch wichtig, die Startanforderungen zu berücksichtigen. Einige Mechanismen benötigen ein höheres Anfangsdrehmoment, um die Haftreibung zu überwinden oder eine rotierende Last zu beschleunigen. Andere haben einen relativ geringen Anlaufwiderstand, erfordern aber einen stabilen Betrieb über einen weiten Drehzahlbereich.
Eine geeignete Motorauswahl sollte daher auf den vollständigen Drehzahl- und Drehmomentanforderungen der Anwendung basieren und nicht auf einer isolierten Spezifikation.
Anpassung der Motorgeschwindigkeit an die Lastträgheit
Die Lastträgheit ist ein wichtiger Gesichtspunkt bei Hochgeschwindigkeits-Miniaturantriebssystemen. Sie beschreibt, wie stark ein rotierendes Objekt Änderungen der Rotationsgeschwindigkeit widersteht. Ein Motor, der mit einem leichten Rotor verbunden ist, beschleunigt möglicherweise anders als derselbe Motor, der mit einer schwereren Komponente verbunden ist, selbst wenn beide Systeme ähnliche stationäre Drehmomentanforderungen haben.
Dieser Unterschied wird besonders relevant, wenn eine Anwendung häufige Starts, Stopps oder Geschwindigkeitsänderungen erfordert. Der Motor muss genügend Drehmoment erzeugen, um die Last innerhalb der erforderlichen Zeit zu beschleunigen und dabei innerhalb seiner Betriebsgrenzen zu bleiben.
Bei einem Hochgeschwindigkeitsmotor sollten Ingenieure mehrere Faktoren bewerten:
Die Trägheit der angetriebenen Komponente und aller angeschlossenen Getriebeteile.
Die erforderliche Beschleunigungs- und Verzögerungszeit.
Die Häufigkeit wiederholter Starts und Stopps.
Die beim Anlauf und im Dauerbetrieb vorhandene mechanische Reibung.
Die zulässigen Strom-, Temperatur- und Vibrationspegel.
Die Leerlaufdrehzahl des G06P-VW00-QZ-1-Motors von 63.000 U/min kann für Anwendungen mit anspruchsvollen Drehzahlanforderungen relevant sein, der endgültige Betriebspunkt sollte jedoch anhand der tatsächlichen mechanischen Belastung überprüft werden.
Prototypentests sind in dieser Phase besonders nützlich. Ingenieure können Beschleunigungszeit, Dauergeschwindigkeit, Stromverbrauch und Temperatur unter repräsentativen Bedingungen aufzeichnen. Mithilfe dieser Messungen lässt sich feststellen, ob der ausgewählte Motor die Anwendungsanforderungen ohne übermäßige elektrische oder mechanische Belastung erfüllen kann.
Elektrische Auswahl für einen bürstenlosen 12-V-Motor
Das elektrische System spielt eine direkte Rolle für die Motorleistung. Spannung, Stromkapazität, Controller-Kompatibilität und die Qualität der Stromversorgung können das Startverhalten und die Rotationsstabilität beeinflussen.
Das Modell G06P-VW00-QZ-1 ist für den 12-V-Betrieb spezifiziert. Bei der Auswahl eines geeigneten Treibers sollten Ingenieure sicherstellen, dass der Controller die elektrischen Eigenschaften des Motors und den erforderlichen Geschwindigkeitsbereich unterstützt. Der Fahrer muss außerdem in der Lage sein, den erwarteten Betriebsstrom und alle mit dem Anfahren oder Beschleunigen verbundenen vorübergehenden Anforderungen zu bewältigen.
Die Drehmomentkonstante des Motors wird mit 1,05 mNm/A angegeben. Dieser Parameter beschreibt den Zusammenhang zwischen Motorstrom und erzeugtem Drehmoment unter den jeweiligen Betriebsannahmen. Es kann Ingenieuren helfen, den mit einem erforderlichen Drehmoment verbundenen Strom abzuschätzen, aber die tatsächliche Leistung hängt auch von Verlusten und den Betriebsbedingungen des Motors ab.
Eine praktische elektrische Bewertung sollte die folgenden Prüfungen umfassen:
Bestätigen Sie die Nennspannung und die zulässigen Versorgungsbedingungen.
Überprüfen Sie die Kompatibilität des Treibers mit den Kommutierungsanforderungen des bürstenlosen Motors.
Überprüfen Sie die Stromgrenzen während des Anlaufs und der Beschleunigung.
Bewerten Sie die Geschwindigkeitsregelung und die Reaktion auf sich ändernde Lasten.
Messen Sie den Stromverbrauch an repräsentativen Betriebspunkten.
Stellen Sie sicher, dass die Verkabelung und Anschlüsse für die vorgesehene elektrische Last geeignet sind.
Ein Controller sollte nicht nur deshalb ausgewählt werden, weil er eine nominale 12-V-Versorgung unterstützt. Auch die Steuerungsmethode, die Strombelastbarkeit und der Betriebsgeschwindigkeitsbereich müssen zum Motor und zur Anwendung passen.
Warum kompakte Größe bei Miniaturantriebssystemen wichtig ist
Ein Motordurchmesser von 6 mm bietet Möglichkeiten zur Integration in Geräte mit begrenztem Platzangebot. Durch die Reduzierung der Motorgröße wird jedoch auch mehr Wert auf mechanisches Layout, Lastanpassung, Wärmemanagement und Montagegenauigkeit gelegt.
Der bürstenlose Ultra-Micro-Coreless-Motor mit einem Durchmesser von 6 mm wiegt 3,75 g, weshalb seine Masse ein wichtiger Gesichtspunkt bei der Entwicklung leichter Antriebsbaugruppen ist. Bei kompakten Mechanismen können die Abmessungen und das Gewicht des Motors die Anordnung von Tragstrukturen, Lagern, Getriebekomponenten und elektrischen Verbindungen beeinflussen.
Mögliche Anwendungen umfassen Miniaturdrehmechanismen, Präzisionsinstrumente, kompakte Automatisierungsgeräte und andere Systeme, die einen kleinen Motor mit hoher Drehzahl erfordern. Die Eignung hängt von der spezifischen Belastung, der Einschaltdauer, dem verfügbaren Platz und der erforderlichen Lebensdauer ab.
Konstrukteure sollten auch die Montageanordnung des Motors und die Ausrichtung der angetriebenen Komponenten bewerten. Eine schlechte Ausrichtung oder übermäßige mechanische Reibung können die Belastung des Motors erhöhen, die erreichbare Geschwindigkeit verringern und unerwünschte Vibrationen verursachen.
Ein kompakter Motor sollte daher als Teil der gesamten Antriebsbaugruppe bewertet werden. Das Ziel besteht nicht einfach darin, einen kleinen Motor in den verfügbaren Raum einzubauen, sondern sicherzustellen, dass Motor, Getriebe, Lager, Steuerung und angetriebene Last wie vorgesehen zusammenarbeiten.
Wärmemanagement bei Hochgeschwindigkeitsbetrieb
Eine hohe Drehzahl kann zu zusätzlichen thermischen Herausforderungen führen, insbesondere wenn ein Miniaturmotor unter Last läuft oder wiederholte Beschleunigungszyklen durchführt. Elektrische und mechanische Verluste tragen zur Wärmeerzeugung bei, während die begrenzte Oberfläche eines Kleinmotors die Wärmeableitung einschränken kann.
Der tatsächliche Temperaturanstieg hängt von Faktoren wie Betriebsstrom, Lastdrehmoment, Umgebungstemperatur, Arbeitszyklus, Montagestruktur und verfügbarem Luftstrom ab. Ein Motor, der bei einem kurzen Prüfstandstest eine ausreichende Leistung erbringt, kann sich bei längerem Betrieb in einem kompakten Gehäuse anders verhalten.
Ingenieure sollten den geplanten Arbeitszyklus bewerten, bevor sie einen Entwurf genehmigen. Kontinuierliche Rotation, intermittierender Betrieb, häufige Beschleunigung und wiederholte Blockierungsereignisse stellen unterschiedliche Anforderungen an Motor und Steuerung.
Zu den nützlichen Validierungsmessungen gehören die Wicklungs- oder Gehäusetemperatur (sofern messbar), der Stromverbrauch, die Betriebsgeschwindigkeit und Leistungsänderungen im Laufe der Zeit. Beim Testen sollten die vorgesehene Stromversorgung, Steuerung, Montageanordnung und repräsentative mechanische Belastung verwendet werden.
Besondere Aufmerksamkeit verdienen die Stallbedingungen. Da ein stationärer Rotor die vorgesehene Rotationsarbeit nicht ausführen kann, kann ein längerer Stallbetrieb zu übermäßiger Hitze und elektrischer Belastung führen. Geeignete Strombegrenzungs- und Fehlerbehandlungsstrategien können zum Schutz des Antriebssystems beitragen.
Diese Prüfungen sind notwendig, um die entsprechenden Betriebsgrenzen für das fertige Gerät festzulegen. Die Nenn- und Leerlaufdrehzahl allein bestimmen nicht die zulässige Dauerbetriebsdauer des Motors.
Testen der Antriebsstabilität unter realen Betriebsbedingungen
Für einen stabilen Motorbetrieb kommt es nicht nur auf das Erreichen einer Zieldrehzahl an. Schwankungen des mechanischen Widerstands, der Stromversorgungsbedingungen, des Steuerungsverhaltens und der Montagequalität können sich auf die Geschwindigkeitskonsistenz und Reaktion auswirken.
Ein strukturierter Prototypentest kann dabei helfen, diese Probleme vor der Produktion zu identifizieren. Beginnen Sie mit der Messung der Drehzahl und des Stroms des Motors ohne externe Last und wiederholen Sie die Messungen dann mit einer repräsentativen Last. Bewerten Sie als Nächstes die Startreaktion, die Beschleunigung und die Leistung bei Laständerungen.
Bei Anwendungen, die häufige Geschwindigkeitsanpassungen erfordern, sollten Ingenieure auch beurteilen, wie schnell das System auf Steuerbefehle reagiert und ob es unerwünschte Schwingungen oder Geschwindigkeitsschwankungen aufweist.
Ebenso wichtig ist die mechanische Inspektion. Überprüfen Sie die Montagesteifigkeit, die Wellenausrichtung, die Getriebereibung und die Vibrationen unter Betriebsbedingungen. Wenn der Motor in einen größeren Mechanismus integriert ist, sollte die gesamte Baugruppe getestet werden, da Resonanzen oder mechanische Unwucht bei einem isolierten Motortest möglicherweise nicht erkennbar sind.
Für den bürstenlosen kernlosen Ultra-Mikro-Motor mit 6 mm Durchmesser liefert die Kombination aus 63.000 U/min Leerlaufdrehzahl, 45.000 U/min Nenndrehzahl und 0,49 mNm Nenndrehmoment nützliche Daten für die Erstauswahl. Die tatsächliche Antriebsstabilität muss noch mit der vorgesehenen Steuerung, mechanischen Belastung und dem Betriebszyklus bestätigt werden.
Zusammenarbeit mit einem Micro-Drive-Technologiepartner
Die Auswahl eines Miniaturmotors erfordert häufig eine Koordination zwischen Elektrokonstruktion, Maschinenbau und Anwendungsentwicklung. Ein Lieferant mit Erfahrung in diesen Bereichen kann bei der Klärung von Spezifikationen helfen und den Übergang von der Erstbewertung zur Prototypenvalidierung und Produktionsplanung unterstützen.
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte.
Seine Technologie-Roadmap kombiniert Axialflussmotortechnologie, PCB/FPCB-Wicklung, elektromagnetisches Design und Miniaturuntersetzungsmechanismen, um den Anforderungen kompakter Bewegungssysteme gerecht zu werden. VAXOR beschreibt auch ein multidisziplinäres Ingenieurteam, das sich mit Motordesign, Präzisionsfertigung, Strukturdesign, Robotersteuerung und intelligenter Fertigung befasst.
Für ein Motorauswahlprojekt sollten Käufer die beabsichtigte Betriebsgeschwindigkeit, das erforderliche Drehmoment, die Versorgungsspannung, den verfügbaren Installationsraum, den Arbeitszyklus und die erwartete Betriebsumgebung angeben. Wenn möglich, sollten sie auch Einzelheiten zur angetriebenen Last und zum gewünschten Beschleunigungsverhalten mitteilen.
Anhand dieser Angaben lässt sich leichter beurteilen, ob die veröffentlichten Spezifikationen eines Motors mit der Anwendung übereinstimmen. Käufer sollten die relevanten Leistungskurven, Betriebsgrenzen, Fahrerempfehlungen und Testinformationen anfordern, die zur Validierung des Designs erforderlich sind.
Eine praktische Checkliste für die Auswahl eines 6-mm-Hochgeschwindigkeitsmotors
Bevor Sie einen Motor für ein Miniaturantriebssystem fertigstellen, überprüfen Sie Folgendes:
Geschwindigkeitsanforderungen: Unterscheiden Sie zwischen Leerlaufgeschwindigkeit und der erforderlichen Geschwindigkeit unter Last.
Drehmomentanforderungen: Schätzen Sie das stationäre Drehmoment, das Anlaufdrehmoment und die Beschleunigungsanforderungen.
Elektrische Kompatibilität: Überprüfen Sie die 12-V-Versorgung, den Treibertyp, die Stromkapazität und die Steuerungsmethode.
Mechanische Integration: Überprüfen Sie den verfügbaren Platz, die Montage, die Ausrichtung und die Lastträgheit.
Wärmeleistung: Testen Sie den Stromverbrauch und die Temperatur unter dem vorgesehenen Arbeitszyklus.
Betriebsstabilität: Bewerten Sie Geschwindigkeitsschwankungen, Vibrationen und die Reaktion auf Laständerungen.
Validierungsdaten: Bestätigen Sie die Betriebsgrenzen des Herstellers und die relevante Leistungsdokumentation.
Bei einer Spezifikation von 63.000 U/min kann es sich lohnen, einen 6-mm-Motor für Hochgeschwindigkeits-Miniaturmechanismen zu prüfen. Die erfolgreiche Auswahl hängt jedoch von der Leistung des Motors am tatsächlichen Arbeitspunkt der Anwendung ab. Durch die gemeinsame Bewertung von Drehzahl, Drehmoment, Strom, Wärme und mechanischer Integration können Ingenieure eine zuverlässigere Entscheidung treffen, bevor sie sich auf eine Endantriebskonstruktion festlegen.
Der bürstenlose kernlose Ultra-Mikro-Motor mit 6 mm Durchmesser , Modell G06P-VW00-QZ-1, bietet für diese Bewertung einen definierten Satz an Geschwindigkeits-, Drehmoment-, Spannungs- und Gewichtsspezifikationen. Nachdem die Anwendungsanforderungen klar festgelegt und die Prototypentests abgeschlossen sind, können Ingenieure in Zusammenarbeit mit VAXOR feststellen, ob es den Anforderungen ihres Miniaturantriebssystems entspricht.