 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
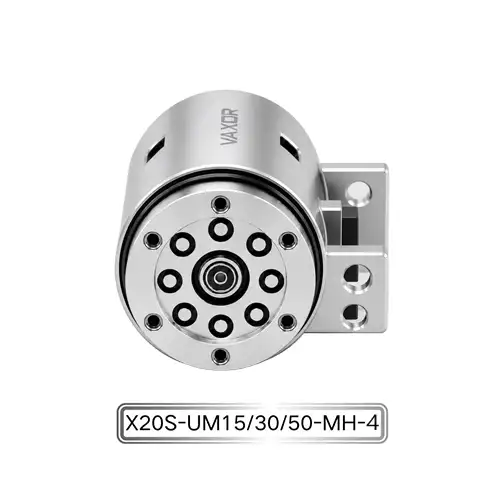
Bei kompakten Robotergelenken ist die Reduzierung der Aktuatorgröße nur ein Teil der technischen Herausforderung. Motor, Untersetzungsmechanismus, Encoder, Kommunikationsschnittstelle und Strukturkomponenten müssen alle auf engstem Raum funktionieren, ohne Einbußen bei Drehmoment, Positionierungsgenauigkeit oder Reaktionsgeschwindigkeit. Dies ist besonders wichtig bei kollaborativen Robotern und biomimetischen Gelenken, bei denen jedes Gramm und jeder Millimeter Einfluss auf das gesamte mechanische Design haben kann.
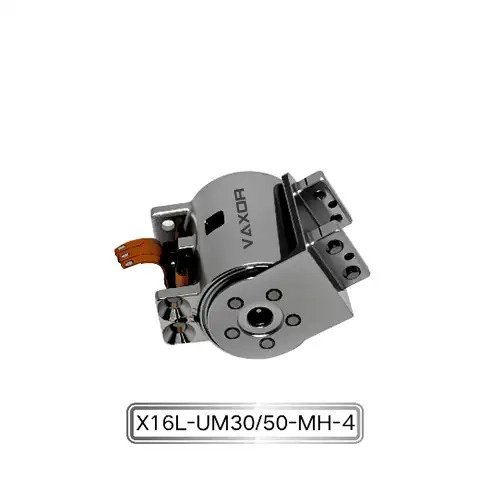
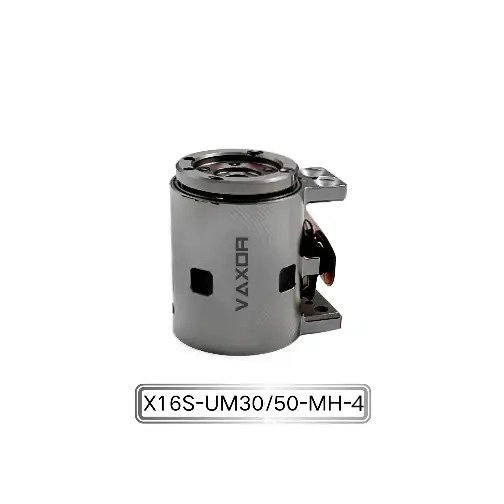
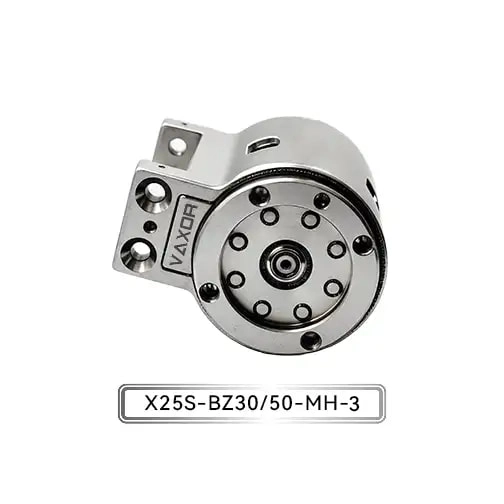
Hier wird die Kombination eines Axialflussmotors und eines Miniatur-Zykloidengetriebes technisch interessant. Anstatt Motor und Getriebe als separate Komponenten zu behandeln, integriert diese Architektur die Hauptbewegungselemente in einem kompakten Gelenkmodul. Der Φ25-mm-Mikrogelenkaktuator von VAXOR wendet diesen Ansatz an, um ein Dauerdrehmoment von bis zu 1150 mNm und ein Anfangsdrehmoment von bis zu 1800 mNm in einem kompakten Aktuator mit einem Gewicht von 93–103 g zu erreichen.
Warum die Axialflussarchitektur in einer kompakten Verbindung wichtig ist
Herkömmliche Motorarchitekturen können schwierig unterzubringen sein, wenn ein Robotergelenk sowohl ein hohes Drehmoment als auch eine kleine Gesamtfläche erfordert. Ein Axialflussmotor verwendet eine andere elektromagnetische Anordnung, wobei der Magnetfluss hauptsächlich entlang der Axialrichtung des Motors verläuft.
Für einen Mikrogelenkaktuator bietet diese Architektur die Möglichkeit, den verfügbaren Innenraum effizienter zu nutzen. Ziel ist es nicht einfach, den Motor kleiner zu machen. Dadurch soll das nutzbare Drehmoment erhöht werden, das innerhalb eines begrenzten mechanischen Bereichs erzeugt werden kann.
Der Φ25-mm-Mikrogelenkaktuator kombiniert Axialflussmotortechnologie mit optimiertem elektromagnetischem Design. Dadurch kann sich der Aktuator auf die Drehmomentdichte konzentrieren und gleichzeitig die kompakte Form beibehalten, die für Anwendungen wie Roboterfinger, kompakte kollaborative Robotergelenke und biomimetische Mechanismen erforderlich ist.
Für Konstrukteure ist die Drehmomentdichte oft aussagekräftiger als die Motorgröße allein. Ein kleiner Aktuator, der nicht genügend Drehmoment erzeugen kann, erfordert möglicherweise zusätzliche mechanische Stufen oder ein größeres Getriebesystem, wodurch sowohl die Systemgröße als auch das Gewicht zunimmt.
Was der Miniatur-Zykloidenreduzierer hinzufügt
Der Motor ist nur ein Teil des Bewegungssystems. Ein Robotergelenk erfordert normalerweise ein wesentlich höheres Ausgangsdrehmoment, als der Motor direkt bereitstellen kann, weshalb ein Untersetzungsmechanismus unerlässlich ist.
Das in diesem Aktuator verwendete Miniatur-Zykloidengetriebe bietet zwei verfügbare Übersetzungsverhältnisse: 30:1 und 50:1. Diese Verhältnisse ermöglichen die Konfiguration derselben grundlegenden Aktuatorplattform für unterschiedliche Drehmoment- und Geschwindigkeitsanforderungen.
Ein niedrigeres Untersetzungsverhältnis kann in Betracht gezogen werden, wenn die Anwendung eine höhere Abtriebsgeschwindigkeit erfordert, während ein höheres Übersetzungsverhältnis eine stärkere mechanische Drehmomentvervielfachung ermöglichen kann. Die geeignete Wahl hängt von der Belastung des Gelenks, der erforderlichen Winkelgeschwindigkeit, dem Beschleunigungsprofil und dem verfügbaren Motorbetriebsbereich ab.
Dies ist besonders bei Robotergelenken nützlich, da verschiedene Achsen sehr unterschiedliche mechanische Anforderungen haben können. Ein Gelenk, das für relativ schnelle Bewegungen verantwortlich ist, kann andere Prioritäten haben als eines, das eine höhere äußere Belastung tragen muss.
Durch die Integration des Untersetzungsmechanismus in den Aktuator, anstatt das Getriebe als separate externe Komponente zu behandeln, kann das gesamte Bewegungsmodul kompakter bleiben und einfacher in die mechanische Struktur des Roboters integriert werden.
30:1 vs. 50:1: Auswahl des Untersetzungsverhältnisses
Die Plattform X25S-UZ/BZ30/50-MH-3 bietet Untersetzungsoptionen von 30:1 und 50:1.
Die 30:1-Konfiguration kann geeignet sein, wenn Konstrukteure ein Gleichgewicht zwischen Ausgangsdrehmoment und Drehzahl benötigen. Es bietet eine erhebliche Drehmomentvervielfachung bei gleichzeitig relativ geringer Untersetzung.
Bei der 50:1-Konfiguration liegt der Schwerpunkt stärker auf dem Ausgangsdrehmoment und der kontrollierten Gelenkbewegung. Dies kann für Mechanismen geeigneter sein, bei denen eine höhere Drehmomentvervielfachung wichtiger ist als die maximale Abtriebsgeschwindigkeit.
Die Entscheidung sollte nicht allein aufgrund des Übersetzungsverhältnisses getroffen werden. Konstrukteure müssen außerdem den Arbeitszyklus, die Lasteigenschaften, die Beschleunigungsanforderungen, die Motorsteuerungsstrategie und die mechanische Trägheit des Gelenks berücksichtigen.
Dies ist einer der Gründe, warum eine integrierte Aktorplattform die Entwicklung vereinfachen kann. Anstatt die komplette Verbindung für verschiedene Motor- und Getriebekombinationen neu zu entwerfen, können Ingenieure verschiedene Konfigurationen innerhalb einer definierten Aktuatorarchitektur bewerten.
1150 mNm Dauerdrehmoment und 1800 mNm Anfangsdrehmoment
Drehmomentangaben müssen entsprechend der tatsächlichen Funktionsweise des Aktuators interpretiert werden.
Der Φ25-mm-Mikrogelenkaktuator bietet ein kontinuierliches Drehmoment von bis zu 1150 mNm, während sein anfängliches Drehmoment bis zu 1800 mNm erreichen kann. Diese beiden Zahlen beschreiben unterschiedliche Betriebsbedingungen und sollten nicht als austauschbar betrachtet werden.
Kontinuierliches Drehmoment ist besonders wichtig für Anwendungen, bei denen das Gelenk während des normalen Betriebs wiederholt betätigt oder mechanischen Belastungen standgehalten werden muss. Er ist daher ein Schlüsselparameter bei der Bewertung des Aktors für Robotergelenke mit anhaltender oder wiederholter Bewegung.
Das anfängliche Drehmoment ist hingegen relevant, wenn der Aktuator bei kurzzeitigen Bewegungen oder Startbedingungen ein höheres Drehmomentniveau erzeugen muss. Dies kann bei Beschleunigung, Lastwechseln oder anderen vorübergehenden Betriebsbedingungen von Bedeutung sein.
Für Roboterentwickler liefert die Betrachtung beider Werte ein aussagekräftigeres Bild der Betriebsfähigkeit des Aktuators als die Berücksichtigung einer einzelnen maximalen Drehmomentzahl.
Absoluter magnetischer Encoder für die Rückmeldung der Gelenkposition
Ein kompakter Aktuator benötigt außerdem eine genaue Rückmeldung. Ohne zuverlässige Positionsinformationen kann die Robotersteuerung die tatsächliche Winkelposition des Gelenks nicht effektiv bestimmen.
Der Aktuator verwendet einen absoluten magnetischen Encoder. Im Gegensatz zu einem Basismotor ohne integrierte Positionsrückmeldung liefert ein Absolutwertgeber Positionsinformationen, die vom Steuerungssystem zur Bestimmung des Winkelzustands des Gelenks verwendet werden können.
Auch für den kompakten Aktorbau ist die berührungslose Bauweise relevant. Für die Magnetsensorik ist kein physischer Kontakt zwischen den Sensorelementen erforderlich, was zur Unterstützung einer kompakten und integrierten Feedback-Architektur beitragen kann.
Für Roboteranwendungen ist die Encoder-Integration besonders wichtig, da der Aktuator Teil eines Bewegungssystems mit geschlossenem Regelkreis ist. Der Motor erzeugt ein Drehmoment, das Untersetzungsgetriebe wandelt dieses Drehmoment in eine Gelenkleistung um und der Encoder liefert eine Rückmeldung, die es der Steuerung ermöglicht, die resultierende Bewegung zu regulieren.
Warum CAN FD für die gemeinsame Integration von Robotern relevant ist
Die mechanische Leistung ist nur ein Teil des Integrationsproblems. Moderne Robotergelenke benötigen außerdem eine praktische Kommunikationsschnittstelle zum Austausch von Steuer- und Rückmeldungsdaten mit der Steuerungsarchitektur des Roboters.
Der Φ25-mm-Mikrogelenkaktuator nutzt CAN-FD-Kommunikation. CAN FD erweitert die Möglichkeiten der herkömmlichen CAN-Kommunikation durch die Unterstützung größerer Datennutzlasten und höherer Datenraten unter geeigneten Netzwerkbedingungen.
Für ein Robotersystem mit mehreren Aktoren wird die Kommunikationsschnittstelle immer wichtiger. Ingenieure müssen gemeinsame Befehle, Positionsrückmeldungen, Statusinformationen und andere Steuerdaten im gesamten System koordinieren.
CAN FD kann daher besonders für verteilte Roboterarchitekturen relevant sein, in denen mehrere kompakte Aktuatoren innerhalb desselben Steuernetzwerks kommunizieren.
93–103 g Gewicht und die Auswirkungen auf das Roboterdesign
Mit 93–103 g ist der Aktuator für Anwendungen konzipiert, bei denen neben der Drehmomentabgabe auch die Aktuatormasse gesteuert werden muss.
Bei Gelenkrobotersystemen kommt dem Gewicht eine besondere Bedeutung zu. Ein Aktuator, der weiter vom Hauptkörper des Roboters entfernt montiert ist, kann zu der Last beitragen, die vorgeschaltete Gelenke bewegen müssen. Zusätzliche Aktormasse kann daher die mechanischen Anforderungen anderer Gelenke beeinflussen.
Daher ist die Beziehung zwischen Aktuatorgewicht und Ausgangsdrehmoment ein wichtiger Konstruktionsaspekt.
Ein kompakter Aktuator, der bis zu 1150 mNm Dauerdrehmoment bei einem Gewichtsbereich von 93–103 g liefert, bietet Ingenieuren einen definierten Leistungs-zu-Masse-Punkt für die Bewertung ihrer mechanischen Architektur.
Anwendungen in kollaborativen und biomimetischen Robotern
Durch die Kombination aus kompakten Abmessungen, integrierter Untersetzung, Encoder-Feedback und Kommunikation eignet sich der Aktuator für verschiedene Arten von Robotermechanismen.
Kollaborative Roboter können von kompakten Gelenkmodulen profitieren, da ihre mechanischen Strukturen oft ein Gleichgewicht zwischen Nutzlastkapazität und einem relativ kompakten Formfaktor herstellen müssen. Integrierte Aktuatoren können zudem die Anzahl der externen Komponenten reduzieren, die innerhalb der Gelenkstruktur untergebracht werden müssen.
Eine weitere anspruchsvolle Anwendung stellen biomimetische Roboter dar. Menschliche und tierische Gelenke kombinieren kompakte Strukturen mit kontrollierter Bewegung unter verschiedenen Betriebsbedingungen. Um ein ähnliches mechanisches Verhalten zu reproduzieren, sind Aktuatoren erforderlich, die in begrenzte Räume passen und dennoch ein nützliches Drehmoment und eine reaktionsfähige Steuerung bieten.
Weitere potenzielle Anwendungen umfassen kompakte Roboterhände, intelligente Mechanismen, Präzisionsgeräte und spezielle Robotergelenke, bei denen eine integrierte Bewegungssteuerung bevorzugt wird.
Von der Motortechnologie zur kompletten Mikroantriebsplattform
Die Architektur hinter dem Aktuator spiegelt einen umfassenderen Ansatz der Mikroantriebstechnik wider. VAXOR konzentriert sich auf die Kombination von Motordesign, Präzisionsfertigung, Robotersteuerung, Strukturdesign und intelligenter Fertigung, anstatt den Motor als isolierte Komponente zu entwickeln.
Die Technologie-Roadmap des Unternehmens umfasst Axialflussmotoren, PCB- und FPCB-Wicklungen, optimiertes elektromagnetisches Design und Miniatur-Untersetzungsmechanismen. Diese Technologien zielen darauf ab, kompakte Bewegungslösungen mit hoher Drehmomentdichte, schneller Reaktion und konstanter Produktionsleistung zu entwickeln.
Dieser technische Ansatz ist besonders relevant, wenn ein Aktuator von der Prototypenentwicklung zur wiederholbaren Produktion übergeht. Ein Roboterunternehmen kann einen Gelenkaktuator zunächst als eigenständige Komponente bewerten, doch für den erfolgreichen Einsatz müssen die mechanische Integration, die Steuerungskommunikation, die Produktionskonsistenz und die Kompatibilität auf Systemebene berücksichtigt werden.
Auswahl eines Φ25-mm-Aktuators für ein Robotergelenk
Vor der Auswahl des Aktuators sollten Ingenieure mehrere Parameter zusammen bewerten, anstatt sich nur auf die Spezifikation des maximalen Drehmoments zu konzentrieren.
Stellen Sie zunächst fest, ob eine Untersetzung von 30:1 oder 50:1 besser zur erforderlichen Ausgangsdrehzahl und zum erforderlichen Drehmoment passt. Überprüfen Sie anschließend, ob der 12–18-V-Betriebsbereich zur Energiearchitektur des Roboters passt.
Der kontinuierliche Drehmomentbedarf sollte dann mit der tatsächlichen Arbeitslast und dem Arbeitszyklus der Verbindung verglichen werden, während der anfängliche Drehmomentwert in Bezug auf Beschleunigung und vorübergehende Belastungen berücksichtigt werden sollte.
Wichtig sind auch der Encodertyp und die Kommunikationsschnittstelle. Ein absoluter magnetischer Encoder kann eine Gelenksteuerung mit geschlossenem Regelkreis unterstützen, während CAN FD einen definierten Kommunikationsansatz für die Integration in das Robotersteuerungsnetzwerk bietet.
Abschließend sollte das Gewicht von 93–103 g im Kontext der gesamten Roboterstruktur bewertet werden. Ein Gelenkaktuator ist niemals eine isolierte Komponente; Seine Masse, Abmessungen, Drehmoment, Rückmeldung und Kommunikationseigenschaften beeinflussen alle das umgebende mechanische und elektrische Design.
Aufbau kompakter Roboterbewegungssysteme
Bei der Kombination eines Axialflussmotors und eines Miniatur-Zykloidengetriebes geht es letztlich um die Systemintegration. Der Motor sorgt für den elektromagnetischen Antrieb, das Untersetzungsgetriebe erhöht das nutzbare Ausgangsdrehmoment, der Encoder liefert Positionsrückmeldung und CAN FD verbindet den Aktuator mit dem umfassenderen Steuerungssystem.
Für die X25S-UZ/BZ30/50-MH-3-Konfiguration sind diese Elemente in einer kompakten Plattform zusammengefasst, die einen 12–18-V-Betrieb, eine Untersetzung von 30:1 oder 50:1, bis zu 1150 mNm Dauerdrehmoment, bis zu 1800 mNm Anfangsdrehmoment und einen Gewichtsbereich von 93–103 g bietet.
Für Ingenieure, die kollaborative Roboter, biomimetische Mechanismen und andere kompakte Robotersysteme entwickeln, bietet der Φ25-mm-Mikrogelenkaktuator ein praktisches Beispiel dafür, wie Motorarchitektur, mechanische Untersetzung, Sensorik und Kommunikation in einem Bewegungsmodul integriert werden können. Da Roboterstrukturen immer kleiner und verteilter werden, kann diese Art der integrierten Mikroantriebsarchitektur den Weg von der Aktuatorauswahl bis zum vollständigen Gelenkdesign vereinfachen.