 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
In kompakten Robotersystemen geht es bei der Auswahl des Aktors nicht nur um die Auswahl eines Motors mit dem höchsten Drehmoment. Ein Robotergelenk muss genügend Kraft erzeugen, um sich zu bewegen, einen angeschlossenen Mechanismus zu beschleunigen, vorübergehende Laständerungen zu bewältigen und über einen längeren Zeitraum einen stabilen Betrieb aufrechtzuerhalten. Diese Anforderungen stellen unterschiedliche Anforderungen an den Antrieb, insbesondere wenn Bauraum und Gewicht begrenzt sind.
Eine häufige Herausforderung bei der Konstruktion von Miniaturrobotergelenken ist das Ausbalancieren von Dauerdrehmoment und Spitzendrehmoment. Ein Aktuator kann ein relativ hohes Anfangsdrehmoment liefern, aber das bedeutet nicht zwangsläufig, dass er auch bei längerem Betrieb die gleiche Leistung aufrechterhalten kann. Das Verständnis dieser Unterscheidung ist wichtig, wenn Roboterhände, Mechanismen mit mehreren Freiheitsgraden und hochintegrierte Robotersysteme entworfen werden.
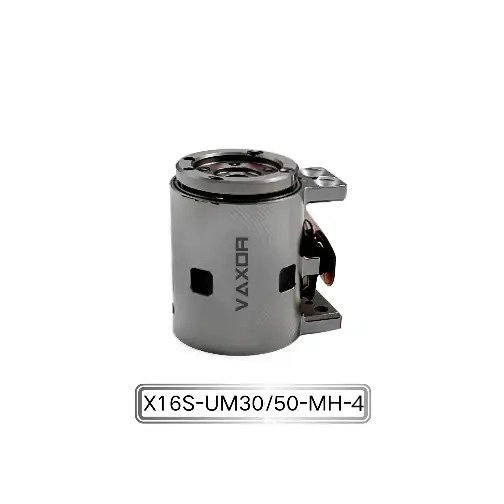
Der Φ16-mm-Mikrogelenkaktuator wurde für Anwendungen entwickelt, bei denen kompakte Abmessungen, Drehmomentabgabe und präzise Bewegungssteuerung zusammenarbeiten müssen. Mit einem Dauerdrehmoment von bis zu 200 mNm und einem Anfangsdrehmoment von bis zu 400 mNm ist es ein praktisches Beispiel dafür, wie unterschiedliche Drehmomentanforderungen innerhalb eines Miniatur-Gelenkmoduls abgedeckt werden können.
Dauerdrehmoment vs. Spitzendrehmoment: Was ist der Unterschied?
Dauerdrehmoment und Spitzendrehmoment beschreiben zwei unterschiedliche Aspekte der Aktuatorleistung.
Unter Dauerdrehmoment versteht man das Drehmoment, das ein Aktuator unter bestimmten Betriebsbedingungen aufrechterhalten kann, ohne seine zulässigen thermischen und mechanischen Grenzen zu überschreiten. Dies ist besonders wichtig für Anwendungen mit anhaltender Bewegung, Halten von Lasten oder wiederholtem Betrieb über längere Zeiträume.
Unter Spitzendrehmoment versteht man ein höheres Drehmomentniveau, das ein Aktuator für eine begrenzte Dauer oder unter bestimmten Übergangsbedingungen liefern kann. Dies ist nützlich, wenn ein Robotergelenk beim Anfahren, beim Beschleunigen, bei vorübergehendem Widerstand oder bei kurzfristigen Lastwechseln zusätzliche Kraft benötigt.
Stellen Sie sich zum Beispiel einen Roboterfinger vor, der sich um ein Objekt schließen muss. Der Aktuator benötigt möglicherweise zunächst ein zusätzliches Drehmoment, um den mechanischen Widerstand zu überwinden und mit der Bewegung zu beginnen. Sobald der Finger seine Zielposition erreicht, kann sich das erforderliche Drehmoment je nach Griffkraft und mechanischem Design verringern.
In dieser Situation unterstützt das Spitzendrehmoment kurzfristige Anforderungen, während das Dauerdrehmoment darüber entscheidet, ob der Aktuator den erforderlichen Betrieb innerhalb seiner thermischen Grenzen aufrechterhalten kann.
Diese beiden Spezifikationen sollten daher gemeinsam bewertet und nicht als austauschbare Leistungsindikatoren behandelt werden.
Warum kompakte Roboteraktuatoren ein ausgewogenes Drehmomentdesign benötigen
Bei größeren Industrieantrieben haben Konstrukteure möglicherweise mehr Flexibilität, die Motorgröße zu vergrößern, größere Getriebe zu verwenden oder Kühlstrukturen hinzuzufügen, wenn zusätzliches Drehmoment erforderlich ist.
Kompakte Robotergelenke bieten viel weniger Spielraum für diese Anpassungen. Ihre Aktuatoren müssen in begrenzte Einbauräume passen und gleichzeitig die Anforderungen an Gewicht, Ausgangskraft, Reaktion und Betriebszuverlässigkeit erfüllen.
Mehrere Faktoren machen den Drehmomentausgleich besonders wichtig.
Begrenzter Installationsraum
Roboterhände und kompakte Gelenkmechanismen enthalten oft mehrere Aktoren, die nahe beieinander positioniert sind. Eine Vergrößerung der Stellantriebsabmessungen zur Erzielung eines höheren Drehmoments kann zu Störungen benachbarter Verbindungen, Strukturkomponenten oder interner Verkabelung führen.
Die Herausforderung besteht darin, innerhalb des verfügbaren mechanischen Bereichs ausreichend Leistung zu erzeugen.
Thermische Einschränkungen
Motorverluste erzeugen im Betrieb Wärme. Das kontinuierliche Drehmoment hängt eng mit der Fähigkeit des Aktuators zusammen, diese Wärme im Laufe der Zeit zu bewältigen.
Wenn ein Aktuator wiederholt nahe oder außerhalb seiner thermischen Grenzen betrieben wird, kann die Wicklungstemperatur ansteigen und die Leistung, die Lebensdauer der Isolierung und die langfristige Zuverlässigkeit beeinträchtigen.
Ein höheres Spitzendrehmoment macht ein entsprechendes Wärmemanagement nicht überflüssig.
Gewichtsverteilung
Das Hinzufügen von Masse zu einer Roboterhand oder einem beweglichen Gelenk kann die Belastung erhöhen, die der Gesamtmechanismus bewältigen muss.
Bei Mehrgelenksystemen summiert sich das Gewicht der einzelnen Aktoren. Schwerere Gelenke können auch die Trägheit beweglicher Strukturen erhöhen und sich auf Beschleunigung, Verzögerung und Steuerungsanforderungen auswirken.
Ein geeigneter Aktuator sollte daher ein ausreichendes Drehmoment bereitstellen, ohne unnötige Masse einzubringen.
So ermitteln Sie das erforderliche Dauerdrehmoment
Der erste Schritt bei der Aktuatorauswahl besteht darin, die tatsächlichen Lastbedingungen des Robotermechanismus zu verstehen.
Dauerdrehmomentanforderungen hängen von mehreren Variablen ab, darunter der mechanischen Struktur, der Lastverteilung, dem Übersetzungsverhältnis, dem Bewegungsprofil und dem Betriebszyklus.
Bei einem Drehgelenk kann das erforderliche Drehmoment folgende Beiträge enthalten:
Äußere Belastungen, die auf das Gelenk einwirken.
Die Schwerkraft wirkt auf bewegliche Bauteile.
Reibung in Lagern und Übertragungsmechanismen.
Trägheitskräfte beim Beschleunigen.
Zusätzlicher Widerstand durch verbundene Mechanismen.
Diese Belastungen bleiben nicht notwendigerweise während eines Bewegungszyklus konstant.
Beispielsweise kann ein Roboterfinger während der unbelasteten Bewegung ein relativ geringes Drehmoment erfordern, beim Halten eines Objekts jedoch wesentlich mehr Drehmoment. Ein kompakter Roboterarm kann abhängig von seiner Position und der Verteilung der Nutzlastmasse unterschiedliche Gelenkbelastungen erfahren.
Ingenieure sollten die anspruchsvollsten dauerhaften Betriebsbedingungen bewerten, anstatt sich nur auf die maximale Belastung zu verlassen, die während einer kurzen Bewegung auftritt.
Es ist auch wichtig, die spezifizierten Ausgangsbedingungen des Aktors zu berücksichtigen. Drehmomentwerte sollten zusammen mit Geschwindigkeit, Spannung, Temperatur, Arbeitszyklus und Übertragungseigenschaften interpretiert werden.
Wann wird das Spitzendrehmoment wichtig?
Das Spitzendrehmoment ist insbesondere bei dynamischen Bewegungen und vorübergehenden Lastwechseln relevant.
Anlaufen und Losbrechen: Eine Verbindung benötigt möglicherweise zusätzliches Drehmoment, um die Haftreibung zu überwinden und sich zu bewegen, insbesondere wenn mechanische Komponenten unter Last stehen.
Beschleunigung: Schnelle Änderungen der Winkelgeschwindigkeit erfordern ein Drehmoment, um die bewegte Masse zu beschleunigen. Der erforderliche Betrag hängt von der Rotationsträgheit und der gewünschten Beschleunigung ab.
Greifen von Objekten: Bei Roboterhänden kann der Aktuator vorübergehend auf Widerstand stoßen, wenn ein Finger ein Objekt berührt. Um die vorgesehene Greifkraft zu erreichen, ist möglicherweise ein zusätzliches Drehmoment erforderlich.
Äußere Störungen: Unerwarteter Kontakt oder Änderungen des mechanischen Widerstands können zu einem kurzfristigen Anstieg des Drehmomentbedarfs führen.
Das Spitzendrehmoment sollte jedoch nicht als permanentes Betriebsziel betrachtet werden. Wiederholter Betrieb mit hohem Drehmoment kann die Erwärmung und die mechanische Belastung erhöhen. Ingenieure sollten die zulässige Dauer, Häufigkeit und Betriebsbedingungen im Zusammenhang mit der Spitzendrehmomentspezifikation des Herstellers überprüfen.
Ein gut konzipiertes System nutzt bei Bedarf das Spitzendrehmoment und behält gleichzeitig den Normalbetrieb innerhalb der Dauerleistungsfähigkeit des Aktuators bei.
Evaluierung eines Φ16-mm-Mikrogelenkaktuators für Roboteranwendungen
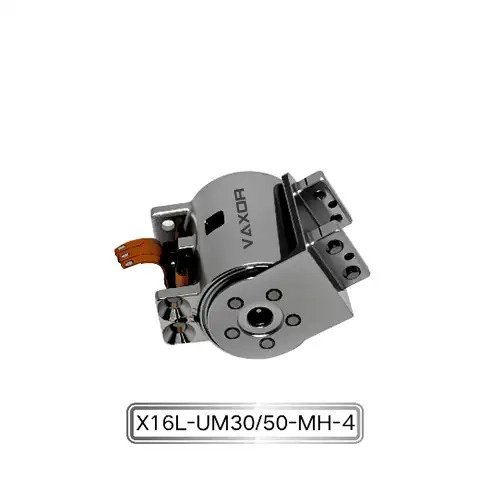
Der Φ16-mm-Mikrogelenkaktuator von VAXOR wurde für hochintegrierte Roboteranwendungen entwickelt, die kompakte Abmessungen und kontrollierte Gelenkbewegungen erfordern.
Die Modellbezeichnung lautet X16S/L-UM30/50-MH-4, mit folgenden technischen Spezifikationen:
| Parameter | Spezifikation |
|---|---|
| Modell | X16S/L-UM30/50-MH-4 |
| Stromspannung | 12V / 24V |
| Übersetzungsverhältnis | 30:1 / 50:1 |
| Kontinuierliches Drehmoment | Bis zu 200 mNm |
| Anfangsdrehmoment | Bis zu 400 mNm |
| Encoder | Absoluter magnetischer Encoder |
| Kommunikation | SPI |
| Gewicht | 24,3–26,1 g |
| Winkelgenauigkeit | Bis zu 0,02° |
Die Kombination aus Dauer- und Anfangsdrehmomentwerten bietet Flexibilität für Robotermechanismen, die während des Betriebs unterschiedlichen Lastbedingungen ausgesetzt sind.
Das maximale Dauerdrehmoment von 200 mNm dient als Referenz für die Bewertung des Dauerleistungsbedarfs, während das Anfangsdrehmoment von bis zu 400 mNm auf zusätzliche Leistungsfähigkeit unter den jeweiligen Betriebsbedingungen hinweist.
Die beiden verfügbaren Übersetzungsverhältnisse 30:1 und 50:1 bieten zudem Konfigurationsmöglichkeiten für unterschiedliche Bewegungsanforderungen. Die geeignete Auswahl hängt von der erforderlichen Abtriebsdrehzahl, dem Drehmoment, dem Übertragungswirkungsgrad und der Dynamik ab.
Für Anwendungen, bei denen das Gewicht eine wesentliche Designbeschränkung darstellt, ist das Gewicht des Moduls von 24,3–26,1 g ein weiterer wichtiger Gesichtspunkt. Es ermöglicht Systementwicklern, die Platzierung der Aktoren und die Gesamtmasse der Gelenke bei der Entwicklung mehrachsiger Roboterstrukturen zu bewerten.
Wie das Übersetzungsverhältnis Drehmoment und Bewegungsreaktion beeinflusst
Das Übersetzungsverhältnis ist ein wichtiger Faktor beim Ausgleich von Dauer- und Spitzendrehmoment.
Im Allgemeinen erhöht ein höheres Untersetzungsverhältnis das am Abtrieb verfügbare Drehmoment und verringert gleichzeitig die Abtriebsdrehzahl, abhängig von der Getriebeeffizienz und den Betriebseigenschaften des Motors.
Eine 30:1-Konfiguration kann geeignet sein, wenn die Anwendung ein anderes Verhältnis von Drehzahl und Drehmoment erfordert als eine 50:1-Konfiguration. Allerdings sollte das höhere Verhältnis nicht automatisch als die bessere Option angesehen werden.
Die endgültige Wahl hängt vom Bewegungsprofil und der mechanischen Belastung ab.
Beispielsweise kann ein Roboterfinger, der für relativ schnelle Bewegungen ausgelegt ist, andere Anforderungen stellen als ein Gelenk, das eine größere Ausgangskraft bei niedrigerer Geschwindigkeit bereitstellen soll.
Ingenieure sollten Folgendes berücksichtigen:
Erforderliche Gelenkwinkelgeschwindigkeit.
Erwartete Dauer- und Übergangslasten.
Beschleunigungs- und Verzögerungsanforderungen.
Übertragungseffizienz.
Anforderungen an mechanisches Spiel und Positionierung.
Verfügbare Steuerungs- und Leistungsressourcen.
Das Übersetzungsverhältnis sollte als Teil der gesamten Antriebs- und Mechanismuskonstruktion ausgewählt werden und nicht nur anhand der Drehmomentwerte.
Die Rolle von Feedback und Kontrolle im Drehmomentmanagement
Mechanische Spezifikationen sind nur ein Teil der Aktuatorleistung. Die Steuerung bestimmt auch, wie effektiv das verfügbare Drehmoment genutzt wird.
Der Φ16-mm-Mikrogelenkaktuator integriert einen absoluten magnetischen Encoder und unterstützt die SPI-Kommunikation und bietet so eine Feedback- und Schnittstellengrundlage für kompakte Robotersteuerungssysteme.
Ein Absolutwertgeber liefert Positionsinformationen bezogen auf eine definierte Winkelposition. Dies kann abhängig von der Encoder-Implementierung und dem Controller-Design die Rückmeldung der Gelenkposition, die Bewegungskoordination und die Systeminitialisierung unterstützen.
Bei der Drehmomentverwaltung kann die Positionsrückmeldung dazu beitragen, dass das Steuersystem die Bewegung überwacht und Motorbefehle entsprechend der gewünschten Flugbahn anpasst.
In einer Roboterhand kann der Controller beispielsweise Positionsrückmeldungen verwenden, um mehrere Gelenke während der Fingerbewegung zu koordinieren. Wenn der Finger auf ein Objekt trifft, kann das System seine Bewegungsstrategie entsprechend der verfügbaren Sensor- und Steuerungsarchitektur anpassen.
Es ist wichtig, die Positionsrückmeldung von der direkten Drehmomentmessung zu unterscheiden. Ein absoluter magnetischer Encoder misst die Winkelposition; Es bietet keine unabhängige direkte Messung des Ausgangsdrehmoments. Für eine genaue Drehmomentsteuerung sind je nach Anwendung möglicherweise zusätzliche strombasierte Schätzungen, mechanische Modellierung oder Kraft- und Drehmomentsensoren erforderlich.
Praktische Designüberlegungen für einen zuverlässigen Betrieb
Vor der Integration eines kompakten Aktuators in ein Robotersystem sollten Ingenieure nicht nur dessen maximale Drehmomentbewertung bewerten.
Ermitteln Sie zunächst die normale Betriebslast und ermitteln Sie die maximale Kurzzeitlast. Dadurch lässt sich feststellen, ob die kontinuierliche Drehmomentbewertung ausreichend ist und ob bei bestimmten Bewegungsphasen ein Spitzendrehmoment erforderlich ist.
Zweitens definieren Sie den Betriebszyklus. Ein Aktuator, der zeitweise verwendet wird, kann anderen thermischen Bedingungen ausgesetzt sein als ein Aktuator, der kontinuierlich arbeitet oder häufig Bewegungen mit hohem Drehmoment ausführt.
Drittens bewerten Sie die mechanische Übertragungs- und Montagestruktur. Eine schlechte Ausrichtung, übermäßige Reibung und ungeeignete Lageranordnungen können das vom Aktuator benötigte Drehmoment erhöhen.
Viertens überprüfen Sie die Stromversorgung und die Antriebselektronik. Die 12-V- und 24-V-Konfigurationen sollten auf den entsprechenden Motortreiber und das entsprechende elektrische System abgestimmt sein. Stromkapazität, Verkabelung und thermische Bedingungen müssen ebenfalls berücksichtigt werden.
Führen Sie abschließend Tests unter repräsentativen Lasten durch. Anlaufverhalten, Dauerbetrieb, wiederholte Beschleunigung und Temperaturänderungen sollten alle bewertet werden, bevor die Aktuatorkonfiguration finalisiert wird.
Diese Schritte tragen dazu bei, sicherzustellen, dass der ausgewählte Aktuator innerhalb seines vorgesehenen Leistungsbereichs arbeitet, anstatt sich nur auf Spitzenspezifikationen zu verlassen.
VAXORs Ansatz zur kompakten Bewegungstechnologie
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte.
Das Unternehmen konzentriert sich auf kompakte Antriebssysteme, die Motordesign, Miniaturübertragungsmechanismen, Präzisionsfertigung und Bewegungssteuerungsanforderungen kombinieren.
Die Technologie-Roadmap umfasst Axialflussmotortechnologie, PCB/FPCB-Wicklung, optimiertes elektromagnetisches Design und Miniatur-Untersetzungsmechanismen. Diese Technologien sollen die technischen Herausforderungen bewältigen, die mit begrenztem Bauraum, hoher Drehmomentdichte, schneller Reaktion und Fertigungskonsistenz verbunden sind.
VAXOR wird von einem multidisziplinären Team mit Fachkenntnissen in den Bereichen Motordesign, Präzisionsfertigung, Bautechnik, Robotersteuerung und intelligente Fertigung unterstützt.
Das Team verfügt außerdem über Erfahrung in der Prototypenvalidierung, Pilotproduktion und Serienfertigung. Diese Kombination aus technischer Entwicklung und technischer Umsetzung ist wichtig für Mikroantriebsprodukte, bei denen ein Entwurf nicht nur die erforderliche Leistung nachweisen, sondern auch eine gleichbleibende Produktionsqualität erreichen muss.
Durch seinen Fokus auf kompakte und integrierte Bewegungslösungen bedient VAXOR Robotikunternehmen, Technologieunternehmen und Forschungseinrichtungen bei der Entwicklung intelligenter Geräte der nächsten Generation.
Abschluss
Bei der Auswahl von Aktuatoren für kompakte Robotersysteme ist das Gleichgewicht zwischen Dauer- und Spitzendrehmoment von entscheidender Bedeutung. Das kontinuierliche Drehmoment bestimmt die anhaltende Leistungsfähigkeit des Aktuators, während das Spitzendrehmoment zusätzliche Kapazität für vorübergehende Anforderungen wie Anfahren, Beschleunigen und Greifen bietet.
Keine der Spezifikationen sollte unabhängig betrachtet werden. Bei der tatsächlichen Auswahl müssen Betriebszyklen, thermische Bedingungen, Übersetzungsverhältnis, mechanische Belastungen und Steuerungsanforderungen berücksichtigt werden.
Der Φ16-mm-Mikrogelenkaktuator bietet bis zu 200 mNm Dauerdrehmoment und bis zu 400 mNm Anfangsdrehmoment in einem leichten Modul von 24,3–26,1 g. In Kombination mit den Übersetzungsoptionen 30:1 und 50:1, einem absoluten magnetischen Encoder und SPI-Kommunikation bietet es eine kompakte Bewegungslösung für geschickte Hände und hochintegrierte Robotersysteme.
Mit seinem Fokus auf Mikroantriebstechnologie und ingenieurorientierter Entwicklung entwickelt VAXOR weiterhin kompakte Aktuatorlösungen für Robotik und andere Präzisionsbewegungsanwendungen, bei denen Drehmoment, Gewicht und Integrationsanforderungen gemeinsam berücksichtigt werden müssen.