 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Die Entwicklung einer geschickten Roboterhand erfordert mehr als nur den Einbau von Motoren in kleine Räume. Jeder Finger muss sich innerhalb eines sinnvollen Bereichs bewegen, kontrollierte Kraft anwenden, auf Befehle reagieren und sich mit anderen Gelenken koordinieren und dabei strenge Größen- und Gewichtsgrenzen einhalten. Die Wahl des richtigen Aktuators ist daher ein wichtiger Schritt, um zu bestimmen, wie gut eine Roboterhand reale Aufgaben erfüllt, vom Greifen kleiner Objekte bis hin zum Manipulieren von Werkzeugen.
Ein geeigneter Φ16-mm-Mikrogelenkaktuator kann dabei helfen, diese Anforderungen zu erfüllen, indem er kompakte Abmessungen mit integrierter Bewegungssteuerung kombiniert. Für Ingenieure, die Roboterfinger entwickeln, sollte der Auswahlprozess Drehmomentanforderungen, Übersetzungsverhältnis, Positionsrückmeldung, Kommunikationsschnittstellen, elektrische Kompatibilität und mechanische Integration berücksichtigen. Eine frühzeitige Bewertung dieser Faktoren kann den Neukonstruktionsaufwand während der Prototypenentwicklung reduzieren und den Übergang zur Produktion vorhersehbarer machen.
Beginnen Sie mit den mechanischen Anforderungen jedes Fingergelenks
Nicht jedes Gelenk einer geschickten Hand erfüllt die gleiche Aufgabe. Ein Gelenk in der Nähe der Fingerbasis muss möglicherweise einen größeren Teil der Fingerstruktur bewegen, während ein distales Gelenk hauptsächlich die Ausrichtung der Fingerspitze steuern kann. Die Belastungen, Bewegungsbereiche und Reaktionsanforderungen können sich zwischen diesen Positionen erheblich unterscheiden.
Vor der Auswahl eines Aktuators sollten Ingenieure die mechanischen Anforderungen jeder Verbindung ermitteln. Zu den nützlichen Informationen gehören die Masse und Geometrie der beweglichen Komponenten, der Abstand zwischen der Gelenkachse und der ausgeübten Kraft, der erforderliche Winkelbereich und die erwartete Bewegungsgeschwindigkeit.
Das erforderliche Gelenkdrehmoment kann aus der externen Kraft und ihrem Momentarm abgeschätzt werden, wobei zusätzlich die Trägheit der beweglichen Komponenten, Reibung und Übertragungsverluste berücksichtigt werden. Das Design sollte auch den Unterschied zwischen dem Halten und Bewegen eines Objekts berücksichtigen. Während einer unbelasteten Bewegung benötigt ein Finger möglicherweise ein relativ geringes Drehmoment, beim Greifen eines Objekts oder beim Widerstand gegen eine äußere Störung jedoch wesentlich mehr.
Für eine kompakte Bauweise muss der Aktuator diese Anforderungen erfüllen, ohne zu viel des verfügbaren Fingervolumens zu beanspruchen. Neben der Nennleistung sollten auch die Montagegeometrie, die Kabelführung und die Verbindung zu benachbarten Verbindungen berücksichtigt werden.
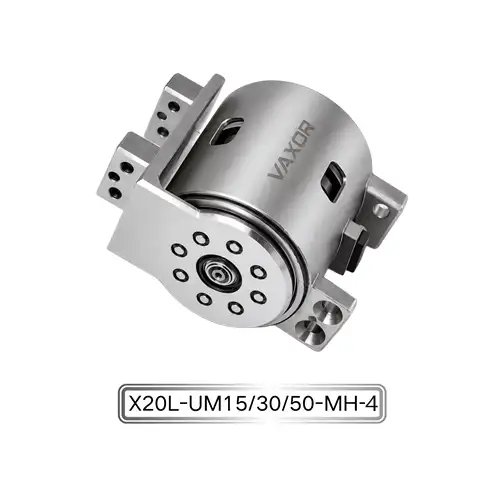
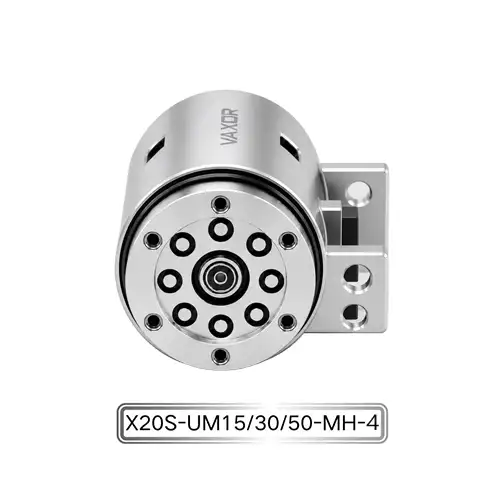
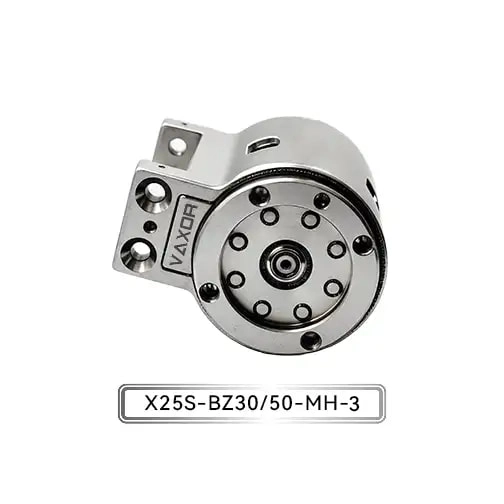
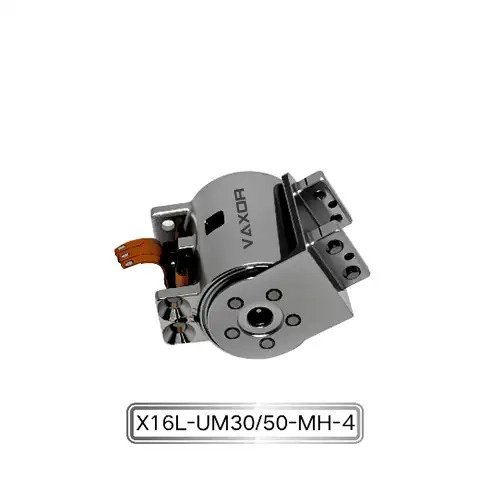
Der 16-mm-Mikrogelenkaktuator ist für hochintegrierte Robotersysteme und geschickte Hände konzipiert. Sein kompaktes Modulformat bietet einen Ausgangspunkt für die Bewertung, wie die Betätigung in begrenzte Gelenkräume integriert werden kann. Die endgültige Eignung hängt immer noch von den mechanischen Belastungen und Bewegungsanforderungen des jeweiligen Handdesigns ab.
Passen Sie das Dauerdrehmoment an die tatsächlichen Betriebslasten an
Das Drehmoment ist eine der wichtigsten Spezifikationen beim Vergleich von Gelenkaktuatoren, aber die Bedeutung der einzelnen Drehmomentwerte muss verstanden werden, bevor sie in einer Konstruktionsberechnung verwendet werden.
Das Modell X16S/L-UM30/50-MH-4 ist mit einem Dauerdrehmoment von bis zu 200 mNm und einem Anfangsdrehmoment von bis zu 400 mNm spezifiziert. Diese Zahlen beschreiben unterschiedliche Betriebsbedingungen und sollten nicht als gleichwertig betrachtet werden.
Das Dauerdrehmoment ist relevant für die Beurteilung der Belastung, die eine Verbindung über einen längeren Betriebszeitraum hinweg bewältigen muss, vorbehaltlich der vom Hersteller angegebenen Bedingungen. Das anfängliche Drehmoment beschreibt einen anderen Betriebspunkt und sollte nicht automatisch als Dauerleistungsfähigkeit interpretiert werden. Ingenieure sollten die genaue Definition, Dauer und Testbedingungen der anfänglichen Drehmomentspezifikation bestätigen, bevor sie diese zur Dimensionierung eines Mechanismus verwenden.
Stellen Sie sich ein Fingergelenk vor, das mehrere Sekunden oder länger gehalten werden muss. Das erforderliche Drehmoment sollte anhand der Dauerbetriebsfähigkeit bewertet werden, einschließlich der Auswirkungen der Motortemperatur, der Getriebeeffizienz und des vorgesehenen Arbeitszyklus. Wenn der Finger außerdem schnell beschleunigen oder einen kurzen Widerstandsanstieg überwinden muss, sollten seine vorübergehenden Drehmomentanforderungen separat bewertet werden.
Ein praktischer Auswahlprozess sollte drei Prüfungen umfassen:
Schätzen Sie das Drehmoment ab, das für die beabsichtigten Greif- und Manipulationsaufgaben erforderlich ist.
Berücksichtigen Sie Reibung, äußere Störungen und Schwankungen zwischen den Betriebsbedingungen.
Stellen Sie sicher, dass sowohl anhaltende als auch kurzzeitige Belastungen innerhalb der geltenden Stellantriebsgrenzen bleiben.
Vermeiden Sie es, eine Verbindung ausschließlich nach dem höchsten Drehmomentwert in einer Produktspezifikation zu dimensionieren. Ein zuverlässigerer Entwurf verwendet das im Normalbetrieb erforderliche Drehmoment als Ausgangspunkt und bewertet dann vorübergehende Anforderungen, Sicherheitsmargen und thermische Einschränkungen.
Wählen Sie das Übersetzungsverhältnis für die erforderliche Bewegung
Das Übersetzungsverhältnis beeinflusst das Verhältnis zwischen Motordrehung und Gelenkleistung. Ein höheres Untersetzungsverhältnis sorgt im Allgemeinen für eine größere Drehmomentvervielfachung bei gleichzeitiger Reduzierung der Ausgangsdrehzahl, obwohl das tatsächliche Ergebnis von den Motoreigenschaften und der Getriebeeffizienz abhängt.
Der Φ16-mm-Mikrogelenkaktuator ist mit den Übersetzungsoptionen 30:1 und 50:1 erhältlich. Diese Konfigurationen geben Ingenieuren die Möglichkeit, den Antrieb an unterschiedliche Gelenkanforderungen anzupassen, anstatt sich auf eine einzige Konfiguration für jeden Finger zu verlassen.
Ein Verhältnis von 30:1 kann eine Überlegung wert sein, wenn bei einer Verbindung ein Gleichgewicht zwischen Abtriebsgeschwindigkeit und Drehmoment erforderlich ist. Ein Übersetzungsverhältnis von 50:1 kann angemessen sein, wenn bei der Konstruktion mehr Wert auf die Drehmomentvervielfachung gelegt wird und die damit verbundene Reduzierung der Abtriebsdrehzahl berücksichtigt werden kann. Hierbei handelt es sich um allgemeine technische Überlegungen und nicht um garantierte Leistungsunterschiede für alle Betriebsbedingungen. Die relevanten Drehzahl-Drehmoment-Daten sollten für jede Konfiguration bestätigt werden.
Die Wahl hängt auch davon ab, wie die Roboterhand eingesetzt wird. Ein Finger, der für eine schnelle Neupositionierung konzipiert ist, kann andere Prioritäten haben als ein Finger, der einen festen Griff beibehält oder eine kontrollierte Manipulation gegen Widerstand durchführt.
Beim Vergleich der beiden Optionen sollten Ingenieure Folgendes bewerten:
Erforderliche Gelenkgeschwindigkeit und Winkelweg.
Erforderliches Drehmoment an der Abtriebswelle.
Beschleunigungs- und Verzögerungsanforderungen.
Übertragungseffizienz und mechanisches Spiel, sofern zutreffend.
Regelverhalten bei wechselnden Belastungen.
Es ist auch wichtig, das Steuerungssystem zu berücksichtigen. Ein Übersetzungsverhältnis, das die statischen Drehmomentanforderungen erfüllt, liefert möglicherweise nicht die gewünschte Bewegungszeit oder Reaktion auf Befehle. Das Testen sowohl des erforderlichen Ausgangsdrehmoments als auch des beabsichtigten Bewegungsprofils kann dabei helfen, festzustellen, welche Konfiguration geeignet ist.
Berücksichtigen Sie Positionsrückmeldung und Winkelgenauigkeit
Präzise Fingerbewegungen hängen vom gesamten Steuerungssystem ab, nicht nur von der mechanischen Struktur des Aktuators. Durch die Positionserfassung kann der Controller die Gelenkposition abschätzen und seine Befehle entsprechend dem gemessenen Zustand anpassen.
Der X16S/L-UM30/50-MH-4 nutzt einen absoluten magnetischen Encoder und spezifiziert eine Winkelgenauigkeit von bis zu 0,02°. Diese Fähigkeit kann für Anwendungen relevant sein, die eine kontrollierte Gelenkpositionierung erfordern, insbesondere wenn eine Roboterhand mehrere Finger koordinieren oder Objekte mit begrenztem Spielraum manipulieren muss.
Ein absoluter Encoder liefert Positionsinformationen bezogen auf eine definierte Winkelposition, das genaue Verhalten hängt jedoch von der Encoder-Implementierung und der Steuerungsarchitektur ab. Ingenieure sollten überprüfen, wie Positionsdaten vom Host-Controller initialisiert, übertragen und interpretiert werden. Sie sollten auch die Encoderauflösung von der Positionierungsgenauigkeit auf Systemebene unterscheiden.
Selbst wenn ein Aktuator über einen hochpräzisen Encoder verfügt, kann der gesamte Mechanismus durch mechanische Nachgiebigkeit, Montagetoleranzen, Spiel, strukturelle Verformung oder Kalibrierungsversätze zu Fehlern führen. Die tatsächliche Position der Fingerspitze hängt auch von der Geometrie der Fingerglieder und der kombinierten Bewegung mehrerer Gelenke ab.
Aus diesem Grund sollte die Validierung über die Überprüfung der Encoder-Messwerte hinausgehen. Ein nützlicher Prototypentest misst die Gelenkbewegung und, sofern möglich, die Positionierung der Fingerspitzen unter repräsentativen Belastungen. Durch die Wiederholung dieser Messungen an verschiedenen Positionen können mechanische Effekte sichtbar werden, die beim Test des Aktors allein nicht erkennbar sind.
Planen Sie die SPI-Kommunikationsschnittstelle frühzeitig
Die SPI-Kommunikationsschnittstelle des Aktors ist ein weiterer wichtiger Aspekt bei der Integration. Ingenieure sollten festlegen, wie der Aktuator mit der Hauptsteuerung kommuniziert und wie mehrere Gelenke innerhalb des verfügbaren Steuerzyklus verwaltet werden.
SPI ist eine synchrone serielle Kommunikationsschnittstelle, die üblicherweise für die Kommunikation zwischen elektronischen Geräten verwendet wird. Seine Implementierung erfordert Aufmerksamkeit auf Signalverbindungen, Taktkonfiguration, Timing und die elektrischen Eigenschaften der angeschlossenen Hardware. Die spezifische Befehlsstruktur und das Kommunikationstiming des Aktors sollten der technischen Dokumentation entnommen werden und nicht dem allgemeinen SPI-Standard entnommen werden.
Bei einer mehrgelenkigen Roboterhand sollte die Kommunikationsplanung mehr umfassen als nur die Frage, ob der Controller Positionsdaten lesen kann. Das Designteam sollte die für koordinierte Bewegungen erforderliche Aktualisierungsrate, die für die Verarbeitung von Befehlen erforderliche Zeit, die Fehlererkennung und den Umgang mit Kommunikationsunterbrechungen berücksichtigen.
Eine nützliche Integrationscheckliste umfasst:
Bestätigen Sie die elektrische Kompatibilität des Controllers mit der Aktuatorschnittstelle.
Überprüfen Sie die Signalverbindungen und den Kommunikationszeitpunkt anhand der Produktdokumentation.
Testen Sie das Lesen der Positionsdaten und die Befehlsausführung mit einem Aktuator, bevor Sie die Skalierung durchführen.
Messen Sie Kommunikationsverzögerungen bei der vorgesehenen Kontrollauslastung.
Definieren Sie, wie das System auf fehlende Daten oder Kommunikationsfehler reagiert.
Diese Prüfungen können Integrationsprobleme erkennen, bevor mehrere Aktuatoren in einer dicht gepackten Handstruktur installiert werden. Sie tragen auch dazu bei, dass das Kommunikationsdesign die beabsichtigte Bewegungssteuerungsstrategie unterstützt.
Berücksichtigen Sie Gewicht und Einbauraum
Eine geschickte Hand enthält oft mehrere Aktuatoren, strukturelle Verbindungen, Sensoren, Verkabelungen und Schutzkomponenten. Selbst ein kleiner Unterschied im Gewicht oder in der Größe der einzelnen Module kann das endgültige Design beeinflussen, insbesondere wenn die Hand an einem leichten Roboterarm montiert werden muss.
Das angegebene Gewicht des Φ16-mm-Mikrogelenkaktuators beträgt je nach Konfiguration 24,3–26,1 g. Ingenieure sollten bei der Berechnung der Gesamtmasse der Hand das Gewicht der ausgewählten Version verwenden und sich nicht auf einen einzigen ungefähren Wert verlassen.
Das Gewicht spielt nicht nur wegen der Gesamtzuladung eine Rolle. Die Platzierung des Aktuators beeinflusst die Trägheit der sich bewegenden Fingersegmente. Zusätzliche Masse weiter entfernt von einer Gelenkachse kann das für die Beschleunigung erforderliche Drehmoment erhöhen und die Reaktion des Mechanismus verändern. Dies kann zu einer Rückkopplungsschleife im Design führen: Eine schwerere Baugruppe erfordert ein höheres Drehmoment, was sich auf die Wahl der Aktuatorkonfiguration und der Stützstruktur auswirken kann.
Die mechanische Integration sollte auch Montageabstände, Zugang zu Befestigungselementen, Verkabelungspfade, Steckerausrichtung und Platz für Montage und Wartung umfassen. Eine CAD-Passformprüfung kann Interferenzen zwischen benachbarten Modulen, Fingerverbindungen und Kabeln aufdecken, bevor ein physischer Prototyp hergestellt wird.
Sobald das Layout festgelegt ist, kann ein physisches Modell oder ein früher Prototyp verwendet werden, um zu bestätigen, dass die Aktuatoren wie geplant installiert und gewartet werden können. Dies ist besonders wertvoll, wenn mehrere Gelenke in eine schmale Finger- oder Handflächenstruktur passen müssen.
Validieren Sie den Aktuator in einer vollständigen Fingerbaugruppe
Spezifikationen sind für die Auswahl geeigneter Aktuatoren unerlässlich, sie können jedoch nicht vollständig vorhersagen, wie sich ein Gelenk in der fertigen Hand verhält. Ein Prototypentest sollte daher den Aktuator unter Bedingungen bewerten, die seine beabsichtigte Anwendung widerspiegeln.
Beginnen Sie mit grundlegenden Funktionsprüfungen, einschließlich Einschaltverhalten, Kommunikation, Positionsrückmeldung und unbelasteter Bewegung. Führen Sie als Nächstes repräsentative mechanische Belastungen ein und bewerten Sie die Geschwindigkeit, den Drehmomentbedarf, die Bewegungskonsistenz und die Temperatur der Verbindung während des vorgesehenen Betriebszyklus.
Für eine geschickte Hand sollte der Test auch das wiederholte Greifen und Loslassen umfassen. Der Finger sollte an verschiedenen Gelenkpositionen und unter verschiedenen Objektgrößen oder Widerstandsniveaus beurteilt werden. Diese Tests können Probleme im Zusammenhang mit mechanischen Störungen, Lastverteilung, Bewegungskoordination oder Controller-Abstimmung aufdecken.
Zu den nützlichen Messungen gehören:
Gelenkbewegungszeit und Positionsreaktion.
Ausgangsverhalten bei repräsentativer Belastung.
Stromverbrauch und Temperatur bei wiederholtem Betrieb.
Wiederholbarkeit des beabsichtigten Bewegungsablaufs.
Kommunikationssicherheit im Mehrgelenkbetrieb.
Bei Dauertests wurde mechanischer Verschleiß oder Lockerheit beobachtet.
Der Testplan sollte den erwarteten Arbeitszyklus und die erwartete Umgebung widerspiegeln. Wenn die Hand häufig wiederkehrende Aufgaben ausführt, reicht eine kurze Demonstration nicht aus, um eine langfristige Zuverlässigkeit sicherzustellen. Dauertests und Inspektionen sollten entsprechend den Leistungs- und Lebensdaueranforderungen des Projekts geplant werden.
Zusammenarbeit mit einem Micro-Drive-Technologiepartner
Die Auswahl eines Aktuators für eine geschickte Hand erfordert oft die Koordination zwischen mechanischem Design, Motortechnik, eingebetteter Steuerung und Fertigung. Ein Lieferant mit Erfahrung in diesen Bereichen kann dem Entwicklungsteam dabei helfen, Spezifikationen zu klären und die Machbarkeit des Übergangs von einem Prototyp zu einer wiederholbaren Produktion zu beurteilen.
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte. Sein technischer Ansatz kombiniert Motordesign, Präzisionsfertigung, Robotersteuerung, Strukturdesign und intelligente Fertigung.
Das Unternehmen entwickelt außerdem kompakte Bewegungslösungen unter Verwendung von Technologien wie Axialflussmotoren, PCB/FPCB-Wicklung, optimiertem elektromagnetischem Design und Miniaturuntersetzungsmechanismen. Sein Team arbeitet in den Bereichen technische Entwicklung und Produktionsimplementierung, wobei der Schwerpunkt auf der Weiterentwicklung der Hochleistungs-Mikroantriebstechnologie von der Prototypenvalidierung hin zur skalierbaren Fertigung liegt.
Bei der Evaluierung eines Moduls für eine Roboterhand sollten die Ingenieurteams die beabsichtigte Anwendung, gemeinsame Belastungsschätzungen, Zielgeschwindigkeit, Bewegungsbereich, Spannungsanforderungen, Steuerungsarchitektur und Installationsbeschränkungen mitteilen. Sie sollten auch bestätigen, welche Spezifikationen genau für das jeweilige Modell und Übersetzungsverhältnis gelten.
Für den Φ16-mm-Mikrogelenkaktuator liefert die Kombination aus einer 12-V- oder 24-V-Versorgungsoption, Übersetzungsverhältnissen von 30:1 oder 50:1, einem absoluten magnetischen Encoder und SPI-Kommunikation mehrere Schlüsselparameter für diese Bewertung. Die endgültige Entscheidung sollte auf einer verifizierten technischen Dokumentation und Prototypentests unter den vorgesehenen Betriebsbedingungen basieren.
Abschließende Checkliste für die Auswahl eines Fingergelenk-Aktuators
Bevor Sie einen Aktuator für eine geschickte Hand fertigstellen, überprüfen Sie die folgenden Punkte:
Mechanische Belastung: Schätzen Sie das erforderliche Drehmoment, einschließlich Reibung, Beschleunigung und externer Kräfte.
Drehmomentbewertung: Unterscheiden Sie das Dauerdrehmoment vom Anfangsdrehmoment und bestätigen Sie deren spezifizierte Betriebsbedingungen.
Übersetzungsverhältnis: Vergleichen Sie die erforderliche Ausgangsdrehzahl und das erforderliche Drehmoment für die Optionen 30:1 und 50:1.
Positionsrückmeldung: Bestätigen Sie das Encoderverhalten, die Genauigkeitsspezifikationen, die Kalibrierungsanforderungen und die Controller-Kompatibilität.
Kommunikation: Validieren Sie die elektrischen SPI-Verbindungen, das Timing und die Datenverarbeitung.
Größe und Gewicht: Überprüfen Sie den Modulabstand, die gesamte Handmasse, die Kabelführung und den Zugang zur Baugruppe.
Wärme- und Dauerleistung: Testen Sie den Aktuator bei repräsentativen, sich wiederholenden Aufgaben.
Produktionsbereitschaft: Bestätigen Sie die Dokumentation, Konfigurationsdetails und Validierungsanforderungen, bevor Sie das Design skalieren.
Die Auswahl eines geeigneten Mikrogelenkaktuators ist eine technische Entscheidung auf Systemebene. Drehmoment, Übersetzungsverhältnis, Rückmeldung, Kommunikation, Gewicht und mechanische Anordnung müssen zusammenarbeiten, um die erforderliche Fingerbewegung bereitzustellen. Durch die Bewertung dieser Faktoren vor der endgültigen Integration können Entwickler vermeidbare Neukonstruktionen reduzieren und eine stärkere technische Grundlage für zuverlässige, geschickte Roboterhände schaffen.
Der Φ16-mm-Mikrogelenkaktuator bietet ein kompaktes Bewegungsmodul mit definiertem Drehmoment, Übersetzungsverhältnis, Encoder und Kommunikationsoptionen für diese Bewertung. Durch die Zusammenarbeit mit VAXOR und die Validierung der ausgewählten Konfiguration anhand realer Anwendungslasten können Ingenieurteams feststellen, ob das Modul die Anforderungen ihrer Roboterhand erfüllt.