 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Bei der Wahl eines Übersetzungsverhältnisses für ein Robotergelenk geht es nicht nur um die Maximierung des Ausgangsdrehmoments. Das Verhältnis beeinflusst auch die Gelenkgeschwindigkeit, Beschleunigung, Reaktionsfähigkeit und die Art und Weise, wie der Aktuator mit der mechanischen Last interagiert. Ein Verhältnis, das für einen langsamen, kraftorientierten Mechanismus gut funktioniert, ist möglicherweise nicht für ein Gelenk geeignet, das eine schnelle Neupositionierung oder häufige Richtungsänderungen erfordert.
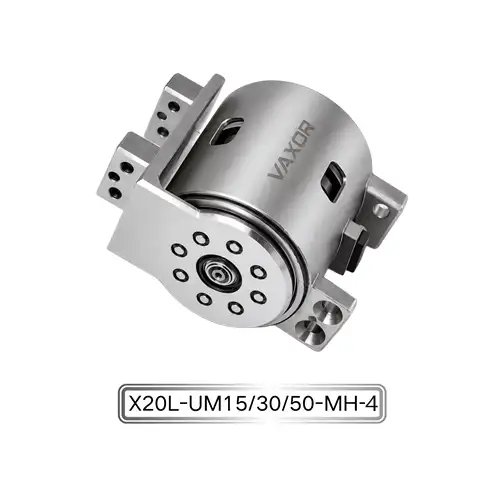
Für Ingenieure, die kompakte Roboterarme, geschickte Hände und automatisierte Mechanismen entwickeln, kann die frühzeitige Auswahl der richtigen Konfiguration die Entwicklung der Bewegungssteuerung vereinfachen und den Bedarf an mechanischer Neukonstruktion verringern. Der Φ20-mm-Mikrogelenkaktuator bietet Übersetzungsoptionen von 15:1, 30:1 und 50:1 und ermöglicht es Ingenieuren, verschiedene Kombinationen von Ausgangsgeschwindigkeit und Drehmoment innerhalb eines kompakten Gelenkmoduls zu bewerten.
Das am besten geeignete Verhältnis hängt von den tatsächlichen Anwendungsanforderungen ab, einschließlich der erforderlichen Bewegungszeit, der externen Last, dem Arbeitszyklus, der verfügbaren Stromversorgung und der Steuerungsstrategie. Das Verständnis dieser Faktoren hilft dabei, den Verhältnisauswahlprozess zu einer praktischen technischen Entscheidung zu machen und nicht nur einen Vergleich von Zahlen durchzuführen.
Wie sich das Übersetzungsverhältnis auf die Gelenkleistung auswirkt
Eine Übersetzung beschreibt das Verhältnis zwischen der Drehzahl des Motors und der Leistung des Getriebes. Bei einem Untersetzungsantrieb dreht sich der Motor schneller als die Abtriebswelle. Die Untersetzung trägt dazu bei, die Rotationseigenschaften des Motors in eine passendere Kombination aus Drehzahl und Drehmoment für den angetriebenen Mechanismus umzuwandeln.
Im Allgemeinen sorgt ein höheres Untersetzungsverhältnis für eine größere Drehmomentvervielfachung bei gleichzeitiger Reduzierung der Ausgangsdrehzahl. Ein niedrigeres Übersetzungsverhältnis ermöglicht eine schnellere Drehung des Ausgangs bei einer gegebenen Motordrehzahl, sorgt jedoch für eine geringere Drehmomentvervielfachung. Das tatsächliche Ausgangsdrehmoment und die tatsächliche Drehzahl hängen auch von der Motorleistung, der Getriebeeffizienz, der Reibung und den Betriebsbedingungen ab.
Bei einem Mikrogelenkaktuator können diese Unterschiede Einfluss darauf haben, wie ein Robotermechanismus sich in Bewegung setzt, beschleunigt, seine Position beibehält und auf sich ändernde Lasten reagiert.
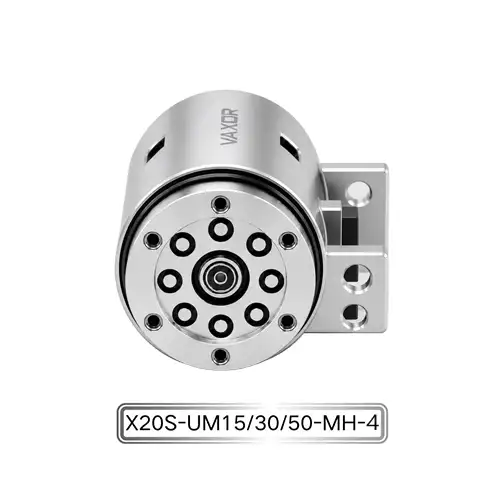
Der Φ20-mm-Mikrogelenkaktuator, Modell X20S/L-UM15/30/50-MH-4, ist mit drei Untersetzungsverhältnissen erhältlich: 15:1, 30:1 und 50:1. Anstatt davon auszugehen, dass ein Übersetzungsverhältnis für jede Anwendung geeignet ist, sollten Ingenieure jede Konfiguration mit der beabsichtigten Gelenkbewegung und dem Lastprofil vergleichen.
Beispielsweise kann bei einem Gelenk, das sich schnell zwischen Positionen bewegen muss, die Abtriebsgeschwindigkeit und die Beschleunigung Vorrang haben. Bei einem Gelenk, das eine größere Last tragen muss, wird möglicherweise mehr Wert auf die Drehmomentkapazität gelegt. Ein Mechanismus, der beide Anforderungen vereint, erfordert möglicherweise einen Kompromiss zwischen Geschwindigkeit, Drehmoment und Steuerungsreaktion.
Das Ziel besteht darin, ein Übersetzungsverhältnis zu wählen, das die gesamten Betriebsanforderungen erfüllt, und nicht nur die höchste verfügbare Untersetzung.
Wenn ein Übersetzungsverhältnis von 15:1 Sinn macht
Ein Verhältnis von 15:1 lohnt sich, wenn Ausgangsgeschwindigkeit und schnelle Bewegung wichtige Designprioritäten sind. Da die Untersetzung geringer ist als bei den 30:1- und 50:1-Alternativen, ermöglicht sie im Allgemeinen eine höhere Ausgangsdrehzahl bei gegebener Motordrehzahl.
Dies kann bei Robotergelenken nützlich sein, die häufige Neupositionierungen durchführen, sich über relativ große Winkelbereiche bewegen oder Bewegungsabläufe innerhalb einer begrenzten Zeit abschließen müssen.
Mögliche Anwendungen umfassen leichte Robotermechanismen, sich schnell bewegende Gelenkkomponenten und Gelenke, die mit vergleichsweise geringen äußeren Belastungen arbeiten. Die endgültige Wahl sollte jedoch von der tatsächlichen Drehzahl-Drehmoment-Leistung des Aktuators abhängen und nicht nur vom Übersetzungsverhältnis.
Bei der Beurteilung der 15:1-Konfiguration sollten Ingenieure mehrere Faktoren prüfen:
Ob die Ausgangsgeschwindigkeit der erforderlichen Bewegungszeit entspricht.
Ob das verfügbare Drehmoment beim Beschleunigen und im Dauerbetrieb ausreicht.
Ob der Mechanismus Laständerungen ohne übermäßige Geschwindigkeitsschwankungen tolerieren kann.
Ob der Controller das erforderliche Bewegungsprofil erreichen kann.
Ob die ausgewählte Konfiguration bei wiederholten Bewegungen innerhalb ihrer Betriebsgrenzen bleibt.
Ein niedrigeres Verhältnis garantiert nicht automatisch eine schnellere Bewegung in der realen Welt. Bei zu hoher Belastung kann es sein, dass der Motor das Gelenk nicht wie erwartet beschleunigt. Auch äußere Reibung, Trägheit und Übertragungsverluste können die Leistung einschränken.
Aus diesem Grund sollte die 15:1-Option unter dem tatsächlichen Last- und Bewegungsprofil getestet werden, bevor sie für ein Produktionsdesign finalisiert wird.
Warum ein Verhältnis von 30:1 ein nützlicher Mittelweg sein kann
Ein Verhältnis von 30:1 bietet eine Zwischenoption zwischen der niedrigeren Untersetzung von 15:1 und der höheren Untersetzung von 50:1. Dies kann eine Überlegung wert sein, wenn eine Anwendung ein Gleichgewicht zwischen Abtriebsgeschwindigkeit und Drehmomentvervielfachung erfordert.
Viele Robotermechanismen kombinieren verschiedene Bewegungsarten. Ein Gelenk muss sich möglicherweise schnell neu positionieren, wenn es entlastet ist, aber auch ein ausreichendes Drehmoment bereitstellen, wenn es mit einem Objekt interagiert. Die Wahl eines Zwischenverhältnisses kann eine Möglichkeit sein, diesen Kompromiss zu bewerten.
Beispielsweise muss sich ein Gelenkmechanismus möglicherweise zwischen programmierten Positionen bewegen und gleichzeitig eine vorhersehbare Leistung beibehalten, wenn sich seine äußere Last ändert. In diesem Fall sollten Ingenieure die erwartete Geschwindigkeit unter Last, die Beschleunigungszeit und das erforderliche Ausgangsdrehmoment vergleichen, anstatt sich nur auf das Nennübersetzungsverhältnis zu verlassen.
Die 30:1-Konfiguration kann anhand der folgenden Fragen bewertet werden:
Erreicht das Gelenk innerhalb der geforderten Zeit seine Zielposition?
Reicht das verfügbare Drehmoment für die vorgesehene Arbeitslast aus?
Kann der Aktor bei Laständerungen angemessen reagieren?
Unterstützt die Konfiguration die erforderliche Häufigkeit wiederholter Bewegungen?
Ist das Bewegungsprofil erreichbar, ohne die Betriebsgrenzen des Aktors zu überschreiten?
Anhand dieser Fragen lässt sich feststellen, ob das Zwischenverhältnis das gewünschte Gleichgewicht für die Anwendung bietet. Die Antwort sollte auf gemessenen oder vom Hersteller bereitgestellten Leistungsdaten für die ausgewählte Konfiguration basieren.
Wann sollte ein Übersetzungsverhältnis von 50:1 in Betracht gezogen werden?
Ein Verhältnis von 50:1 lohnt sich, wenn die Drehmomentvervielfachung eine höhere Priorität hat als die maximale Abtriebsdrehzahl. Im Vergleich zu niedrigeren Untersetzungsverhältnissen verringert eine höhere Untersetzung im Allgemeinen die Abtriebsgeschwindigkeit und erhöht gleichzeitig das am Abtrieb für ein bestimmtes Motordrehmoment verfügbare Drehmoment, abhängig von der Getriebeeffizienz und den Betriebsgrenzen.
Dies kann für Gelenke relevant sein, die sich gegen größeren Widerstand bewegen, anspruchsvolle mechanische Belastungen bewältigen oder eine kontrollierte Bewegung bei vergleichsweise niedrigen Ausgangsgeschwindigkeiten erfordern.
Allerdings ist eine höhere Untersetzung für eine kraftorientierte Anwendung nicht automatisch die beste Wahl. Der Konstrukteur muss außerdem Beschleunigung, Umkehrverhalten, Übertragungseigenschaften und die erforderliche Reaktion auf Steuerbefehle berücksichtigen.
Ein hohes Verhältnis kann die Ausgangsgeschwindigkeit für Anwendungen begrenzen, die eine schnelle Bewegung erfordern. Es kann sich auch auf das Verhalten des Systems bei häufigen Richtungsänderungen auswirken. Die relevanten Leistungsmerkmale sollten daher anhand der technischen Daten des Aktors und repräsentativer Tests bewertet werden.
Für den Φ20-mm-Mikrogelenkaktuator kann die 50:1-Option mit den anderen Verhältnissen verglichen werden, die die gleichen Last- und Bewegungsanforderungen verwenden. Dadurch kann festgestellt werden, ob die zusätzliche Reduzierung einen sinnvollen Nutzen für den beabsichtigten Mechanismus darstellt.
Der Vergleich sollte sich auf die tatsächliche Ausgangsdrehzahl, das Drehmoment unter Last, die Reaktionszeit und das thermische Verhalten während des erforderlichen Arbeitszyklus konzentrieren.
Vergleichen Sie die Verhältnisse unter Verwendung derselben Betriebsanforderungen
Der zuverlässigste Weg, ein Übersetzungsverhältnis auszuwählen, besteht darin, alle verfügbaren Konfigurationen mit einem einheitlichen Satz von Anforderungen zu vergleichen. Der Vergleich eines Verhältnisses bei leichter Belastung mit einem anderen bei schwerer Belastung kann zu irreführenden Schlussfolgerungen führen.
Beginnen Sie mit der Definition der erforderlichen Abtriebsdrehzahl und des erforderlichen Drehmoments. Schätzen Sie dann die Trägheit der angetriebenen Komponenten, die erforderliche Beschleunigungszeit und die Häufigkeit wiederholter Bewegungen ab. Diese Werte bieten eine praktische Grundlage zur Bewertung der verschiedenen Konfigurationen.
Die folgende Tabelle fasst die allgemeinen zu untersuchenden Kompromisse zusammen.
| Auswahlfaktor | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Allgemeine Reduktionsstufe | Untere | Dazwischenliegend | Höher |
| Ausgangsgeschwindigkeitspotenzial | Generell höher | Dazwischenliegend | Im Allgemeinen niedriger |
| Drehmomentvervielfachung | Im Allgemeinen niedriger | Dazwischenliegend | Generell höher |
| Hauptpriorität der Bewertung | Geschwindigkeit und Beschleunigung | Gleichgewicht von Geschwindigkeit und Drehmoment | Drehmomentanforderungen und Betrieb bei niedrigerer Drehzahl |
| Schlüsselvalidierung | Beladene Geschwindigkeit und Beschleunigung | Gesamtbewegungsprofil | Drehmoment, Reaktion und Betriebsgrenzen |
Hierbei handelt es sich um allgemeine Merkmale von Untersetzungsverhältnissen und nicht um gemessene Leistungsbewertungen für diesen spezifischen Aktuator. Die tatsächlichen Ausgangswerte hängen vom Motor, der Getriebeeffizienz, der Steuerung und den Betriebsbedingungen ab.
Ingenieure sollten die relevanten Drehzahl-Drehmoment-Kurven und konfigurationsspezifischen Leistungsdaten anfordern, bevor sie eine endgültige Auswahl treffen.
Berücksichtigen Sie das Dauerdrehmoment und das Anfangsdrehmoment
Bei der Auswahl des Übersetzungsverhältnisses muss auch die Art der Belastung berücksichtigt werden, der das Gelenk ausgesetzt ist. An einen Mechanismus, der kurzzeitig auf einen hohen Widerstand stößt, können andere Anforderungen gestellt werden als an einen Mechanismus, der über einen langen Betriebszyklus eine Last aufrechterhält.
Die Antriebsserie X20 spezifiziert ein Dauerdrehmoment von bis zu 450 mNm und ein Anfangsdrehmoment von bis zu 800 mNm. Hierbei handelt es sich um maximal angegebene Werte, von denen ohne Bestätigung durch die entsprechende technische Dokumentation nicht angenommen werden sollte, dass sie für jedes Übersetzungsverhältnis oder jeden Betriebszustand identisch gelten.
Das kontinuierliche Drehmoment ist wichtig, wenn die Leistung unter anhaltenden Betriebslasten abgeschätzt werden soll. Das anfängliche Drehmoment bezieht sich auf einen anderen Betriebszustand und seine genaue Definition und zulässige Dauer sollte mit dem Hersteller abgeklärt werden.
Für eine praktische Auswahl sollten Ingenieure die Last in mindestens drei Kategorien einteilen:
Stationäre Last: Das im Normalbetrieb erforderliche Drehmoment.
Beschleunigungslast: Das zusätzliche Drehmoment, das benötigt wird, um die Geschwindigkeit der bewegten Komponenten zu ändern.
Transiente Belastung: Kurzzeitige Widerstandserhöhungen bei bestimmten Aufgaben.
Unter diesen Bedingungen muss der Aktuator die tatsächlichen Anforderungen der Anwendung erfüllen. Es reicht nicht aus, ein Übersetzungsverhältnis basierend auf einem maximalen Drehmomentwert auszuwählen, wenn der Mechanismus die erforderliche Geschwindigkeit nicht aufrechterhalten oder nicht innerhalb seiner thermischen Grenzen arbeiten kann.
Das gewählte Verhältnis sollte daher anhand eines repräsentativen Bewegungsablaufs und nicht anhand einer einzelnen statischen Belastungsmessung validiert werden.
Berücksichtigen Sie Spannungs- und Steuerungsanforderungen
Die X20-Antriebsserie unterstützt 12-V-, 24-V- und 48-V-Versorgungsoptionen. Diese Optionen können bei der Integration des Gelenks in Robotersysteme mit unterschiedlichen Leistungsarchitekturen relevant sein, die verfügbare Spannung muss jedoch für das jeweilige Modell und die erworbene Konfiguration bestätigt werden.
Die Stromversorgung, der Motortreiber und das Steuerungssystem sollten gemeinsam bewertet werden. Ingenieure sollten die elektrische Kompatibilität, die Stromkapazität, die Schutzanforderungen und die Fähigkeit des Controllers überprüfen, das erforderliche Bewegungsprofil bereitzustellen.
Der Aktuator verfügt außerdem über einen absoluten magnetischen Encoder und SPI-Kommunikation. Der Encoder liefert eine Positionsrückmeldung, während die SPI-Schnittstelle die Kommunikation mit einem kompatiblen Steuerungssystem unterstützt. Der genaue Kommunikationszeitpunkt, die Befehlsstruktur und das Positionsdatenformat sollten der Dokumentation des Herstellers entnommen werden.
Übersetzungsverhältnis und Feedback-Steuerung sollten nicht als unabhängige Entscheidungen behandelt werden. Das gewählte Verhältnis beeinflusst das Verhältnis zwischen Motorbewegung und Gelenkleistung, während das Steuerungssystem bestimmt, wie der Aktuator Positions- und Bewegungsbefehlen folgt.
Messen Sie beim Prototypentest die Ausgangsbewegungszeit, die Positionsreaktion, den Stromverbrauch und die Leistung unter repräsentativen Lasten. Wenn mehrere Gelenke zusammenarbeiten, testen Sie das Kommunikations- und Stromversorgungssystem unter der erwarteten kombinierten Arbeitsbelastung.
Bewerten Sie Platz, Gewicht und mechanische Integration
Das X20-Modul misst Φ20 mm × 20 mm und hat je nach Konfiguration einen spezifizierten Gewichtsbereich von 37,2–41,6 g. Aufgrund dieser Merkmale ist die Installationsplanung ein wichtiger Bestandteil des Auswahlprozesses.
Vor der Auswahl eines Verhältnisses sollten Ingenieure sicherstellen, dass das Modul in den verfügbaren Raum passt und dass seine Montageanordnung mit der umgebenden Struktur kompatibel ist. Die Konstruktion sollte außerdem ausreichend Freiraum für Anschlüsse, Kabel, Befestigungselemente und Wartungszugang bieten.
Das Gewicht kann die Trägheit des gesamten Mechanismus beeinflussen, insbesondere wenn ein Aktuator an einem beweglichen Arm oder nahe dem Ende einer Roboterstruktur installiert ist. Zusätzliche Masse kann das Drehmoment erhöhen, das zum Beschleunigen vorgelagerter Gelenke erforderlich ist. Daher sollte der Aktuator als Teil des gesamten mechanischen Systems bewertet werden.
Der Φ20-mm-Mikrogelenkaktuator verwendet eine Axialflussmotorarchitektur. VAXOR gibt an, dass diese Architektur eine über 30 % höhere Drehmomentdichte als herkömmliche Designs liefert. Bei der Beurteilung dieses Anspruchs für eine bestimmte Anwendung sollten Ingenieure die entsprechende Vergleichsbasis bestätigen und feststellen, wie die Leistung des Moduls zu den Platz-, Massen- und Lastanforderungen des gesamten Systems passt.
Eine Überprüfung des CAD-Layouts und anschließende physische Prototypentests können dabei helfen, mechanische Störungen, Ausrichtungsprobleme und unerwartete Belastungen zu erkennen, bevor der Entwurf in die Produktion übergeht.
Validieren Sie das ausgewählte Verhältnis durch Prototypentests
Berechnungen können die Auswahl einschränken, es sind jedoch Tests erforderlich, um festzustellen, ob die ausgewählte Konfiguration den tatsächlichen Anwendungsanforderungen entspricht.
Beginnen Sie mit der vorgesehenen Versorgungsspannung, Steuerung, Montagestruktur und mechanischen Belastung. Erfassen Sie die Ausgangsgeschwindigkeit, Bewegungszeit, den Stromverbrauch und die Temperatur während repräsentativer Betriebszyklen.
Als nächstes testen Sie Beschleunigung, Verzögerung, wiederholte Richtungsänderungen und Änderungen der externen Last. Bei Robotermechanismen ist es außerdem sinnvoll, die Leistung des Aktuators während des gesamten Bewegungsablaufs zu bewerten, anstatt jede Bewegung einzeln zu testen.
Ein praktischer Validierungsprozess sollte Folgendes umfassen:
Bestätigen, dass Modul und Controller kompatibel sind.
Messung der Ausgangsgeschwindigkeit und Bewegungszeit unter Last.
Überprüfung des Drehmomentbedarfs bei Beschleunigung und Dauerbetrieb.
Überwachung von Strom und Temperatur während des gesamten Arbeitszyklus.
Auswertung der Positionsrückmeldung und Reaktion auf Steuerbefehle.
Wiederholen Sie den Test, um die Konsistenz unter vergleichbaren Bedingungen zu überprüfen.
Wenn mehr als ein Übersetzungsverhältnis geeignet erscheint, testen Sie die Alternativen mit derselben mechanischen Belastung und demselben Bewegungsprofil. Dies bietet eine faire Vergleichsbasis und hilft dabei, die Konfiguration zu ermitteln, die die Anforderungen des Projekts am besten erfüllt.
Zusammenarbeit mit einem Micro-Drive-Technologiepartner
Die Auswahl des richtigen Übersetzungsverhältnisses erfordert häufig eine Koordination zwischen Maschinenbau, Motordesign und Steuerungsentwicklung. Ein Partner für Mikroantriebstechnologie kann dabei helfen, Konfigurationsunterschiede zu klären und die technischen Daten zu ermitteln, die für eine zuverlässige Entscheidung erforderlich sind.
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte. Seine technischen Kompetenzen umfassen Motordesign, Präzisionsfertigung, Strukturdesign, Robotersteuerung und intelligente Fertigung.
Die Technologie-Roadmap des Unternehmens umfasst Axialflussmotortechnologie, PCB/FPCB-Wicklung, elektromagnetisches Design und Miniatur-Untersetzungsmechanismen. VAXOR konzentriert sich auch auf die technische Umsetzung von der Prototypenvalidierung und der Pilotproduktion bis hin zur Serienlieferung.
Wenn Sie ein Projekt besprechen, geben Sie die erforderliche Ausgangsgeschwindigkeit, die Anforderungen an das Dauer- und Übergangsdrehmoment, die Lastträgheit, den Bewegungszyklus, die Versorgungsspannung, die Steuerschnittstelle und die Installationsbeschränkungen an. Mithilfe dieser Angaben kann der Lieferant dabei helfen, die relevante Konfiguration zu identifizieren und zu klären, welche Leistungsdaten überprüft werden müssen.
Der Φ20-mm-Mikrogelenkaktuator, Modell X20S/L-UM15/30/50-MH-4, bietet drei Übersetzungsverhältnisoptionen, mehrere Spannungsoptionen, einen absoluten magnetischen Encoder und SPI-Kommunikation. Durch den Vergleich der Verhältnisse mit der tatsächlichen Belastung und die Validierung des ausgewählten Moduls in einem Prototyp können Ingenieure eine fundiertere Entscheidung für ihr Robotergelenkdesign treffen.
Checkliste für die endgültige Auswahl
Bevor Sie ein Übersetzungsverhältnis festlegen, überprüfen Sie Folgendes:
Erforderliche Ausgangsgeschwindigkeit: Bestimmen Sie, wie schnell das Gelenk seine Bewegung abschließen muss.
Drehmomentbedarf: Separate stationäre, Beschleunigungs- und transiente Lasten.
Übersetzungsverhältnis: Vergleichen Sie 15:1, 30:1 und 50:1 bei gleichen Betriebsanforderungen.
Stromversorgung: Bestätigen Sie die verfügbare Spannung und Kompatibilität mit der ausgewählten Konfiguration.
Feedback und Kommunikation: Überprüfen Sie die Anforderungen an die Encoder-Integration und die SPI-Kommunikation.
Mechanisches Layout: Überprüfen Sie den Montageraum, das Gewicht, die Verkabelung und die umgebenden Komponenten.
Betriebszyklus: Wiederholte Bewegung, Stromverbrauch und Temperatur auswerten.
Leistungsdaten: Bestätigen Sie konfigurationsspezifische Spezifikationen vor der endgültigen Freigabe.
Es gibt kein allgemeingültiges Übersetzungsverhältnis für jedes Robotergelenk. Die beste Wahl ist diejenige, die die Geschwindigkeits-, Drehmoment-, Steuerungs- und Betriebsanforderungen der Anwendung erfüllt, ohne an anderer Stelle im System unnötige Kompromisse einzugehen.
Durch den Vergleich der Optionen 15:1, 30:1 und 50:1 durch einen konsistenten Engineering-Prozess können Entwickler eine Konfiguration basierend auf den tatsächlichen Leistungsanforderungen auswählen. Der Φ20mm Micro Joint Actuator bietet eine nützliche Plattform für diese Bewertung, während die Zusammenarbeit mit VAXOR dabei helfen kann, Spezifikationen zu klären und den Weg vom Prototypentest bis zur Produktionsintegration zu unterstützen.