 Speichern

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
In kompakten Robotersystemen muss ein Aktuator möglicherweise eine Position halten, sich gegen Widerstand bewegen, ein Gelenk beschleunigen und auf plötzliche Laständerungen innerhalb eines sehr begrenzten Installationsraums reagieren. Diese Betriebsbedingungen stellen unterschiedliche Anforderungen an das Antriebssystem. Ein Aktuator, der ausreichend Kraft für eine kurze Bewegung liefern kann, ist möglicherweise nicht unbedingt dazu geeignet, die gleiche Last kontinuierlich aufrechtzuerhalten.
Aus diesem Grund ist es bei der Auswahl eines Mikroaktuators wichtig, den Unterschied zwischen Dauerdrehmoment und Anfangsdrehmoment zu verstehen. Beide Angaben beschreiben die Drehmomentfähigkeit einer Antriebseinheit, beziehen sich jedoch auf unterschiedliche Betriebsbedingungen. Die Betrachtung nur des höchsten Drehmomentwerts kann zu einer ungeeigneten Auswahl führen, insbesondere bei Anwendungen, bei denen ein Aktuator wiederholt arbeiten oder eine Last über längere Zeiträume aufrechterhalten muss.
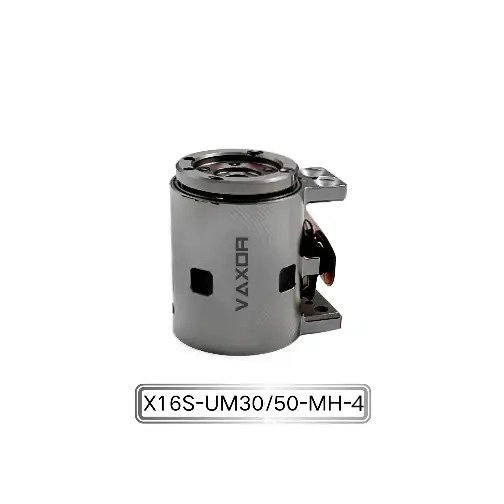
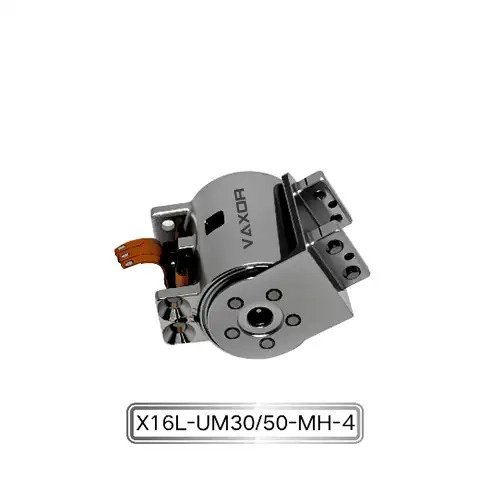
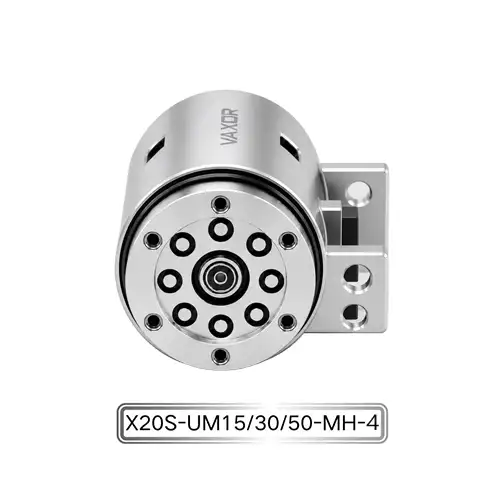
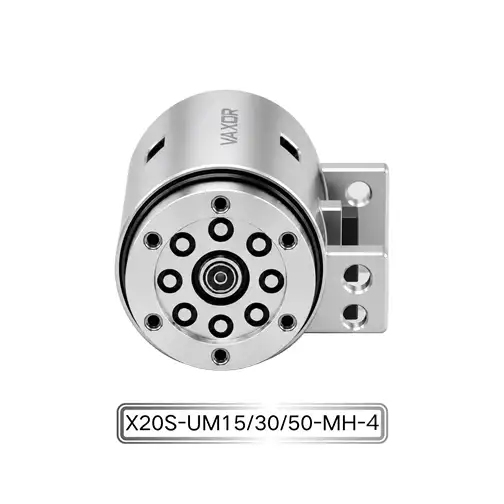
Für Konstrukteure, die mit kompakten Robotergelenken arbeiten, ist der Φ20-mm-Mikrogelenkaktuator ein nützliches Beispiel dafür, wie diese beiden Spezifikationen zusammen betrachtet werden sollten. Seine X20-Plattform bietet ein Dauerdrehmoment von bis zu 450 mNm und ein Anfangsdrehmoment von bis zu 800 mNm in einem Formfaktor von Φ20 mm × 20 mm.
Was ist Dauerdrehmoment?
Unter Dauerdrehmoment versteht man das Drehmoment, das ein Aktuator im Dauerbetrieb unter bestimmten Bedingungen liefern kann. Dies ist besonders relevant, wenn ein Motor eine Last aufrechterhalten oder wiederholt Bewegungen ausführen muss, ohne seine zulässige Betriebstemperatur oder andere mechanische und elektrische Grenzen zu überschreiten.
In einem Robotergelenk kann ein kontinuierliches Drehmoment erforderlich sein, wenn ein Arm ein Objekt hält, eine bestimmte Haltung beibehält oder sich langsam bewegt, während er eine gleichmäßige äußere Last trägt. Beispielsweise muss ein Robotergreifer möglicherweise während eines Montagevorgangs seinen Halt aufrechterhalten. Der Aktuator muss genügend Drehmoment für die erforderliche Aufgabe bereitstellen und dabei innerhalb seines zulässigen Betriebsbereichs bleiben.
Das Dauerdrehmoment wird von mehreren Faktoren beeinflusst:
Thermische Bedingungen: Die Temperatur der Motorwicklung, die Wärmeübertragung durch das Aktuatorgehäuse und die Umgebung wirken sich alle auf den dauerhaften Betrieb aus.
Stromversorgung: Die verfügbare Spannung und der verfügbare Strom bestimmen zusammen mit der Konfiguration des Motortreibers die elektrischen Bedingungen, unter denen ein Drehmoment erzeugt werden kann.
Mechanisches Getriebe: Getriebeuntersetzung, Reibung, Lagerzustand und Übertragungseffizienz beeinflussen das am Abtrieb abgegebene Drehmoment.
Betätigungszyklus: Die Dauer der Bewegung, die Haltezeit, die Ruheintervalle und die Häufigkeit wiederholter Betätigungen beeinflussen die thermische Belastung des Aktors.
Daher sollte neben den vom Hersteller angegebenen Testbedingungen auch ein Dauerdrehmoment bewertet werden. Das tatsächlich nutzbare Drehmoment eines fertigen Roboters kann je nach Installation, Kühlung, Steuerungseinstellungen und externer Belastung unterschiedlich sein.
Was bedeutet Anfangsdrehmoment?
Das Anfangsdrehmoment beschreibt einen Drehmomentwert, der mit dem Beginn des Aktuatorbetriebs oder einem anfänglichen Betriebszustand gemäß der Spezifikation und Testmethode des Herstellers verbunden ist. Es sollte nicht automatisch als kontinuierliche Betriebsfähigkeit behandelt werden.
Wenn sich ein Robotergelenk aus dem Ruhezustand zu bewegen beginnt, kann es auf Haftreibung, eine äußere Last oder einen Widerstand des angeschlossenen Mechanismus stoßen. Der Aktuator muss möglicherweise zusätzliches Drehmoment erzeugen, um eine Bewegung einzuleiten. Ähnliche Anforderungen können bei Richtungsänderungen, Positionierungsanpassungen oder anderen kurzzeitigen Betriebsereignissen auftreten.
Die genaue Bedeutung des Anfangsdrehmoments hängt jedoch davon ab, wie der Hersteller es definiert und misst. Es ist wichtig, diese Spezifikation vom Spitzendrehmoment, dem Stillstandsdrehmoment und dem maximalen intermittierenden Drehmoment zu unterscheiden. Diese Begriffe sind nicht austauschbar.
Für die technische Auswahl sollte der anfängliche Drehmomentwert zusammen mit den Testbedingungen, der zulässigen Dauer, der Strombegrenzung und dem Betriebszyklus überprüft werden. Wenn diese Angaben nicht verfügbar sind, sollte der Wert als Referenzspezifikation und nicht als Hinweis darauf betrachtet werden, dass der Aktuator dieses Drehmoment für einen beliebigen Zeitraum sicher liefern kann.
Dauerdrehmoment und Anfangsdrehmoment: Die wichtigsten Unterschiede
Obwohl beide Spezifikationen die Drehmomentabgabe beschreiben, beantworten sie unterschiedliche Fragen bei der Auswahl des Aktors.
| Bewertungsfaktor | Kontinuierliches Drehmoment | Anfangsdrehmoment |
|---|---|---|
| Hauptzweck | Dauerhafte Betriebsfähigkeit | Mit einem anfänglichen Betriebszustand verbundenes Drehmoment |
| Typische Relevanz | Halten von Lasten und wiederholter Betrieb | Bewegung starten oder anfänglichen Widerstand überwinden |
| Thermische Berücksichtigung | Besonders wichtig bei längerem Betrieb | Hängt von der Dauer und den Bedingungen der Erstveranstaltung ab |
| Auswahlschwerpunkt | Langfristige Betriebsanforderungen | Kurzfristiger Drehmomentbedarf und vom Hersteller festgelegte Grenzwerte |
| Schlüsselüberprüfung | Kontinuierliche Betriebs- und Temperaturbedingungen | Messmethode, Dauer, Strombegrenzung und Arbeitszyklus |
Der praktische Unterschied besteht darin, dass das kontinuierliche Drehmoment dabei hilft, festzustellen, ob ein Aktuator die normale Betriebslast tragen kann, während das anfängliche Drehmoment dabei hilft, zu beurteilen, ob es den angegebenen anfänglichen Drehmomentbedarf erfüllen kann.
Keiner der Werte sollte unabhängig betrachtet werden. Eine Konstruktion, die bei häufigem oder längerem Betrieb auf einen hohen Anfangsdrehmomentwert angewiesen ist, kann übermäßige Anforderungen an den Motor, den Treiber, die Stromversorgung oder das mechanische Getriebe stellen.
Verstehen der Drehmomentspezifikationen des X20-Mikrogelenkaktuators
Die X20-Serie von VAXOR ist für Robotersysteme konzipiert, die eine hohe Drehmomentabgabe auf kompaktem Bauraum erfordern. Mit einer Größe von nur Φ20 mm × 20 mm kombiniert das Modul eine kompakte Axialflussmotorarchitektur mit einem Miniaturuntersetzungsmechanismus.
Die veröffentlichten Spezifikationen bieten einen praktischen Ausgangspunkt für die Bewertung der Dauer- und Anfangsdrehmomentanforderungen.
| Parameter | Spezifikation |
|---|---|
| Modell | X20S/L-UM15/30/50-MH-4 |
| Abmessungen | Φ20mm × 20mm |
| Stromspannung | 12 / 24 / 48 V |
| Übersetzungsverhältnis | 15 / 30 / 50 |
| Kontinuierliches Drehmoment | Bis zu 450 mNm |
| Anfangsdrehmoment | Bis zu 800 mNm |
| Encoder | Absoluter magnetischer Encoder |
| Kommunikation | SPI |
| Gewicht | 37,2–41,6 g |
Für die Beurteilung der dauerhaften mechanischen Beanspruchung eines Robotergelenks ist das Dauerdrehmoment von bis zu 450 mNm relevant. Konstrukteure sollten diesen Wert mit dem im Normalbetrieb erforderlichen Drehmoment vergleichen, einschließlich der Auswirkungen von Schwerkraft, Reibung, Beschleunigung und der angeschlossenen Last.
Das anfängliche Drehmoment von bis zu 800 mNm bietet eine separate Referenz für die Bewertung der anfänglichen Drehmomentfähigkeit des Aktuators. Es sollte nicht als kontinuierliche Nennleistung oder als garantiertes Spitzendrehmoment interpretiert werden, das unter allen Betriebsbedingungen verfügbar ist. Die anwendbare Dauer, die aktuellen Anforderungen und die Messbedingungen sollten mit dem Hersteller bestätigt werden, bevor dieser Wert als Auslegungsgrenzwert verwendet wird.
Der Φ20-mm-Mikrogelenkaktuator bietet auch Übersetzungsoptionen von 15:1, 30:1 und 50:1. Diese Konfigurationen bieten Systementwicklern unterschiedliche Übertragungsoptionen, die resultierenden Ausgangseigenschaften sollten jedoch für jede spezifische Konfiguration bewertet werden. Ein höheres Untersetzungsverhältnis kann das Verhältnis zwischen Motordrehzahl und Ausgangsdrehmoment verändern und gleichzeitig die Bewegungsreaktion und das mechanische Verhalten beeinflussen.
So passen Sie Drehmomentwerte an reale Betriebsbedingungen an
Die Auswahl eines Aktuators nur auf der Grundlage des maximalen Drehmomentwerts ist keine zuverlässige technische Methode. Ein besserer Ansatz besteht darin, die Belastungen und Bewegungsmuster zu identifizieren, denen das Gelenk während seines gesamten Betriebszyklus ausgesetzt ist.
1. Berechnen Sie das erforderliche Haltemoment
Bei Gelenken, die eine externe Last tragen, beginnen Sie mit der Schätzung des Drehmoments, das erforderlich ist, um die erforderliche Position beizubehalten. Berücksichtigen Sie die Lastmasse, den Abstand von der Drehachse, die Gelenkausrichtung und etwaige zusätzliche mechanische Widerstände.
Beispielsweise erfährt ein Roboterarm, der einen Gegenstand von seinem Schultergelenk entfernt hält, ein Gravitationsmoment, das sich mit der Armposition ändert. Der Aktuator muss entsprechend der tatsächlichen mechanischen Anordnung und nicht nur anhand der Masse des Objekts ausgewählt werden.
2. Bewerten Sie das während der Bewegung erforderliche Drehmoment
Bewegung führt zu zusätzlichen Drehmomentanforderungen. Beschleunigung, Verzögerung, Reibung und Änderungen in der Lastverteilung können sich alle auf das an der Abtriebswelle benötigte Drehmoment auswirken.
Konstrukteure sollten die anspruchsvollste Bewegung im Betriebsablauf identifizieren und feststellen, ob der Aktuator diese Anforderung innerhalb seiner spezifizierten Betriebsbedingungen bewältigen kann.
3. Trennen Sie dauerhafte und kurzfristige Anforderungen
Nicht jede Drehmomentanforderung muss kontinuierlich aufrechterhalten werden. Ein Gelenk kann zu Beginn einer Bewegung ein relativ hohes Drehmoment erfordern, aber viel weniger Drehmoment, sobald es einen stabilen Betriebszustand erreicht hat.
Durch die Trennung dieser Bedingungen können Ingenieure feststellen, ob das Dauerdrehmoment für den Normalbetrieb ausreicht und ob die anfängliche Drehmomentspezifikation für die Anlaufanforderung relevant ist.
4. Betrachten Sie den gesamten Betriebszyklus
Eine einzelne Bewegung stellt nicht die volle Arbeitsbelastung eines Roboters dar. Wiederholte Starts, Stopps, Halteperioden und Richtungsänderungen können zu einer anderen thermischen und elektrischen Belastung als bei einem isolierten Test führen.
Bei der Beurteilung der Aktuatoreignung sollte daher die Einschaltdauer berücksichtigt werden. Sofern der Hersteller Grenzwerte für den intermittierenden Betrieb angibt, sollten diese zur Überprüfung des geplanten Bewegungsablaufs verwendet werden.
Die Rolle von Spannung, Encoder-Feedback und Steuerung
Die Drehmomentfähigkeit ist nur ein Teil der Antriebsauswahl. Elektrische Kompatibilität und Feedback-Integration beeinflussen auch, wie effektiv ein Gelenk in einem kompletten Robotersystem funktioniert.
Die X20-Serie unterstützt 12-V-, 24-V- und 48-V-Konfigurationen. Die geeignete Version sollte entsprechend der Leistungsarchitektur des Roboters, der Treiberkompatibilität, der Verkabelungsanordnung und den elektrischen Anforderungen ausgewählt werden. Die Auswahl der Spannung allein bestimmt nicht das verfügbare Drehmoment; Stromgrenzen, Motoreigenschaften und Steuerbedingungen müssen ebenfalls berücksichtigt werden.
Ein absoluter magnetischer Encoder liefert eine Positionsrückmeldung für das Gelenk. Diese Rückmeldung hilft dem Steuerungssystem, die Position des Aktuators zu überwachen und Bewegungen mit anderen Gelenken zu koordinieren. Es ist wichtig zu verstehen, dass ein Encoder die Position misst und nicht direkt das Ausgangsdrehmoment. Die Drehmomentüberwachung oder -schätzung erfordert zusätzliche Sensoren oder eine geeignete Steuerungs- und Schätzmethode.
Der Aktor nutzt SPI-Kommunikation, die in eine kompatible Steuerungsarchitektur integriert werden kann. Bei der Integration mehrerer Verbindungen sollten Ingenieure die Schnittstellenanforderungen, Signalverbindungen, Kommunikationszeitpunkte und die Verdrahtungsanordnung des Controllers überprüfen.
Diese Überlegungen sind besonders wichtig bei kompakten Robotersystemen, bei denen mehrere Aktuatoren nahe beieinander arbeiten und sich begrenzten Raum für Strom- und Signalanschlüsse teilen können.
Warum thermische und mechanische Grenzen überprüft werden sollten
Ein hohes Nenndrehmoment macht die Bewertung der Wärmeerzeugung und der mechanischen Belastung nicht überflüssig. Im Betrieb tragen elektrische Verluste im Motor und mechanische Verluste im Getriebe zur Wärmeentwicklung bei. Wenn die Wärme nicht effektiv abgeleitet werden kann, kann es sein, dass der Aktuator seine zulässigen Temperaturgrenzen erreicht.
Einbaubedingungen können diesen Prozess beeinflussen. Eine in einer dicht geschlossenen Struktur montierte Verbindung kann andere Wärmeableitungseigenschaften aufweisen als eine in einer offenen mechanischen Baugruppe installierte Verbindung. Auch benachbarte Komponenten, Gehäusematerialien, Luftstrom und die Betriebsdauer können das thermische Verhalten beeinflussen.
Mechanische Überlegungen sind ebenso wichtig. Die Abtriebswelle, die Montagestruktur, die Lager und die verbundenen Verbindungen müssen den Kräften standhalten, die während normaler und anfänglicher Betriebsbedingungen entstehen. Wiederholter Betrieb in der Nähe eines bestimmten Grenzwerts sollte durch geeignete Tests beurteilt werden und nicht auf der Grundlage eines einzigen Drehmomentwerts als akzeptabel angesehen werden.
Aus diesem Grund sollte die Aktorvalidierung repräsentative Lasten, realistische Bewegungszyklen, Temperaturüberwachung und Überprüfungen der gesamten mechanischen Baugruppe umfassen.
Auswahl eines Mikroaktuators basierend auf dem vollständigen Betriebsprofil
Der richtige Antrieb ist nicht unbedingt derjenige mit dem höchsten angegebenen Drehmoment. Es ist das Gerät, das die Dauer- und Kurzzeitanforderungen der Anwendung erfüllen kann und dabei innerhalb der elektrischen, thermischen und mechanischen Grenzen bleibt.
Mit seinen Abmessungen von Φ20 mm × 20 mm, der Axialfluss-Motorarchitektur, einem Dauerdrehmoment von bis zu 450 mNm und einem Anfangsdrehmoment von bis zu 800 mNm ist der Φ20-mm-Mikrogelenkaktuator für kompakte Robotergelenke konzipiert, bei denen Einbauraum und Drehmomentfähigkeit zusammen berücksichtigt werden müssen.
VAXOR wurde 2024 gegründet und hat seinen Hauptsitz in Suzhou, China. Das Unternehmen entwickelt Mikrogelenkaktuatoren und kernlose Ultramikromotoren für Robotik, medizinische Geräte, Präzisionsinstrumente und intelligente Geräte. Sein multidisziplinäres Team vereint Fachwissen in den Bereichen Motordesign, Präzisionsfertigung, Strukturdesign und Robotersteuerung mit technischen Fähigkeiten, die Prototypenvalidierung, Pilotproduktion und Serienlieferung abdecken.
Durch die Integration von Axialflussmotortechnologie, PCB/FPCB-Wicklung, optimiertem elektromagnetischem Design und Miniaturuntersetzungsmechanismen in seine Technologie-Roadmap konzentriert sich VAXOR auf die Entwicklung kompakter Bewegungslösungen für anspruchsvolle Mikroantriebsanwendungen.
Für Ingenieure, die einen Φ20-mm-Mikrogelenkaktuator evaluieren , besteht der Schlüssel darin, das tatsächliche Betriebsprofil festzulegen, bevor eine Konfiguration ausgewählt wird. Das Dauerdrehmoment sollte an die Dauerbelastung angepasst werden, während das Anfangsdrehmoment anhand der vom Hersteller definierten Betriebsbedingungen überprüft werden sollte. Dieser Ansatz bietet eine zuverlässigere Grundlage für die Auswahl von Aktoren, die Systemintegration und die langfristige Leistung von Robotergelenken.